Guía de la Estación Base D-RTK
¿Qué es una estación RTK?
El posicionamiento cinemático en tiempo real (RTK: Real-Time Kinematics) es una técnica de navegación por satélite utilizada para mejorar la precisión de las mediciones GNSS. Una estación RTK funciona como un punto de referencia con una posición conocida o calculada con precisión. Al comparar su posición conocida con la posición calculada a partir de las señales de los satélites, la estación genera datos de corrección que se transmiten en tiempo real a un dron.
A diferencia del GNSS estándar, que normalmente proporciona precisión a nivel de metro debido a errores atmosféricos, deriva del reloj del satélite y ruido de la señal, el RTK utiliza correcciones en tiempo real para compensar estos errores. Esto permite que los sistemas con RTK alcancen una precisión horizontal y vertical de nivel centimétrico.
Note
Dentro del ecosistema DJI, el D-RTK 3 sirve como una estación de referencia GNSS de alta precisión que suministra datos de corrección directamente a aeronaves y controladores DJI compatibles.
Casos de uso
El DJI D-RTK 3 está diseñado para aplicaciones profesionales donde la precisión posicional alta es esencial, incluyendo cartografía aérea y fotogrametría, levantamiento topográfico y otras aplicaciones de alta precisión. Al proporcionar correcciones RTK fiables, el D-RTK 3 mejora la precisión de los datos, reduce la necesidad de puntos de control en tierra y mejora la eficiencia operativa general.
Requisitos previos
- Dron DJI compatible equipado con un módulo RTK integrado o antena RTK
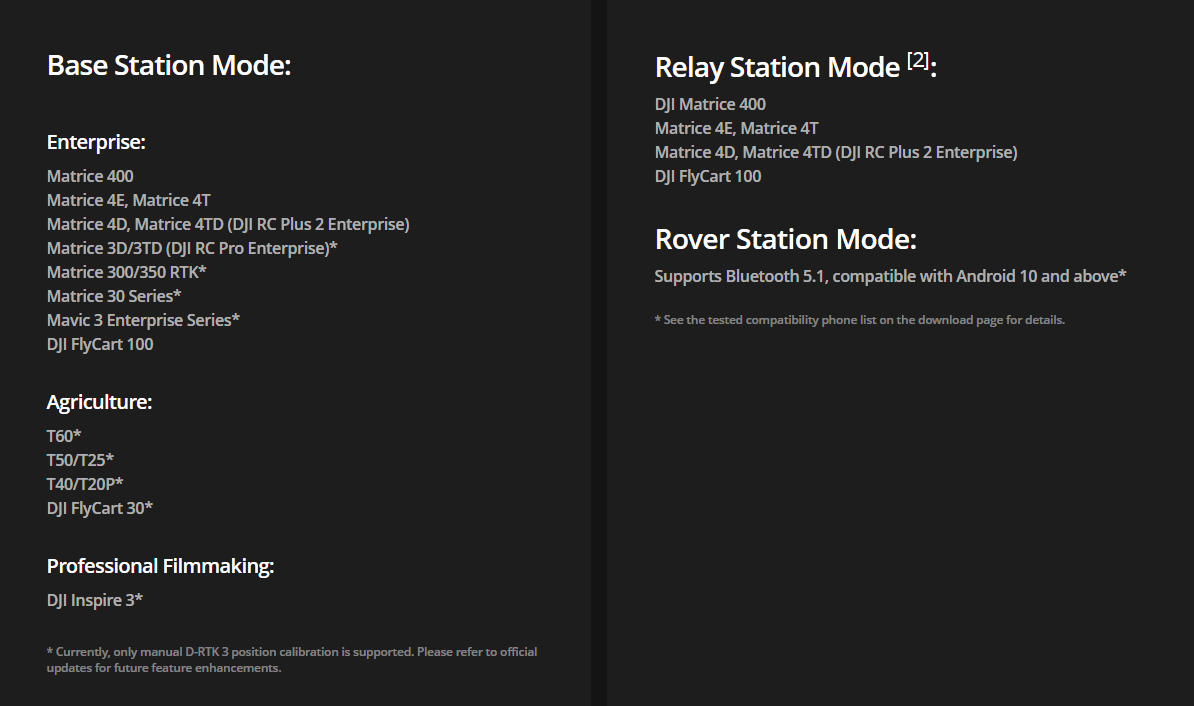
Las capacidades completas de la estación D-RTK 3 se pueden utilizar con un dron DJI de cuarta generación (DJI M400, M4E/4T, M4D/4TD). La estación se puede configurar con calibración manual, con la ayuda de una red personalizada (NTRIP) y utilizando Posicionamiento Puntual Preciso (PPP). Al utilizar drones y controladores más antiguos, la estación no admite PPP y solo admite el modo de estación base.
Note
Modelos actualmente compatibles con la estación D-RTK3 (consulte la información actual: https://enterprise.dji.com/d-rtk-3)
- Accesorios necesarios (trípode, mástil de montaje)
- DJI Pilot 2 para conectar el RTK al dron y configurar ajustes
- DJI Enterprise 2 para actualizaciones de firmware, configuración del sistema de coordenadas y modo Estación Rover
- UgCS Companion para volar misiones SkyHub
Primera activación
Procedimiento de carga y encendido
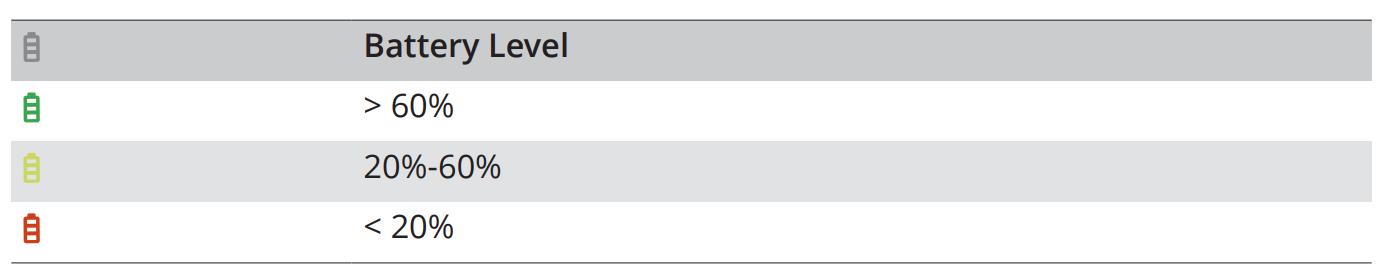
Cargue el dispositivo antes de encenderlo por primera vez. Asegúrese de usar un cargador USB PD3.0 con un voltaje de 9 a 15 V, como un cargador portátil DJI de 65 W. Una vez cargado, el símbolo de la batería se volverá verde. Luego presione, y mantenga presionado el botón de encendido para encender el dispositivo.
Activación y actualización inicial de firmware
El producto debe activarse antes del primer uso.
Cuando se utiliza como estación base o de retransmisión, se puede activar siguiendo las indicaciones en DJI Pilot 2 al conectar al dron y al controlador si tiene conexión a internet.
Cuando se utiliza como estación rover, debe descargar DJI Assistant 2 (Enterprise Series) y conectar la estación D-RTK3 a una computadora mediante un cable USB-C. Active el dispositivo en DJI Assistant 2.
Indicadores e información de estado
Indicadores de batería
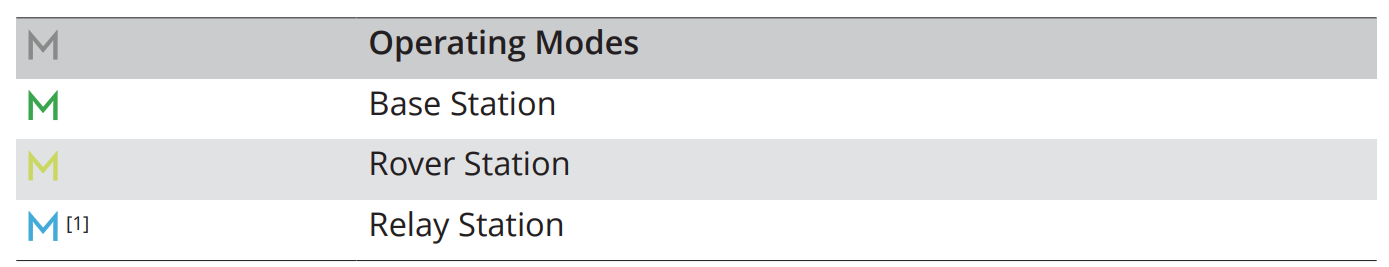
Modos de operación
Modo Estación Base
En el modo Estación Base, el D-RTK 3 funciona como una estación de referencia fija que calcula continuamente datos de corrección RTK basados en su posición conocida o promediada. Estas correcciones se transmiten en tiempo real a las aeronaves DJI compatibles para mejorar la precisión de posicionamiento durante el vuelo. Esto da como resultado una precisión absoluta constante en múltiples vuelos y una dependencia reducida de puntos de control en tierra.
Modo Estación de Retransmisión
El modo Estación de Retransmisión se utiliza para extender la cobertura de comunicación y corrección RTK entre la estación base y la aeronave. Es particularmente útil en áreas operativas grandes o en entornos donde el terreno, la vegetación o las estructuras puedan obstruir la transmisión directa de la señal. Para un rendimiento óptimo, la estación de retransmisión debe colocarse en una ubicación elevada con visibilidad clara tanto hacia la estación base como hacia la aeronave.
Modo Estación Rover
En el modo Estación Rover, el D-RTK 3 funciona como un receptor GNSS móvil para recopilar mediciones terrestres de alta precisión. Este modo se utiliza típicamente para tareas de topografía, como el registro de puntos de control en tierra o puntos de verificación.
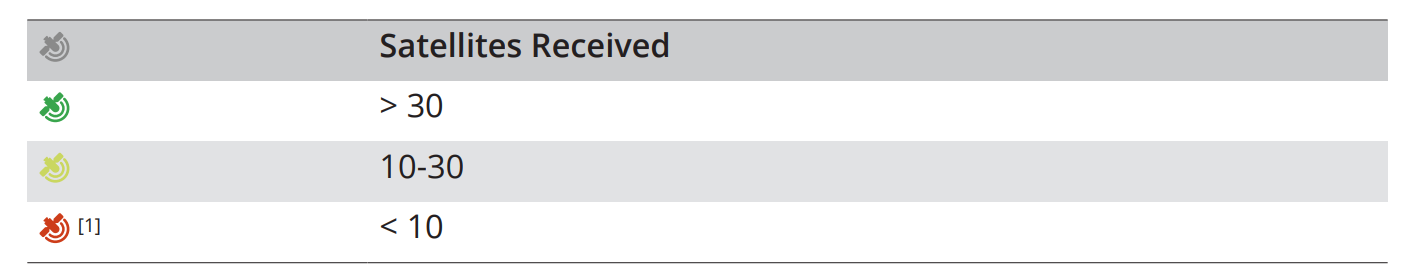
Indicadores de Señal GNSS
Configuración de la estación base
La estación requiere un amplio campo de visión. Asegúrese de colocar el dispositivo de modo que no haya obstrucciones dentro de un ángulo de 15 grados por encima del plano horizontal de las antenas para evitar que las señales GNSS sean bloqueadas. La ubicación debe estar al menos a 200 m de fuentes de emisión de radio de alta potencia (estaciones de televisión, estaciones de microondas, etc.) y al menos a 50 m de líneas de transmisión de alto voltaje para evitar interferencias electromagnéticas. La ubicación también debe estar alejada de grandes masas de agua u objetos que interfieran fuertemente con la recepción de señales de satélite.
Utilice el mástil de topografía y el kit de trípode (si lo tiene) para configurar la estación. Asegúrese de que esté nivelada según el nivel incorporado.
Info
Puedes consultar el manual de DJI para obtener más información: https://dl.djicdn.com/downloads/d-rtk-3/UM/20250116/D-RTK-3_User%20Manual_v1.0_en.pdf
Conexión a un DJI M400 u otro dron DJI de cuarta generación
- Configure la estación D-RTK3 y enciéndala presionando y luego manteniendo presionado el botón de encendido.
- Encienda el dron y el control remoto.
- Inicie DJI Pilot 2, vaya a Configuración (Settings) y seleccione Configuración de posicionamiento preciso (Precise Positioning Setting).
- Active el posicionamiento RTK (RTK Positioning).
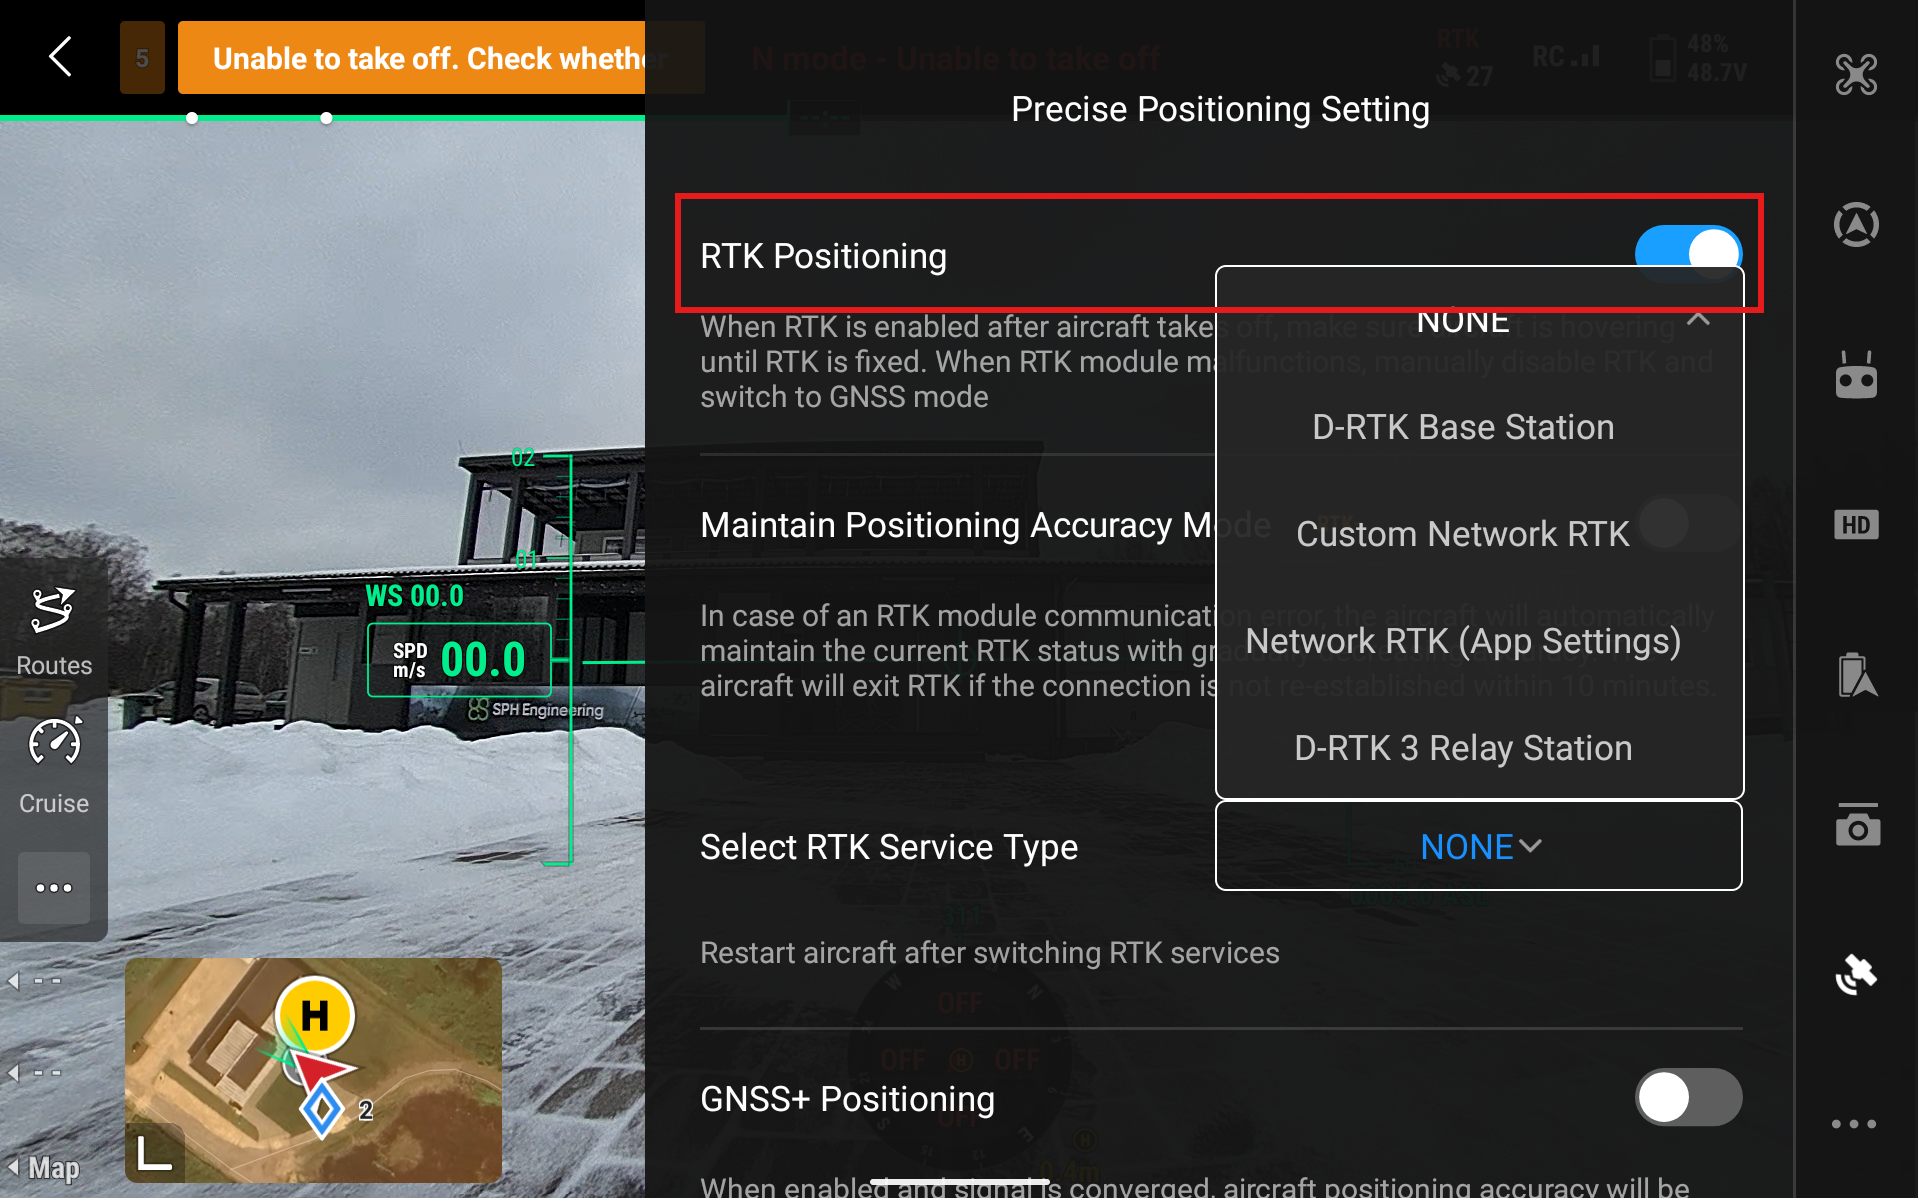
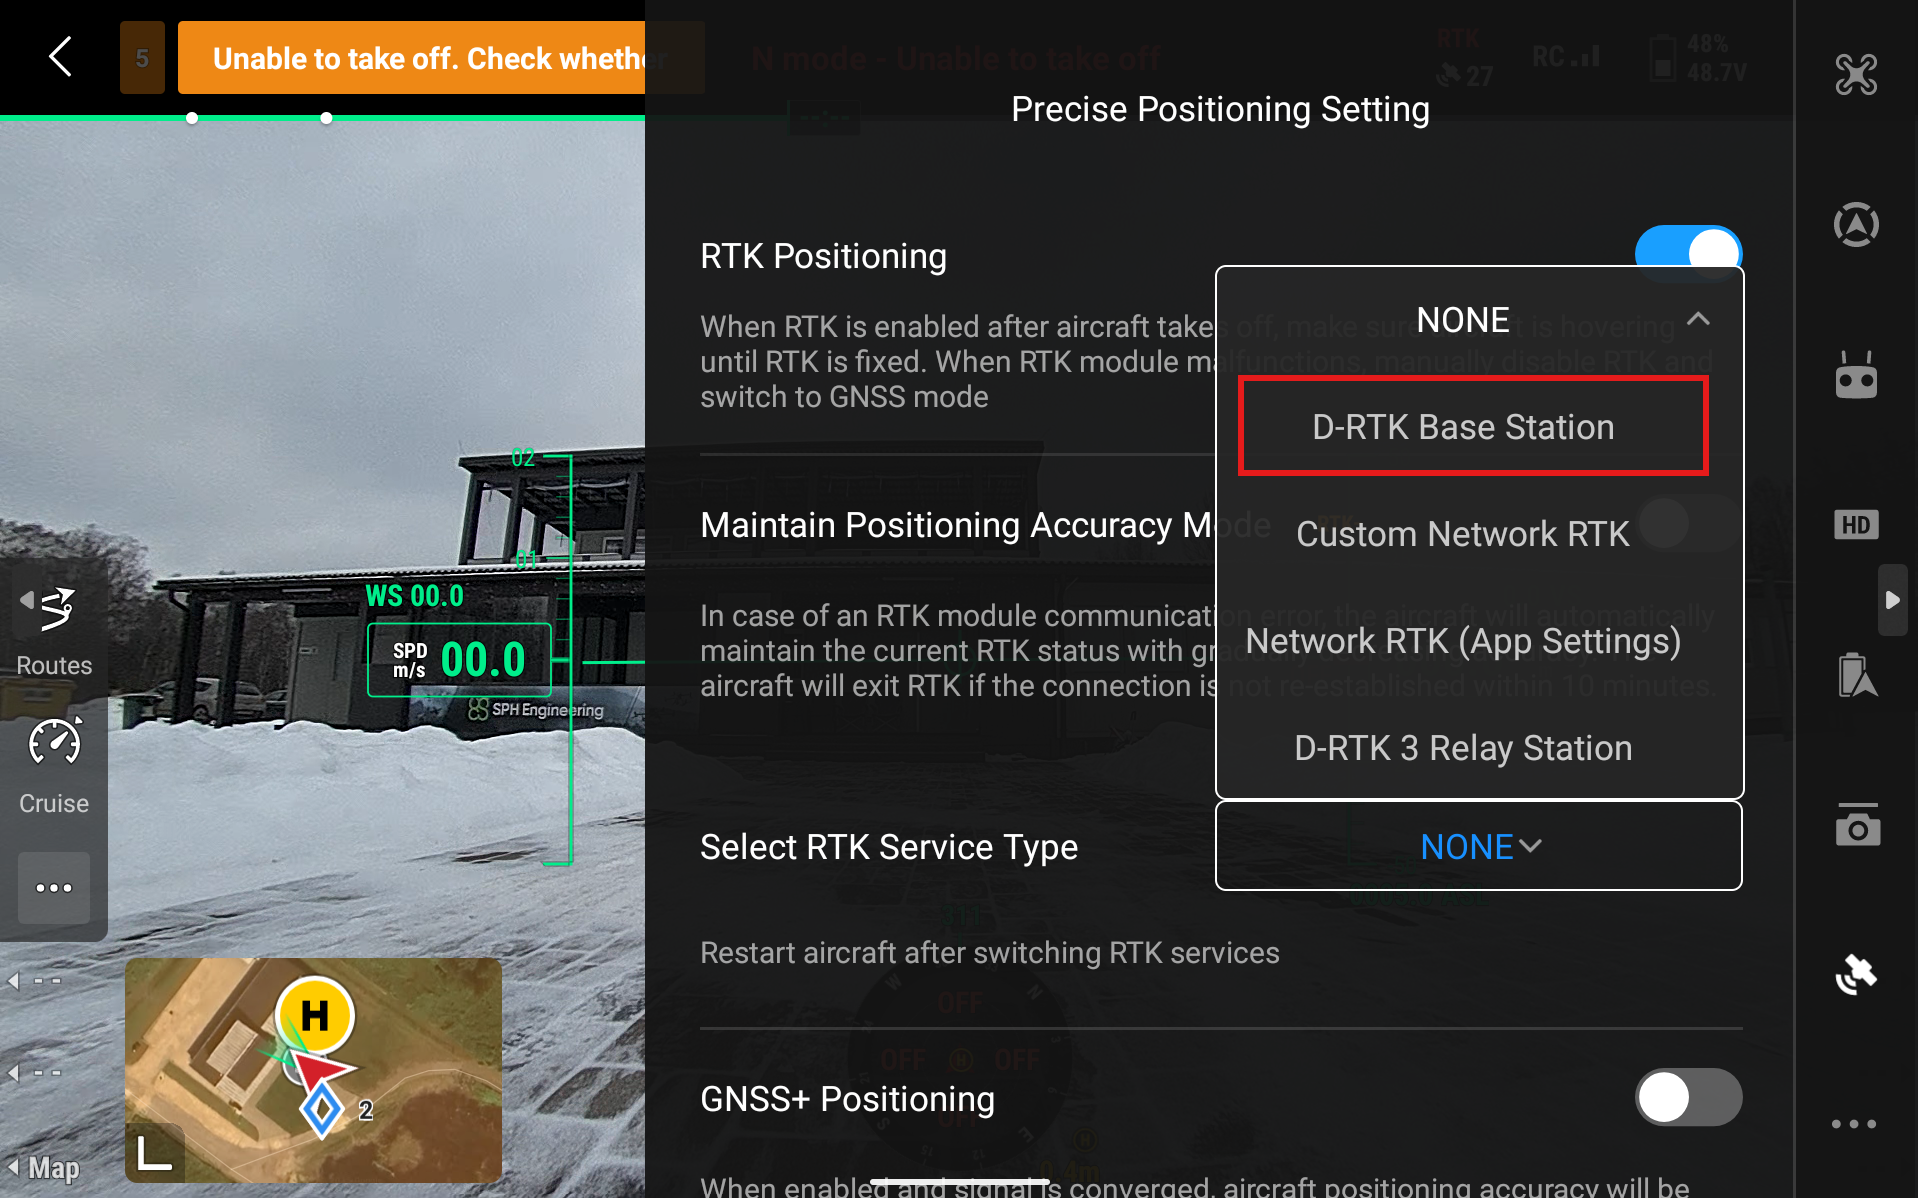
- Seleccione el Tipo de servicio RTK y seleccione Estación base D-RTK (D-RTK Base Station).
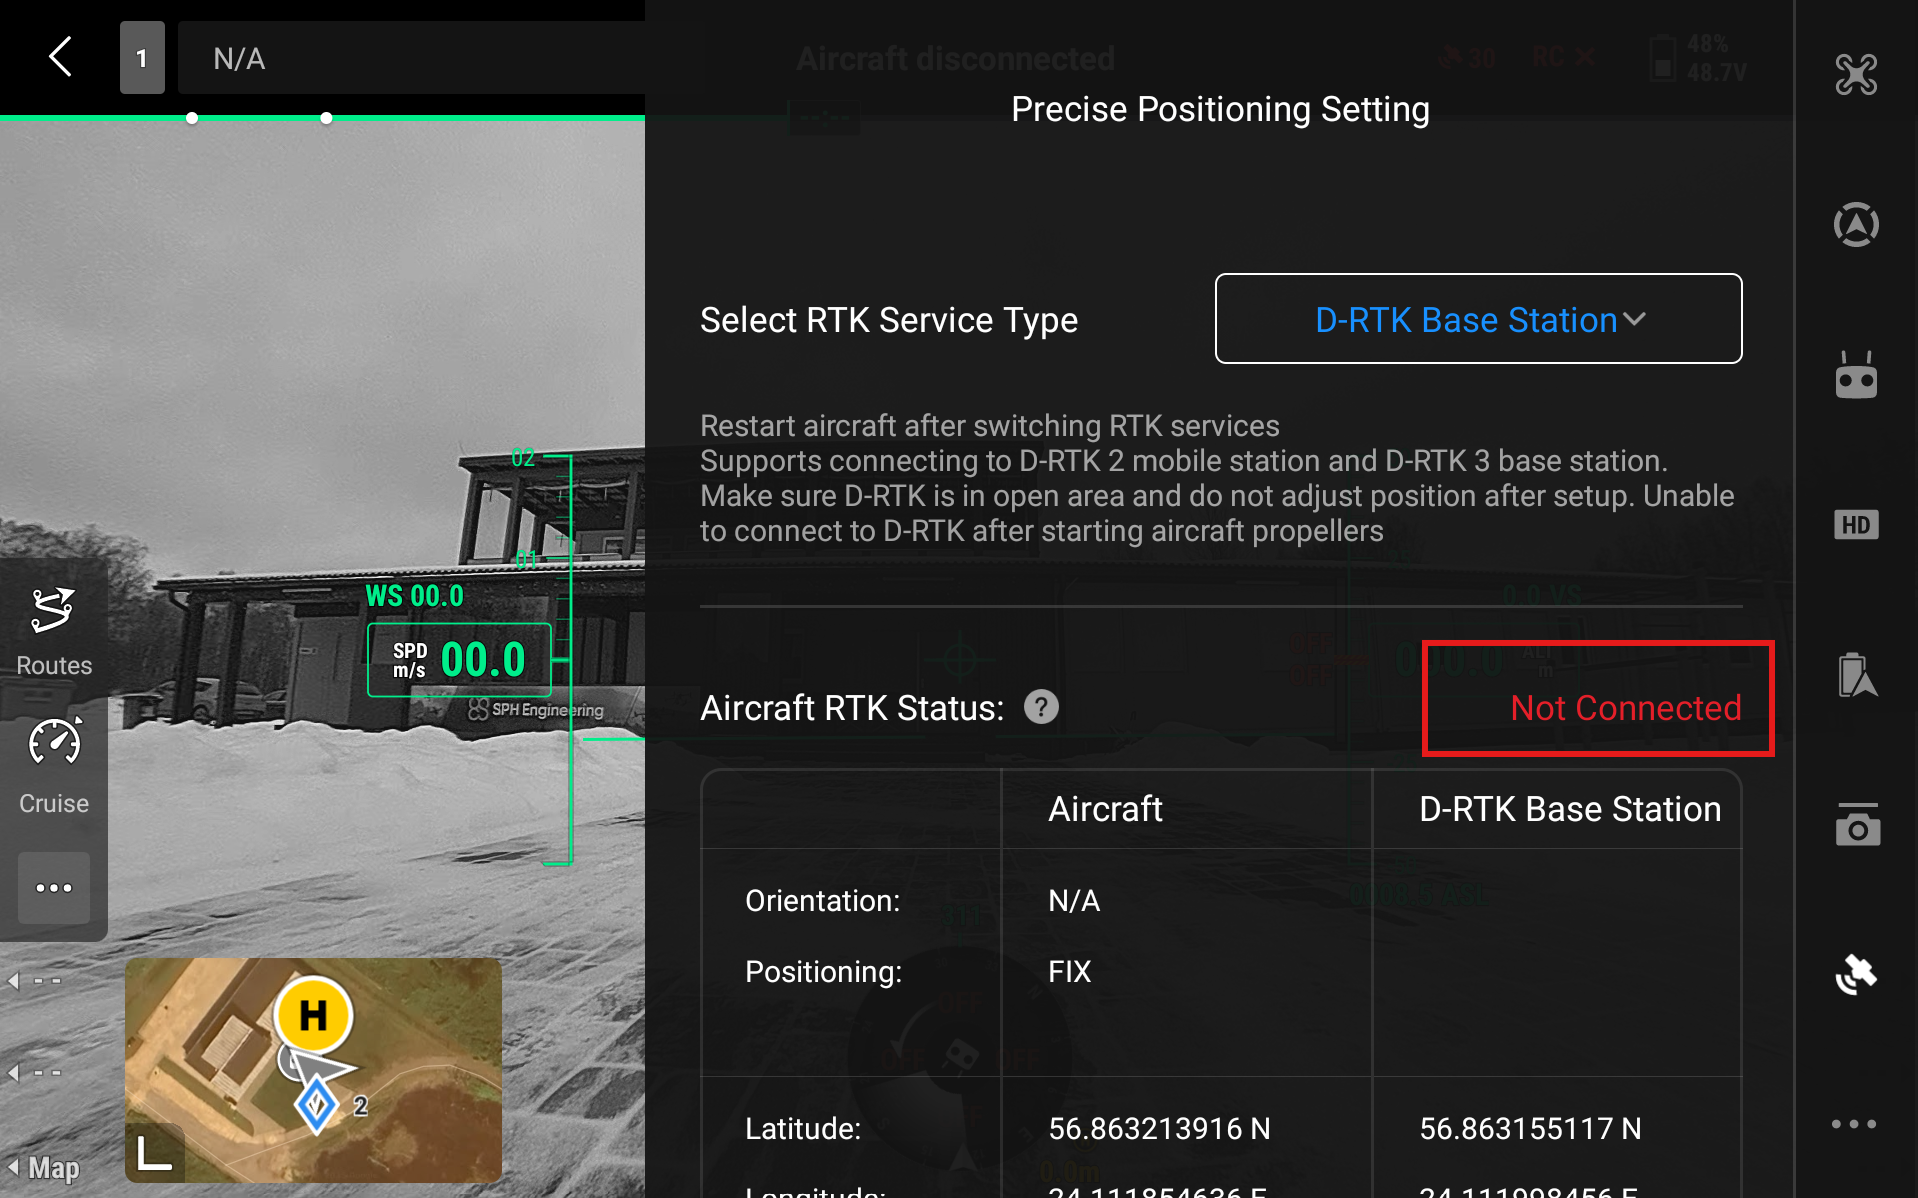
- Haga clic en Estado RTK de la aeronave - No conectado (Aircraft RTK Status - Not Connected)
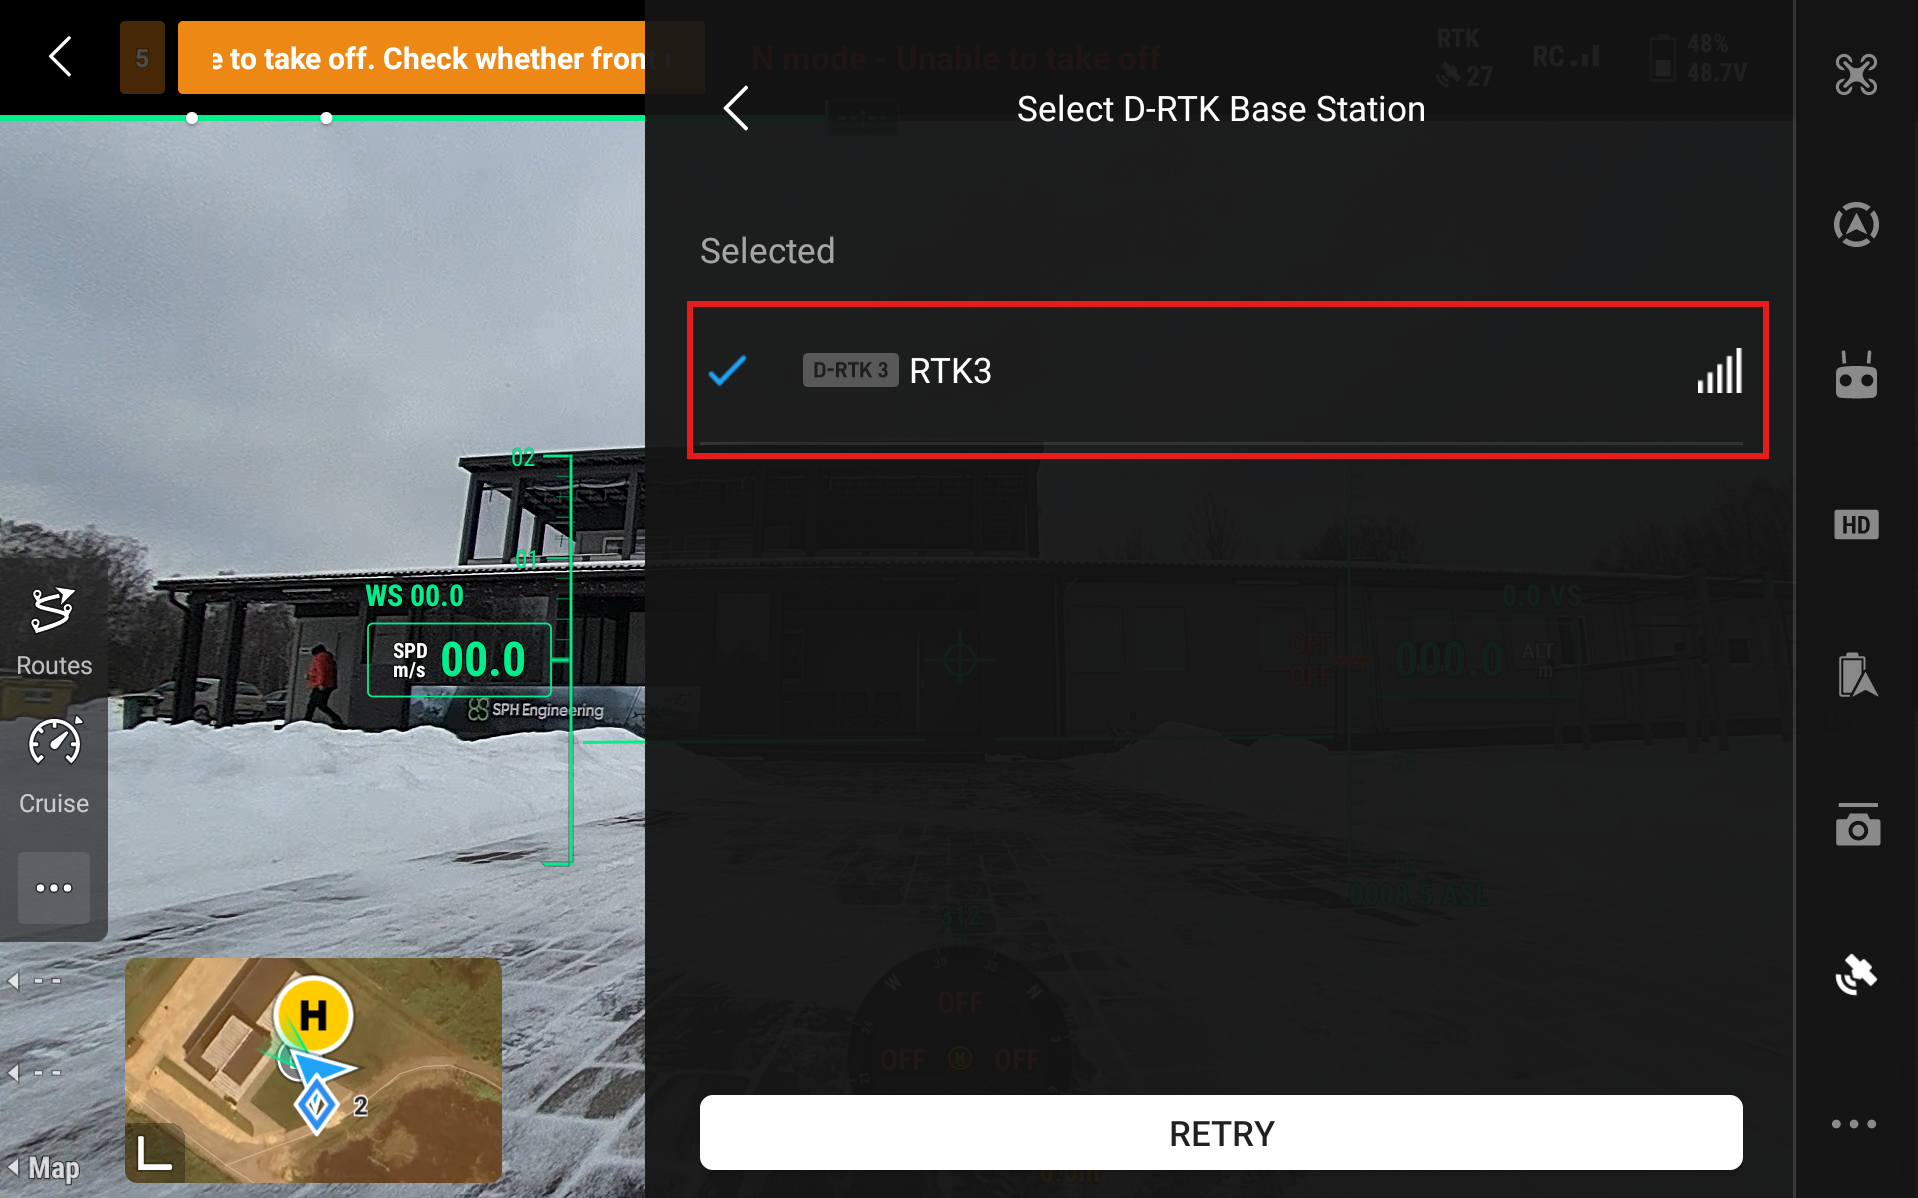
- Seleccione Estación base D-RTK - RTK3 (Select D-RTK Base Station - RTK3)
- Estado RTK de la aeronave (Aircraft RTK Status) debería comenzar a mostrar "Convergiendo" (Converging) y eventualmente cambiar a Conectado (Connected, verde). Si el estado permanece en "Convergiendo" durante demasiado tiempo, incluso cuando el dron tiene acceso a satélites GNSS (está al aire libre en un área despejada), reinicie el dron y el control remoto.
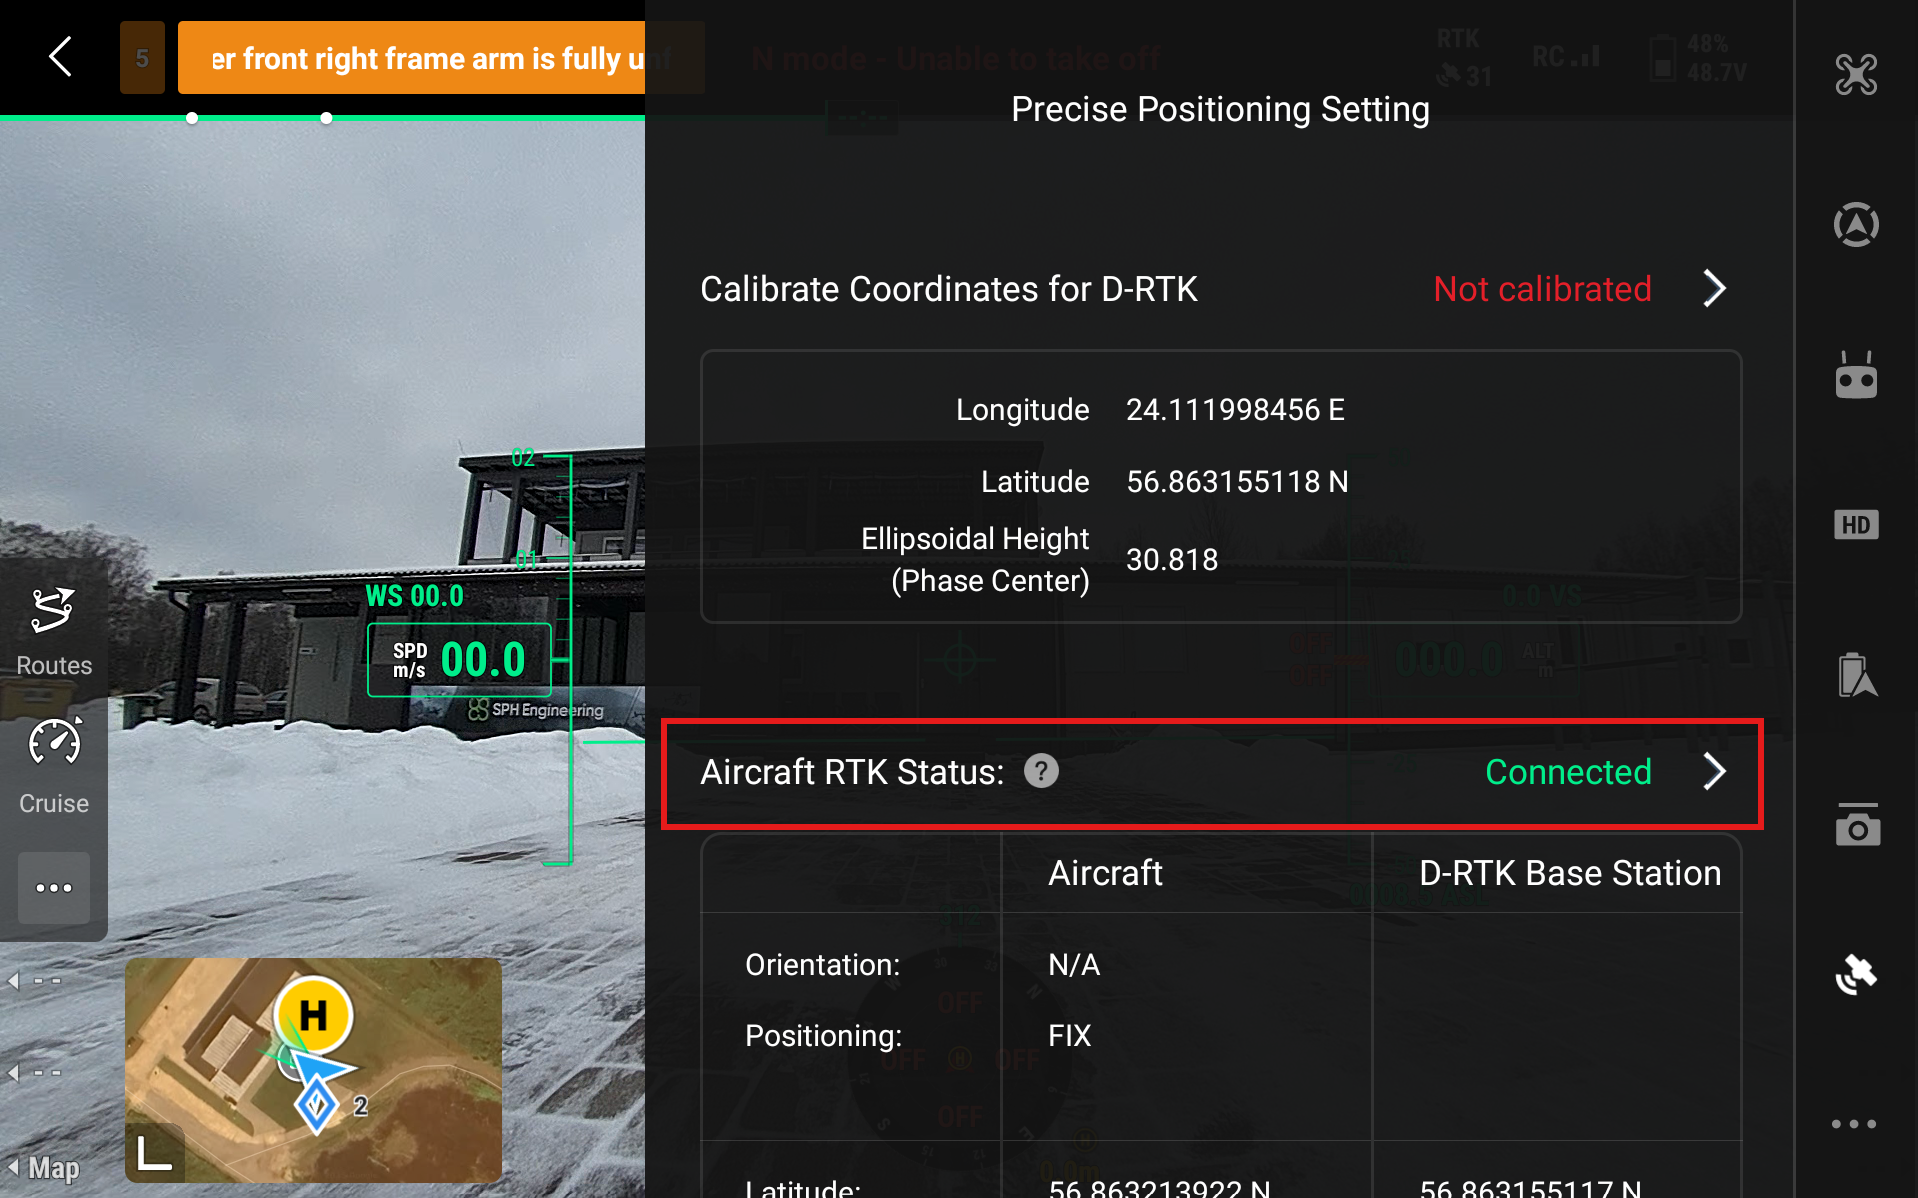
- Ahora necesitamos calibrar las coordenadas. Vaya a Calibrar coordenadas para D-RTK y presione No calibrado (Calibrate Coordinates for D-RTK - Not calibrated).
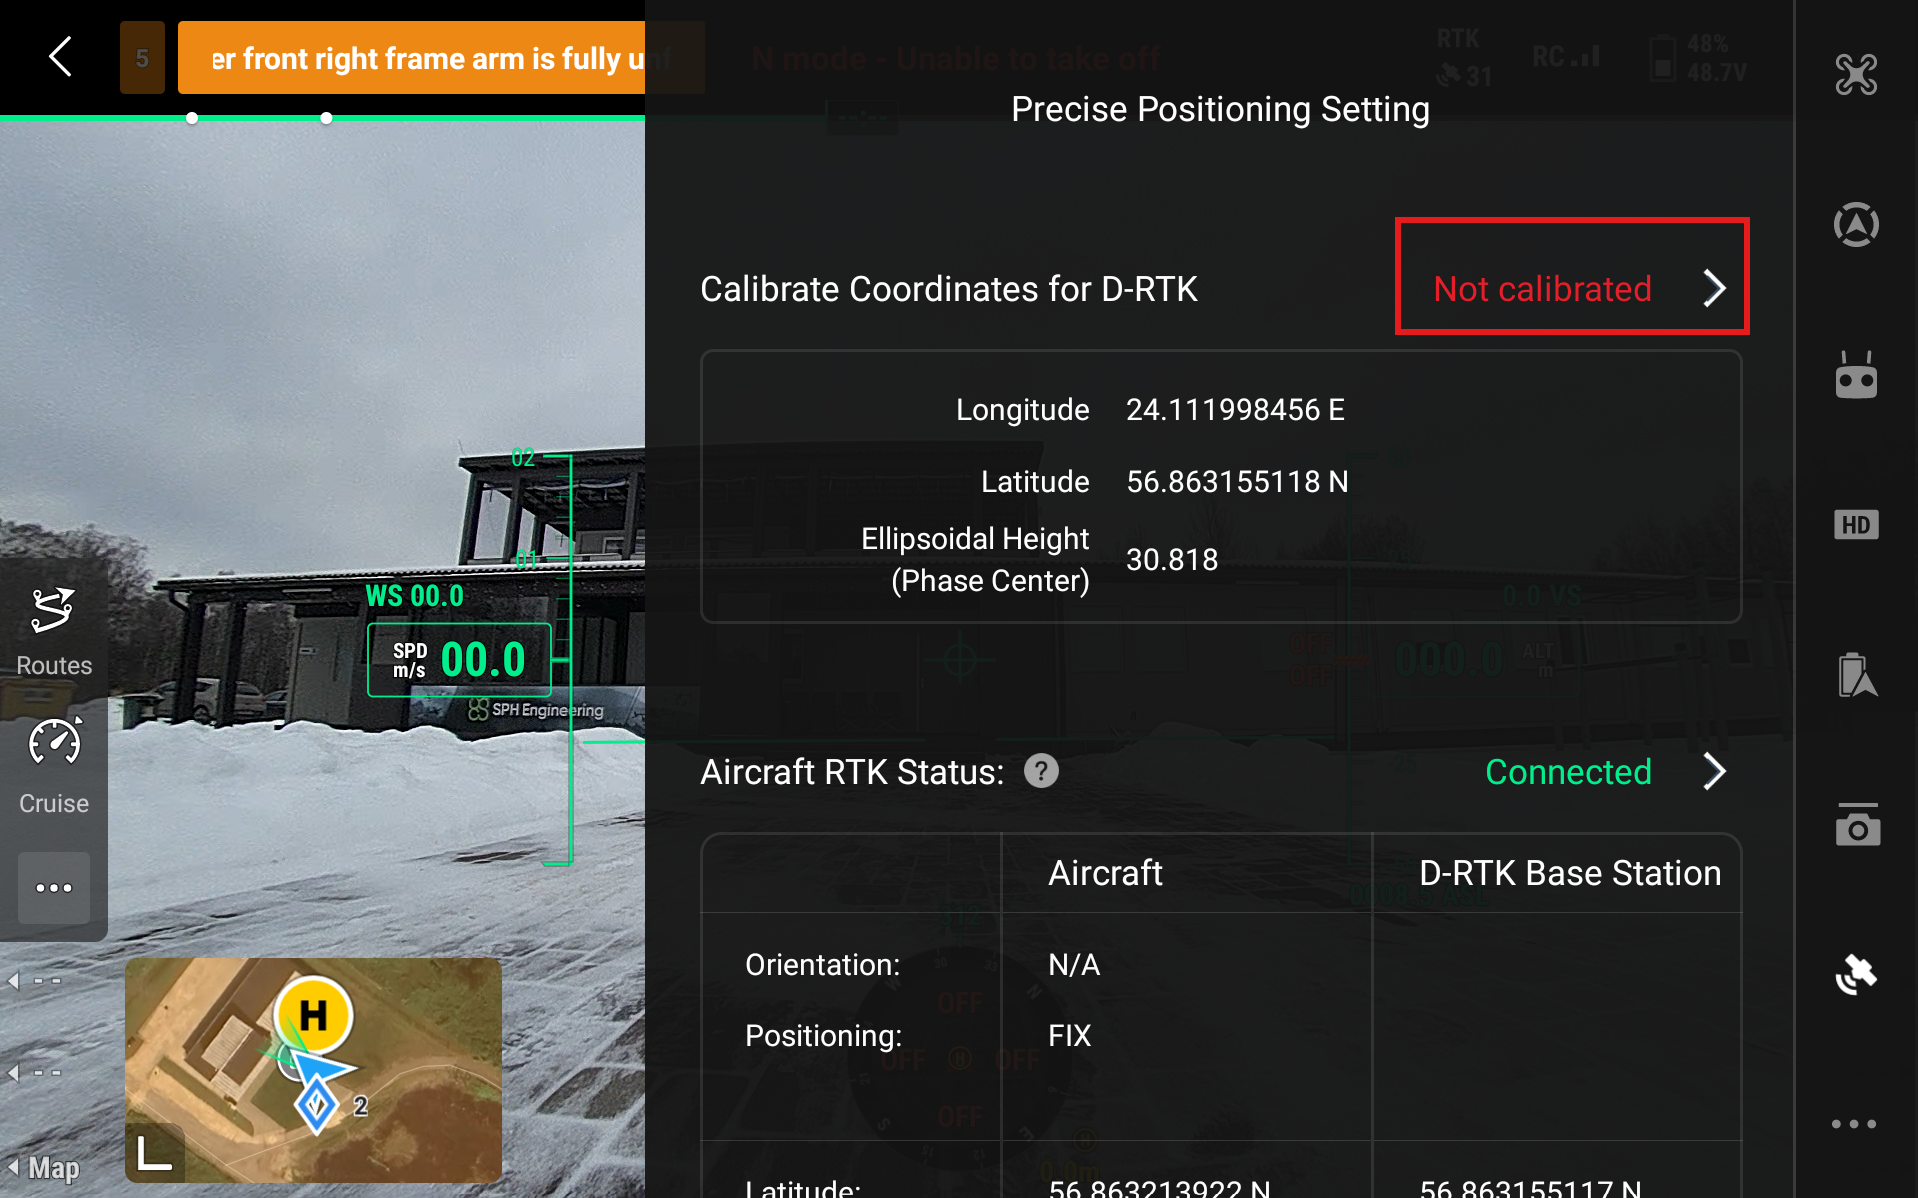
- Seleccionar Nuevo (New)
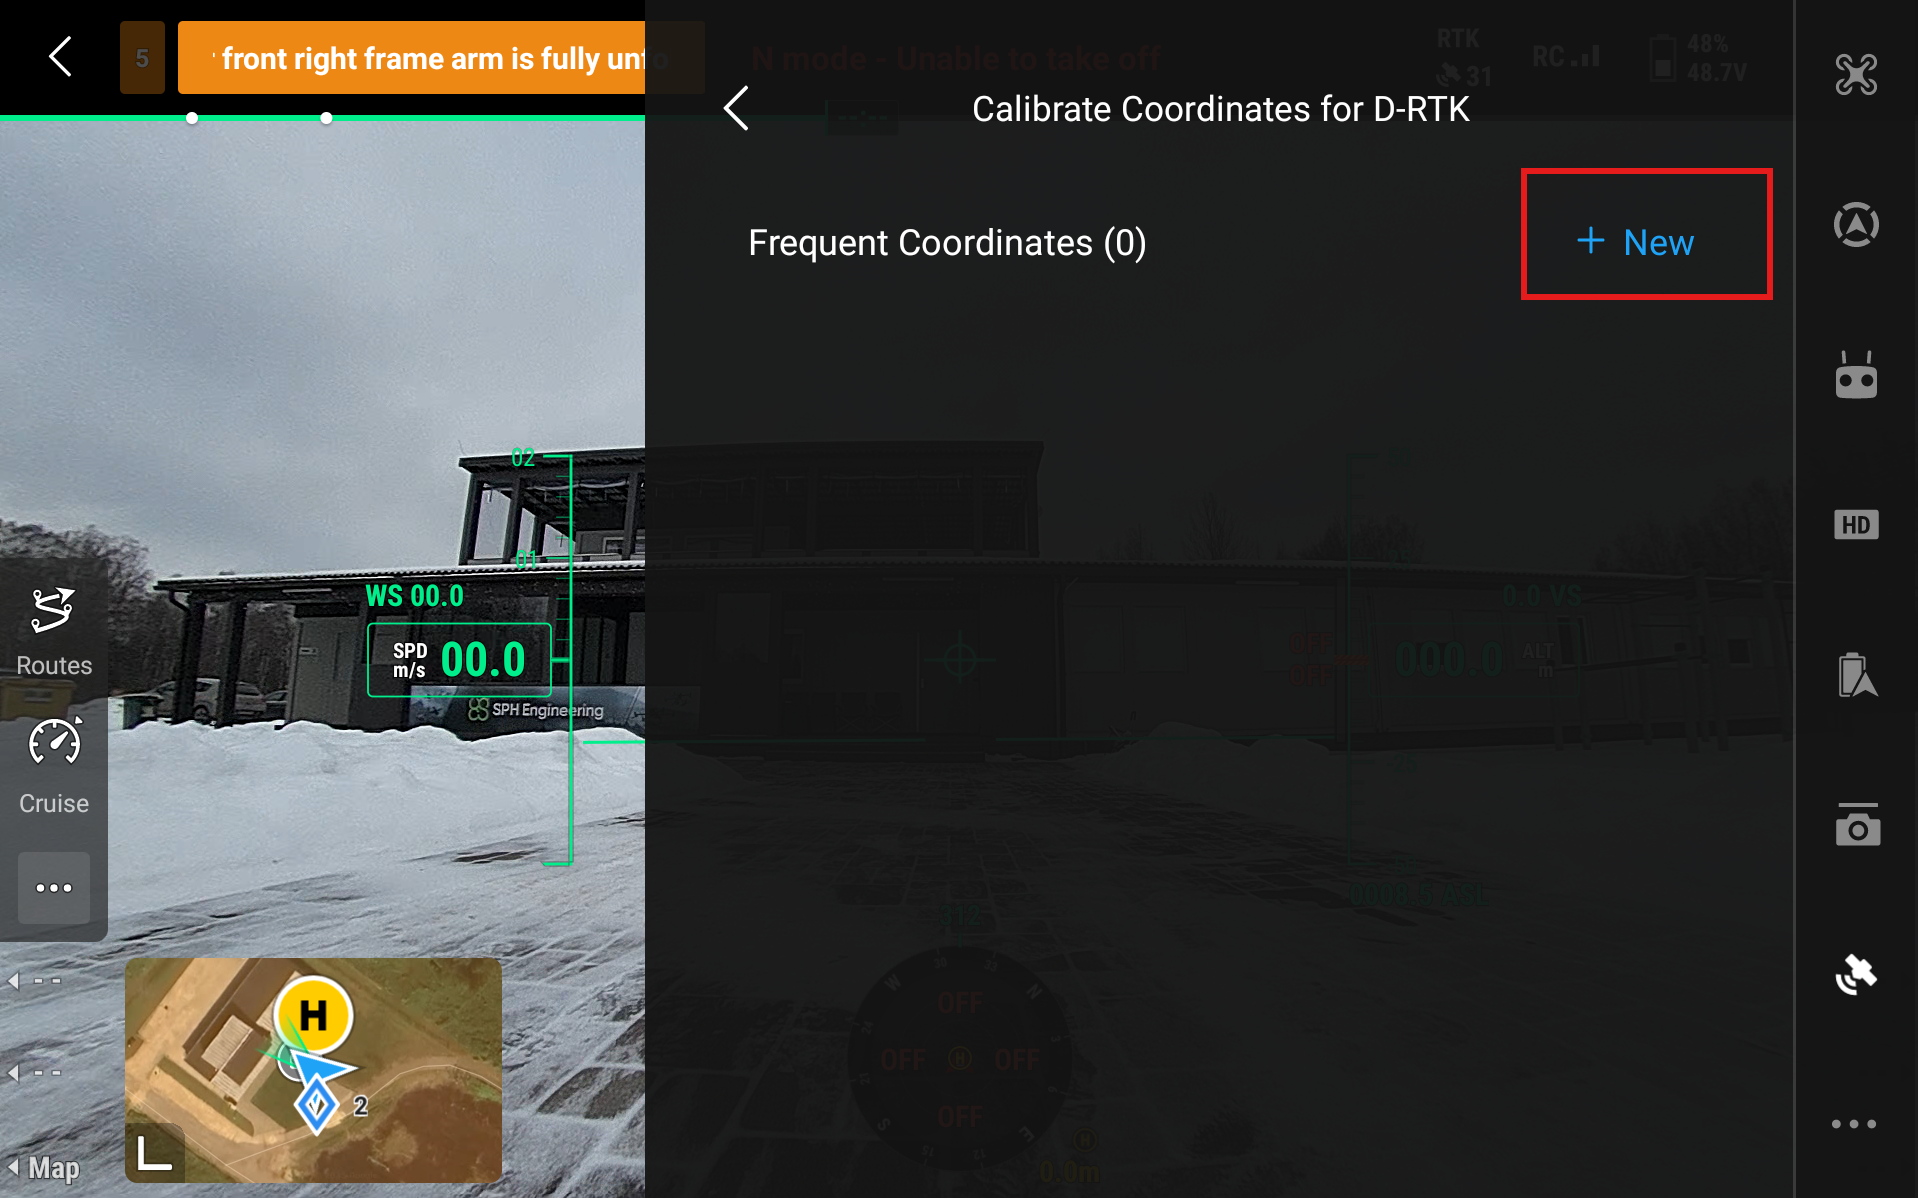
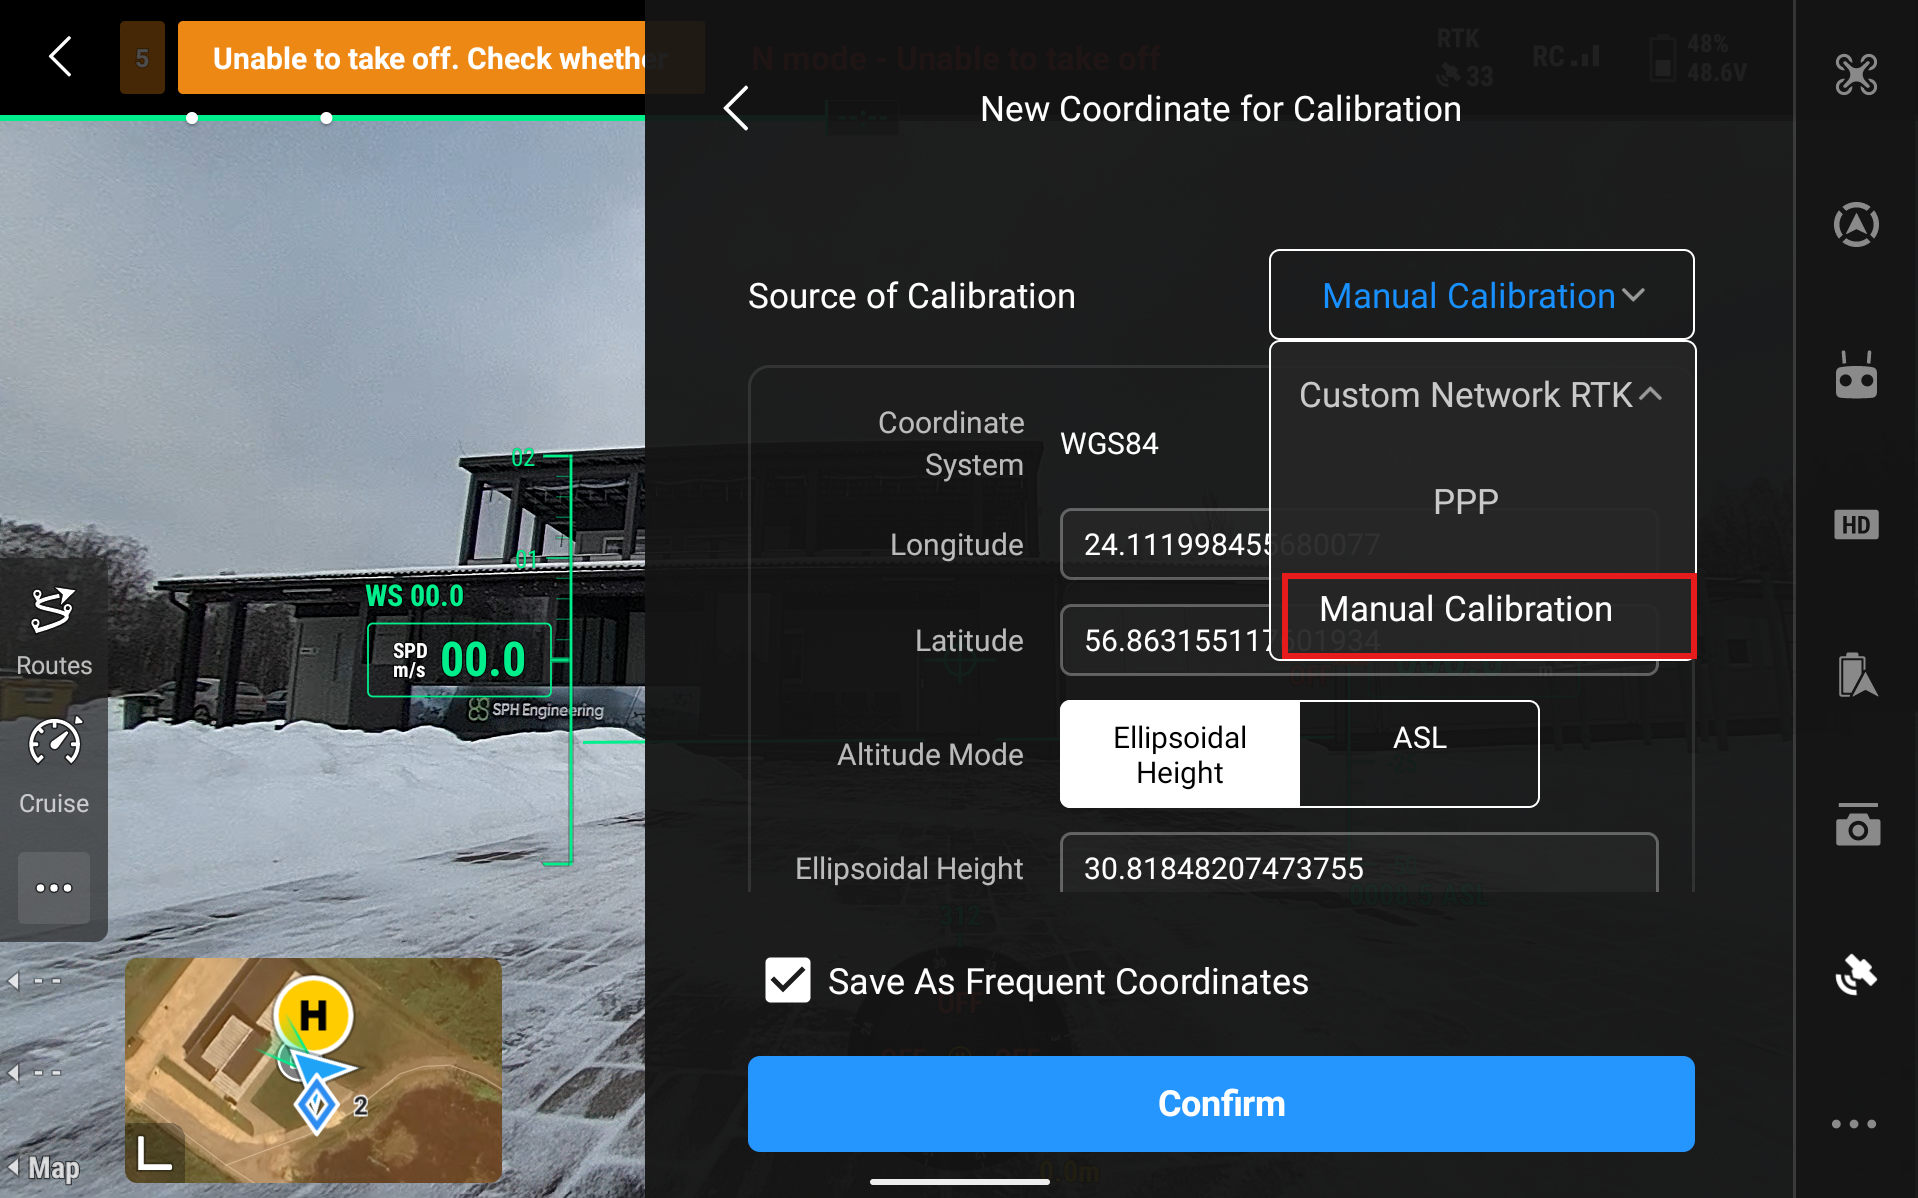
- Ahora debe elegir la Fuente de calibración. Hay tres formas de calibrar la estación: Calibración manual (Manual calibration - si conoce las coordenadas específicas de la estación), Red RTK personalizada o NTRIP (Custom Network RTK - si tiene acceso a un servicio), y Posicionamiento puntual preciso o PPP (precise point positioning - tiempo de calibración más largo pero bastante preciso).
Info
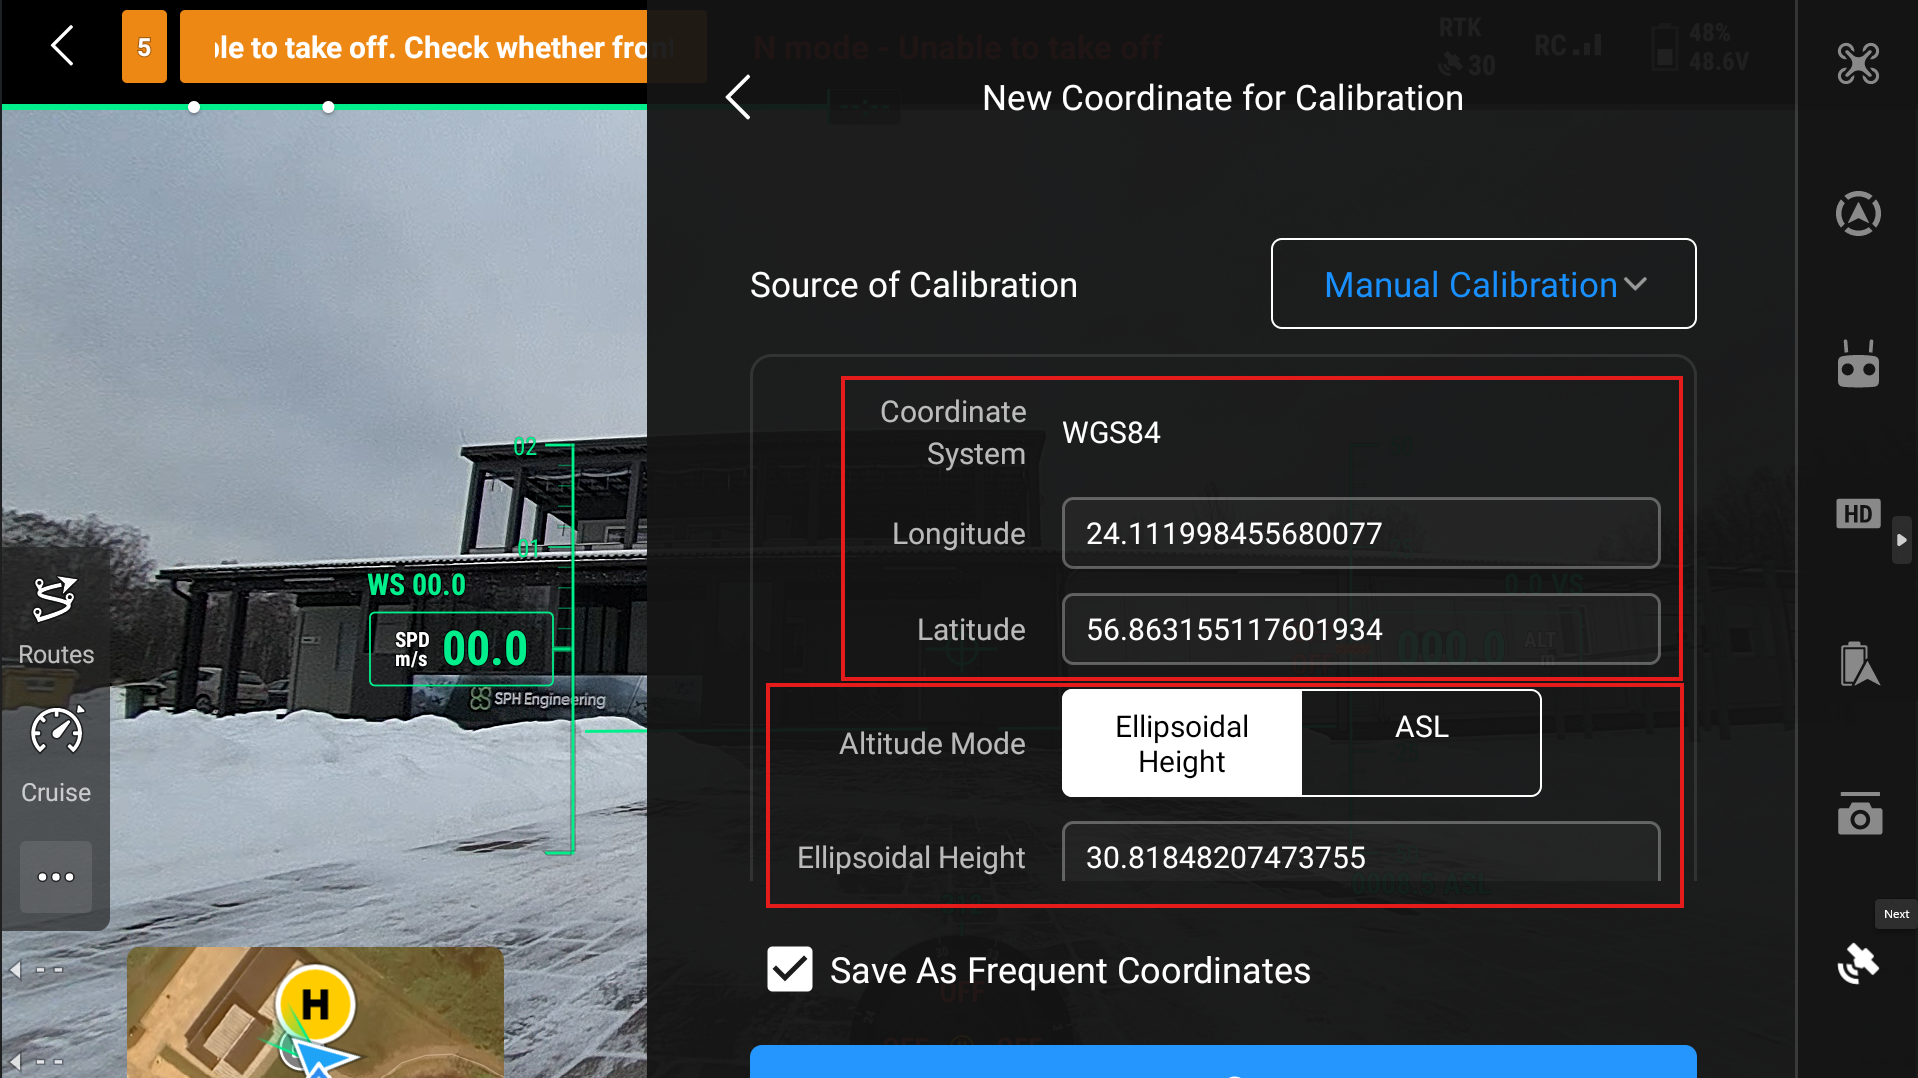
Calibración manual
Use esta opción solo si conoce las coordenadas precisas de la estación D-RTK3. A continuación, ingrese estas coordenadas en las secciones de Longitud y Latitud. Puede guardarlas como Coordenadas Frecuentes si planea utilizar la misma ubicación de estación en vuelos posteriores.
Note
Cuando selecciona la Calibración manual, se generarán automáticamente algunas coordenadas para la estación, pero estas son muy imprecisas. Nuestras pruebas generalmente muestran una diferencia de 2 a 4 metros en comparación con la ubicación real. Aquí puede ingresar la Longitud y Latitud de la estación base, así como su altura.
 **Red RTK personalizada**
La opción Red RTK personalizada debe utilizarse como fuente de calibración para el D-RTK 3 cuando haya disponible una red RTK de terceros o regional confiable. En esta configuración, el D-RTK 3 recibe datos de corrección de una red RTK externa a través de una conexión a internet y los utiliza para determinar y mantener su posición de referencia. El uso de una fuente de red RTK permite un despliegue más rápido de la estación, eliminando el tiempo dedicado al promedio de coordenadas. Este método requiere una conexión de red constante.
Info
En DJI Pilot 2, seleccione RTK de red personalizada (Custom Network RTK) como Fuente de calibración (Source of Calibration) e ingrese la Dirección NTRIP, el Puerto, la Cuenta, la Contraseña y el Punto de montaje (Address, Port, Account, Password, Mount Point) para usar este método como fuente de calibración.
Posicionamiento Puntual Preciso (PPP)
El Posicionamiento Puntual Preciso (PPP) debe utilizarse como fuente de calibración para la estación D-RTK3 cuando los servicios de corrección RTK no estén disponibles o no sean prácticos, y aún se requiera un alto nivel de precisión de posicionamiento absoluto. PPP es particularmente útil en ubicaciones remotas o aisladas donde no hay acceso a redes celulares o infraestructura RTK permanente; permite que el D-RTK 3 funcione de forma independiente. PPP también puede servir como método de calibración de respaldo cuando las conexiones de red RTK son inestables o poco fiables.
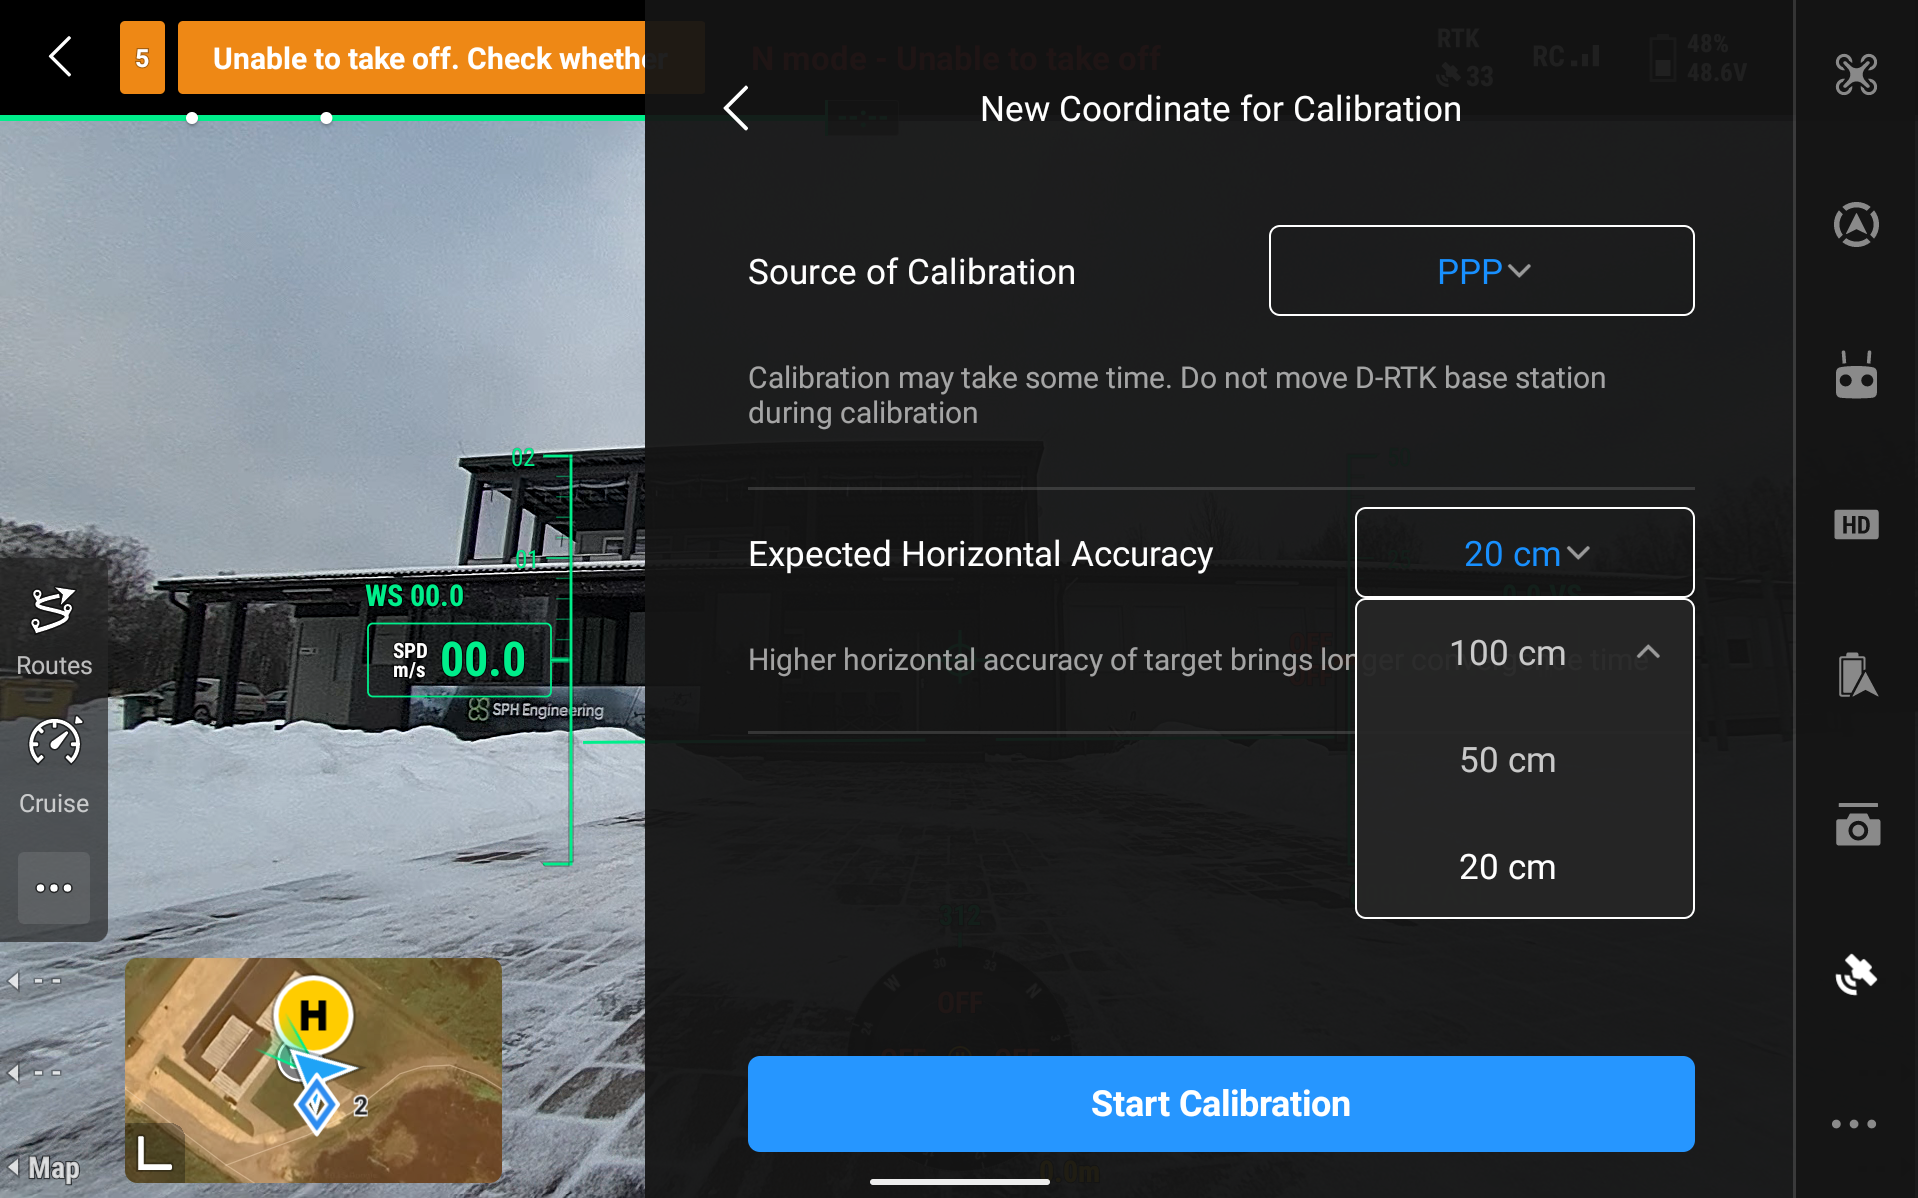
Si bien PPP no suele alcanzar el mismo nivel de precisión centimétrica en tiempo real que RTK, proporciona un posicionamiento estable a nivel decimétrico una vez que se alcanza la convergencia. En DJI Pilot 2, es posible elegir tres niveles de precisión: 100 cm, 50 cm y 20 cm de precisión horizontal esperada. En nuestras pruebas, se logró una precisión de 100 cm en aproximadamente 5 minutos, 50 cm en aproximadamente 10 minutos y 20 cm en 20 minutos. Dependiendo de la situación, la conexión y el acceso a GNSS, este proceso puede tardar significativamente más.
Tip
Para configurar PPP en DJI Pilot 2, seleccione PPP como Fuente de calibración (Source of Calibration). Luego debe seleccionar la precisión horizontal esperada y hacer clic en Iniciar calibración (Start Calibration).
 Luego aparecerá una pantalla de calibración como esta. Tomará algo de tiempo, como se mencionó anteriormente.
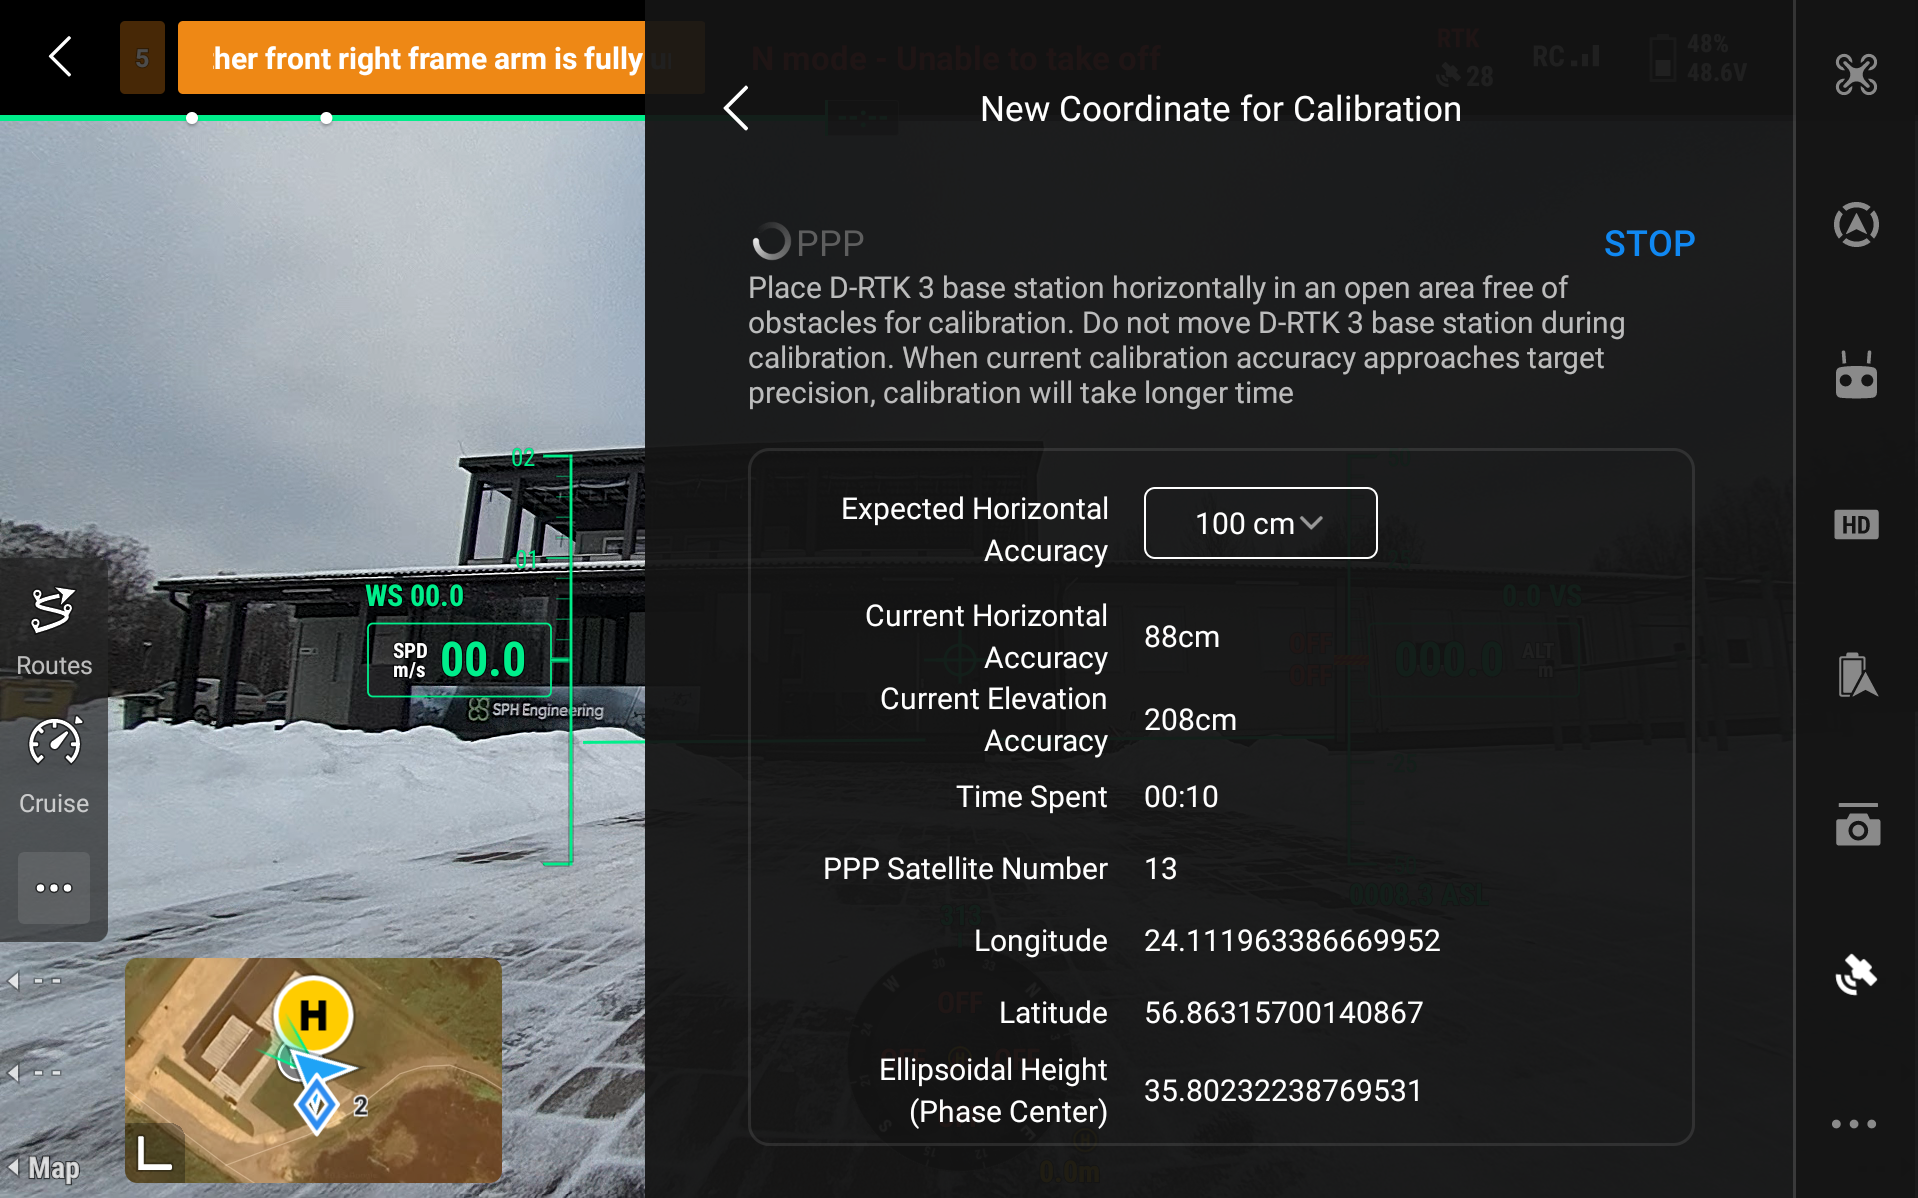 El proceso finalizará automáticamente después de un tiempo, y aparecerán las coordenadas calibradas, para que pueda guardarlas si es necesario.
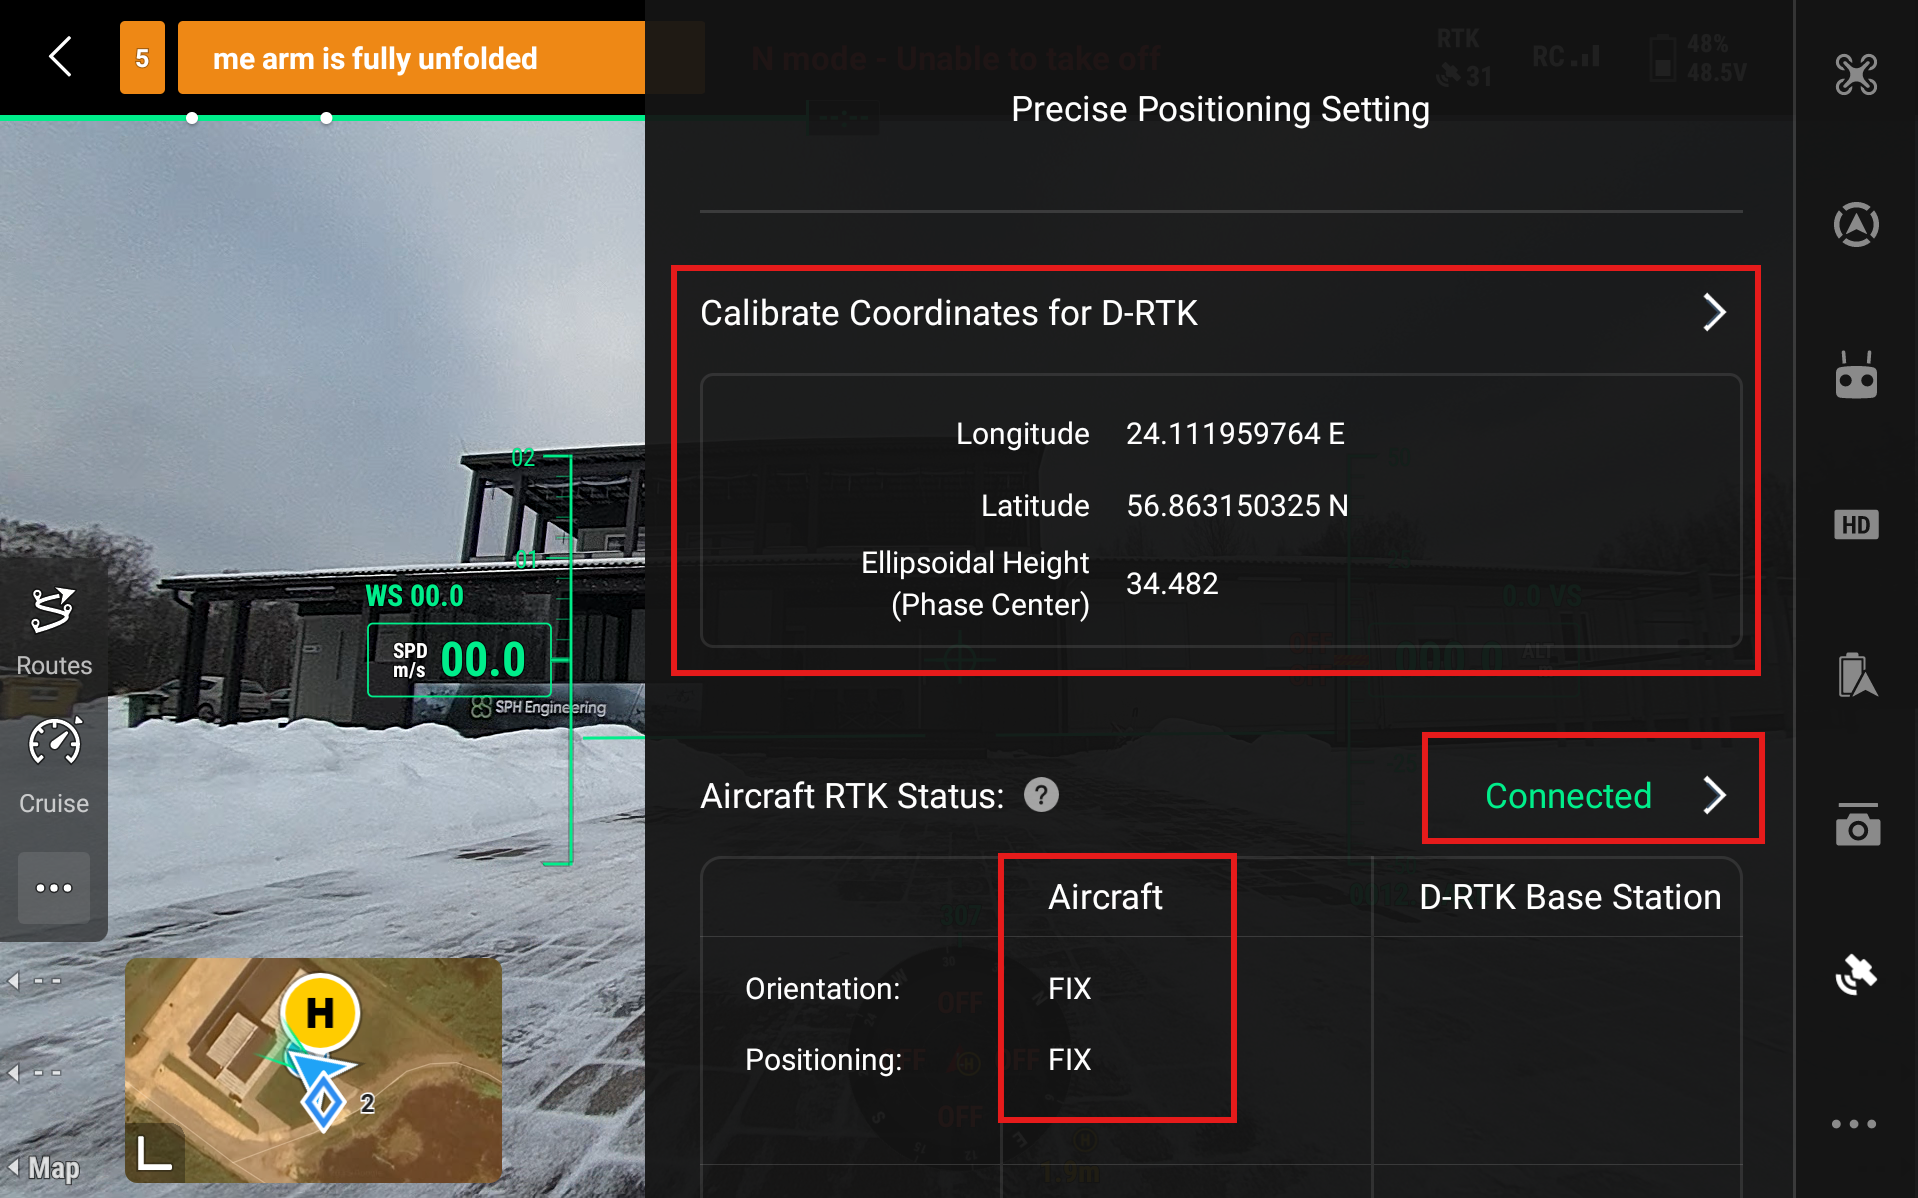
Después de calibrar las coordenadas para D-RTK de cualquiera de las formas mencionadas, la Configuración de posicionamiento preciso (Precise Positioning Setting) debería verse así.
- Coordenadas precisas mostradas, y sin opción "No calibrado" (Not Calibrated)
- Estado RTK de la aeronave - Conectado (Aircraft RTK Status - Connected)
- Posicionamiento FIX de la aeronave
Si este es el caso, entonces el RTK se ha configurado correctamente.
- Ahora, información adicional para si está volando su misión con UgCS Companion. En primer lugar, cierre la aplicación DJI Pilot 2 por completo, de modo que no se ejecute en segundo plano. Luego abra UgCS Companion y conéctelo al dron como lo haría normalmente. Si el dron está operativo y listo para volar con RTK, debería mostrar "Ready to Go (RTK)". Y al presionar el símbolo RTK en la parte superior izquierda de la pantalla, muestra "RTK Status - Connected".
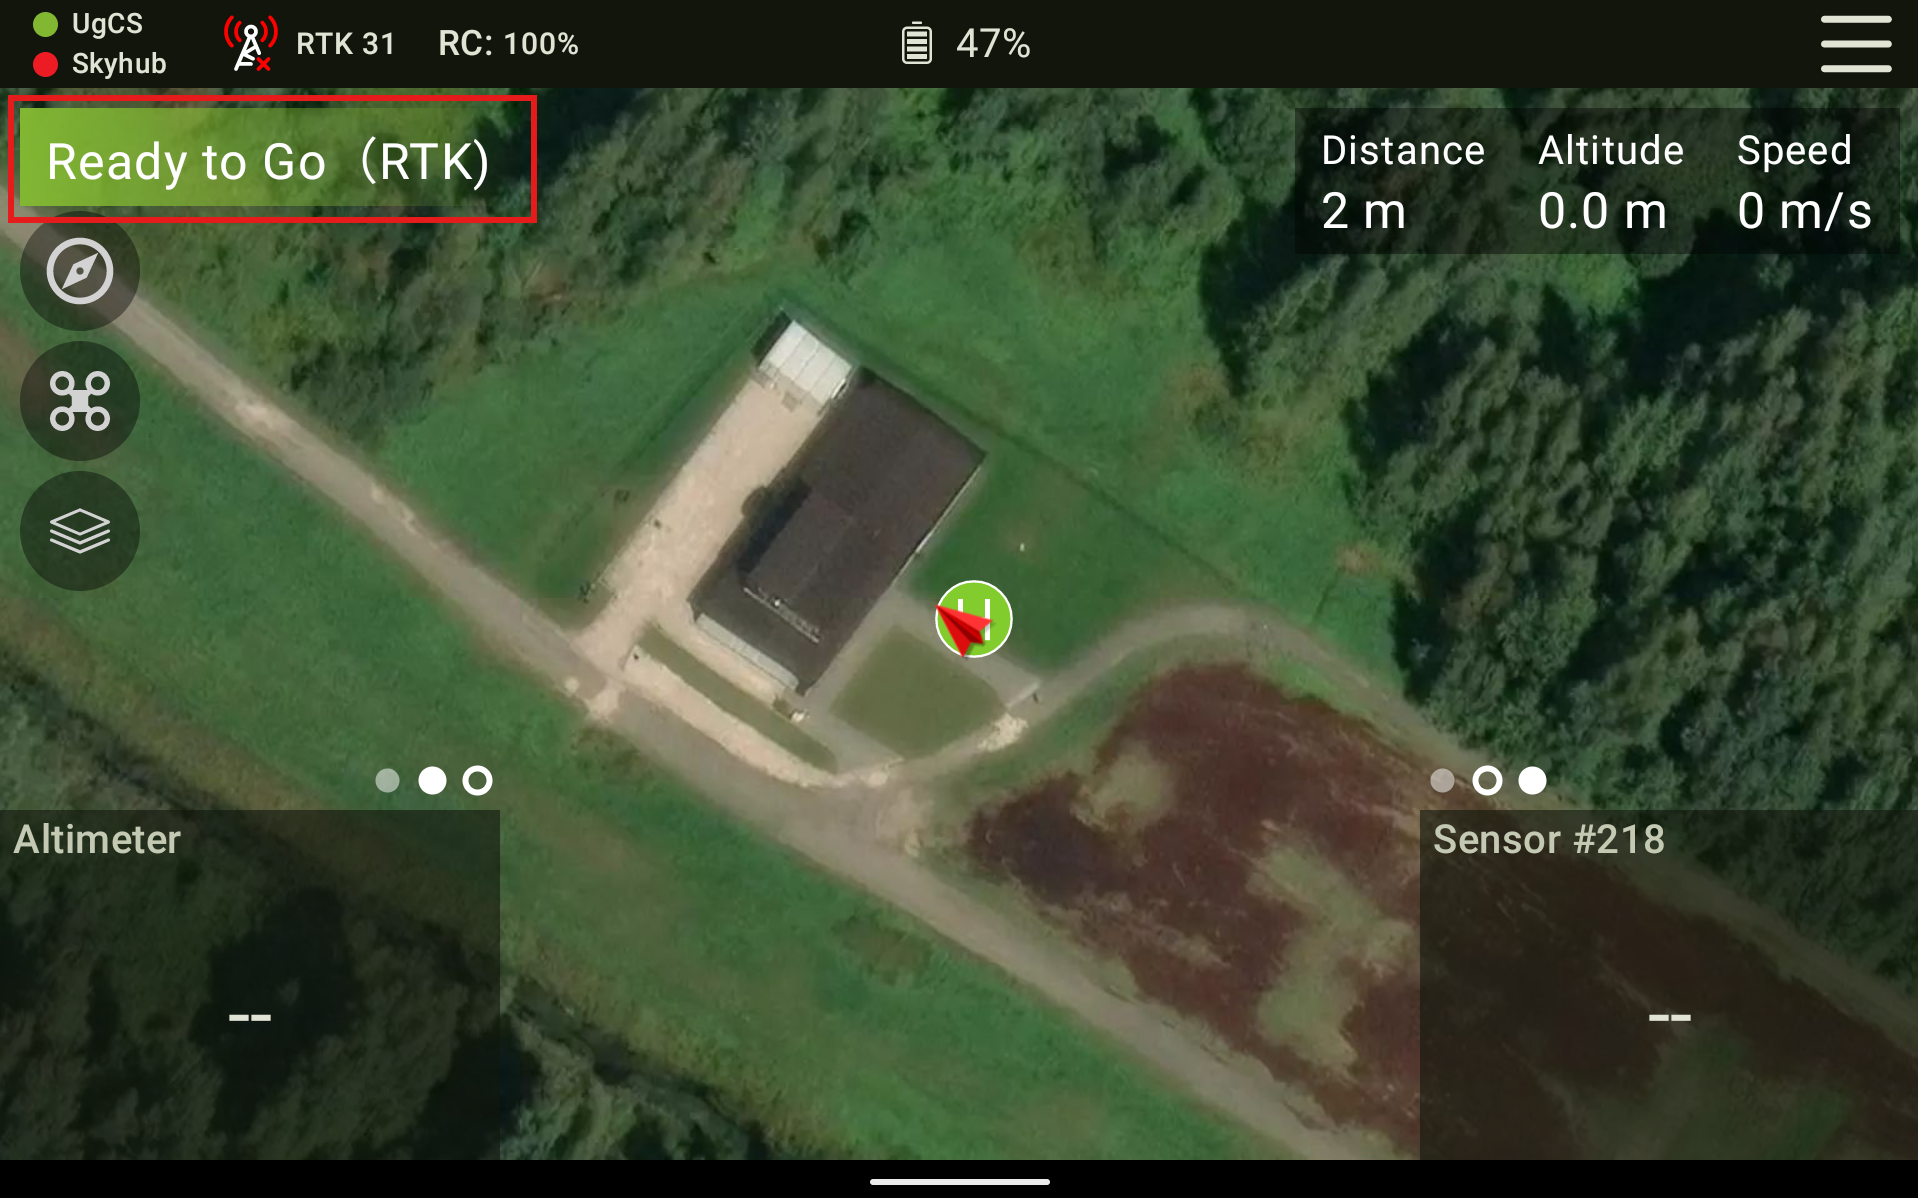
Note
Si está usando una versión anterior de UgCS Companion y al hacer clic en el símbolo RTK muestra "RTK symbol - Unknown", está bien continuar solo si la pantalla principal de Companion muestra "Ready to Go (RTK)".
Conexión a drones DJI M300/M350
El uso de drones DJI más antiguos requerirá una calibración manual de la estación base. Es necesario ingresar coordenadas precisas para la estación D-RTK 3. Estas coordenadas deben representar la verdadera posición geodésica del punto de referencia de la antena. Hay dos enfoques comunes para obtener esta información:
- Usando un punto de control geodésico existente. Si hay un punto de control geodésico (topográfico) conocido cerca de la ubicación planificada de la estación base, sus coordenadas oficiales se pueden obtener de la autoridad de la red geodésica nacional o regional. La antena del D-RTK 3 se puede colocar directamente sobre este punto y las coordenadas publicadas se pueden ingresar en el sistema.
- Midiendo con otro receptor GNSS con capacidad RTK. Se puede utilizar un receptor GNSS con RTK independiente para medir la posición de la estación base conectándose a un servicio de corrección a través de NTRIP. Después de lograr una solución RTK fija, las coordenadas medidas se pueden registrar y utilizar como coordenadas de referencia para la estación D-RTK 3.
Si no tiene los recursos para medir con precisión las coordenadas de la estación base, este método no se recomienda. De lo contrario, generará automáticamente algunas coordenadas para la estación, pero estas son muy imprecisas. Nuestras pruebas generalmente muestran una diferencia de 2 a 4 metros en comparación con la ubicación real de la estación.
- Configure la estación D-RTK3 y enciéndala presionando y luego manteniendo presionado el botón de encendido.
- Encienda el dron y el control remoto.
- Inicie DJI Pilot 2, vaya a Configuración (Settings) y seleccione RTK.
- Active el posicionamiento RTK (RTK Positioning).
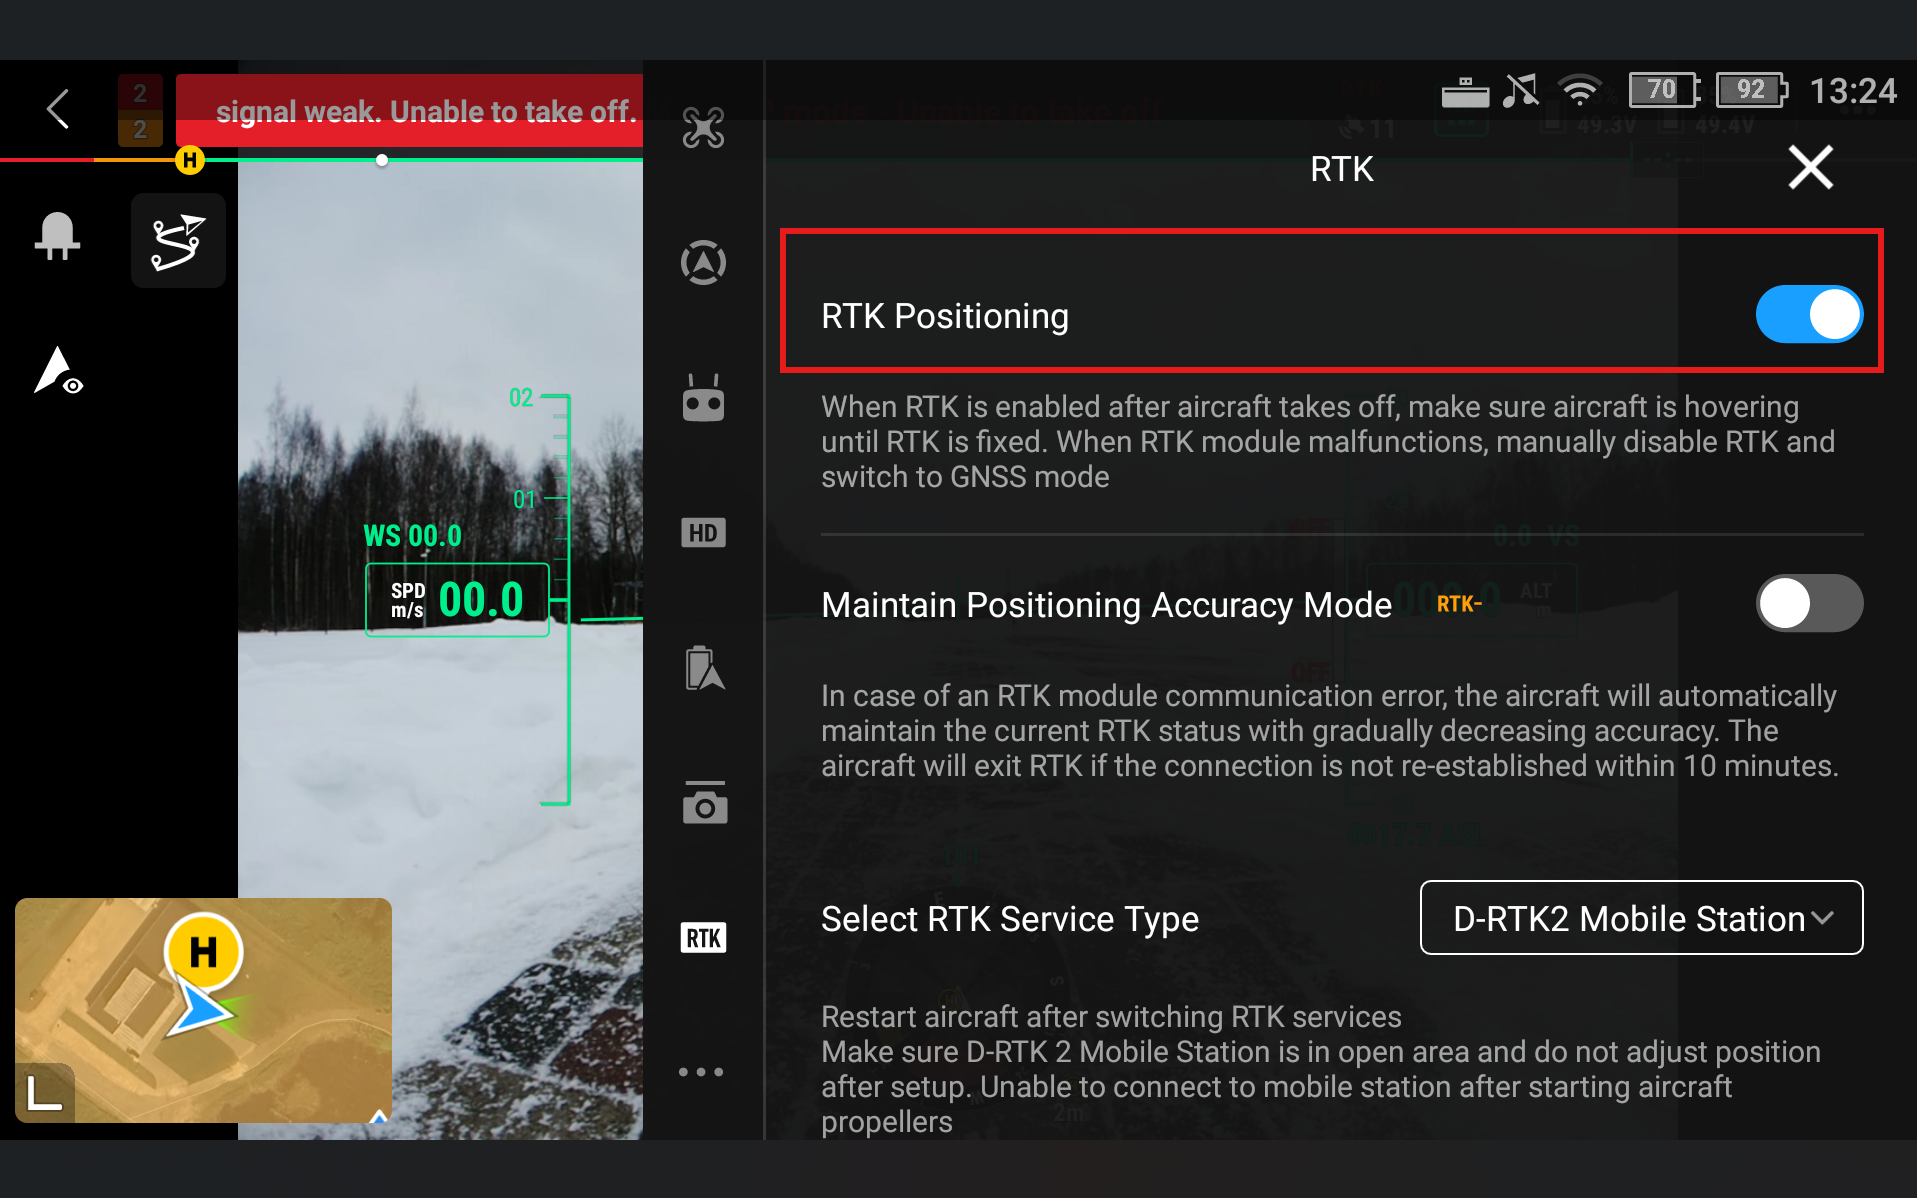
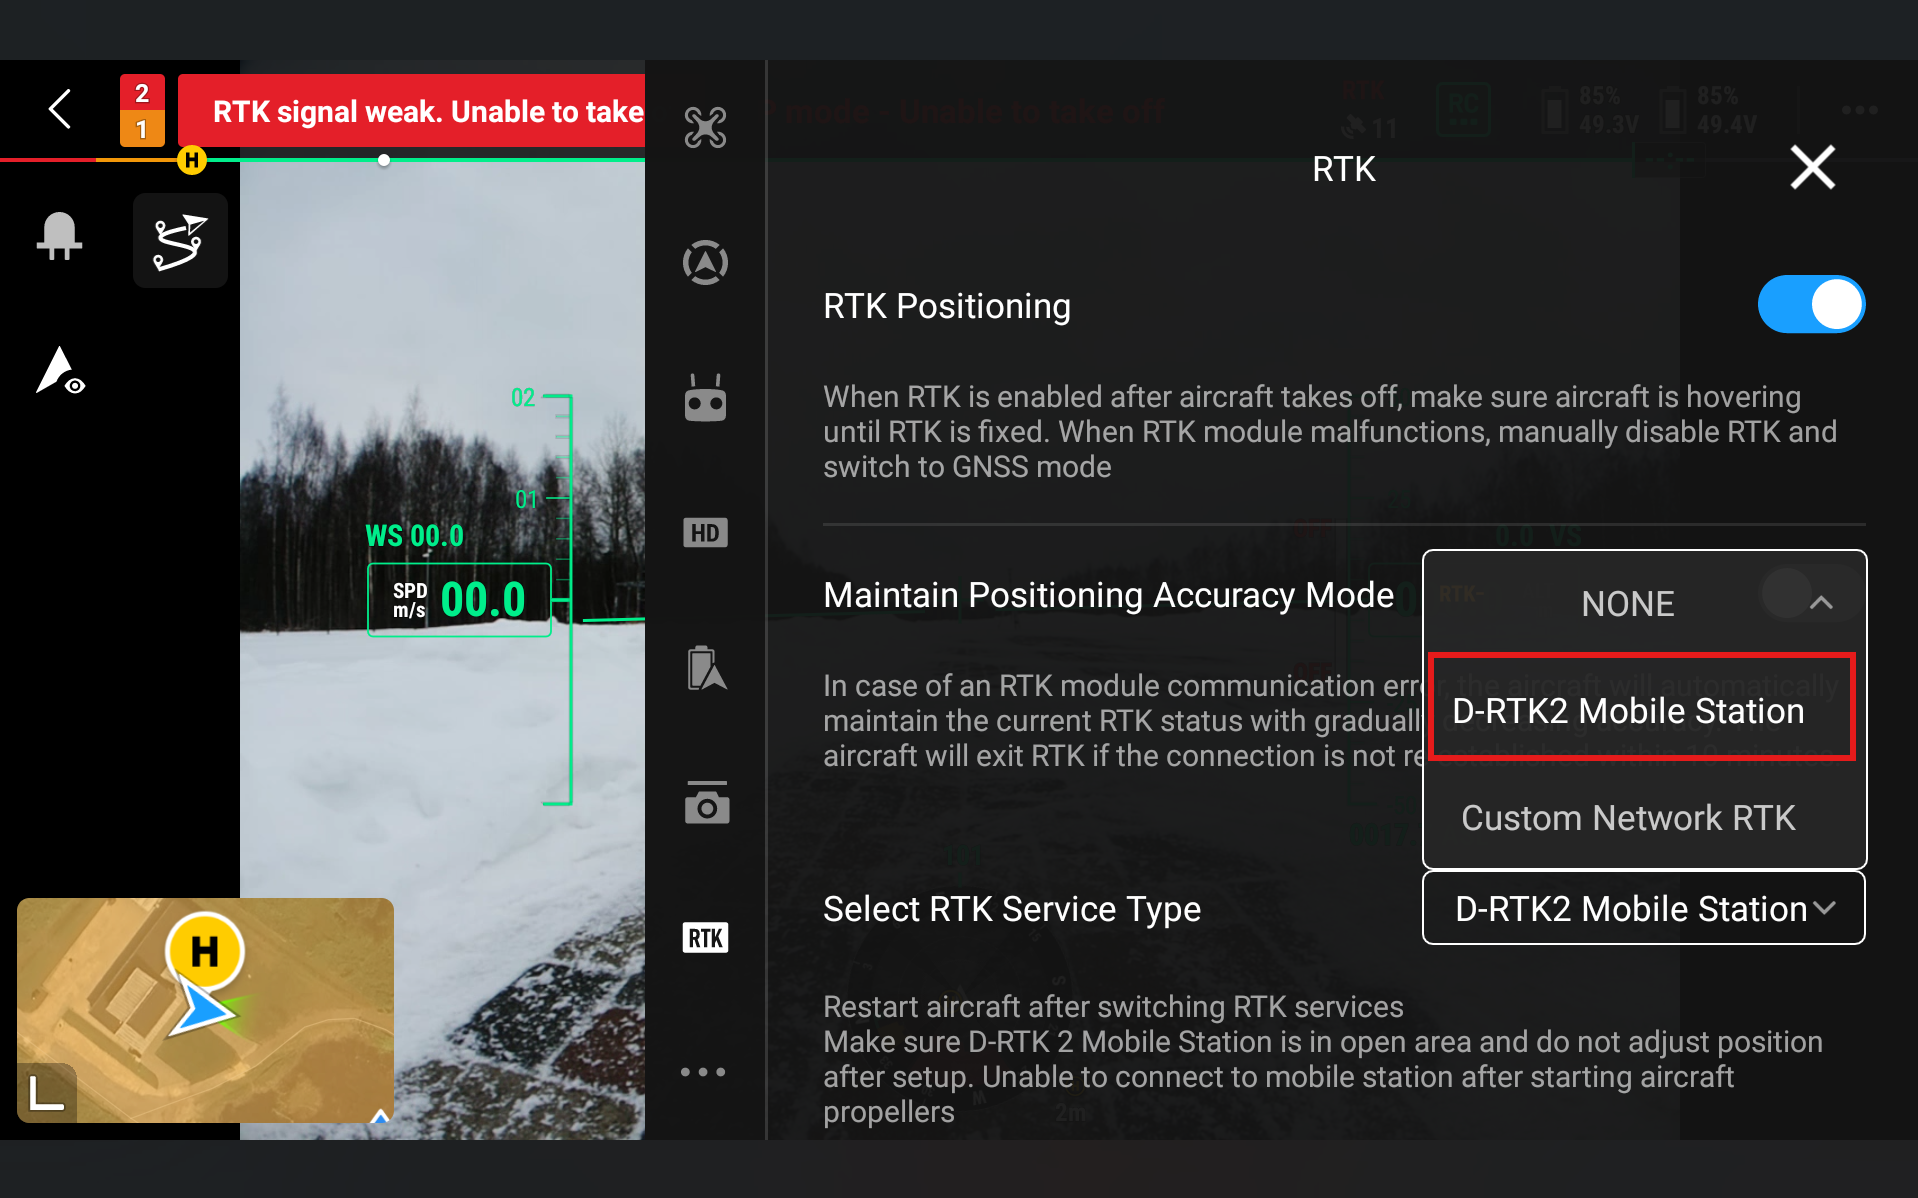
- Vaya a Tipo de servicio RTK y seleccione Estación base D-RTK2 (RTK Service Type - D-RTK2 Base Station)
- Vaya a Estado y haga clic en No conectado (Status - Not Connected)
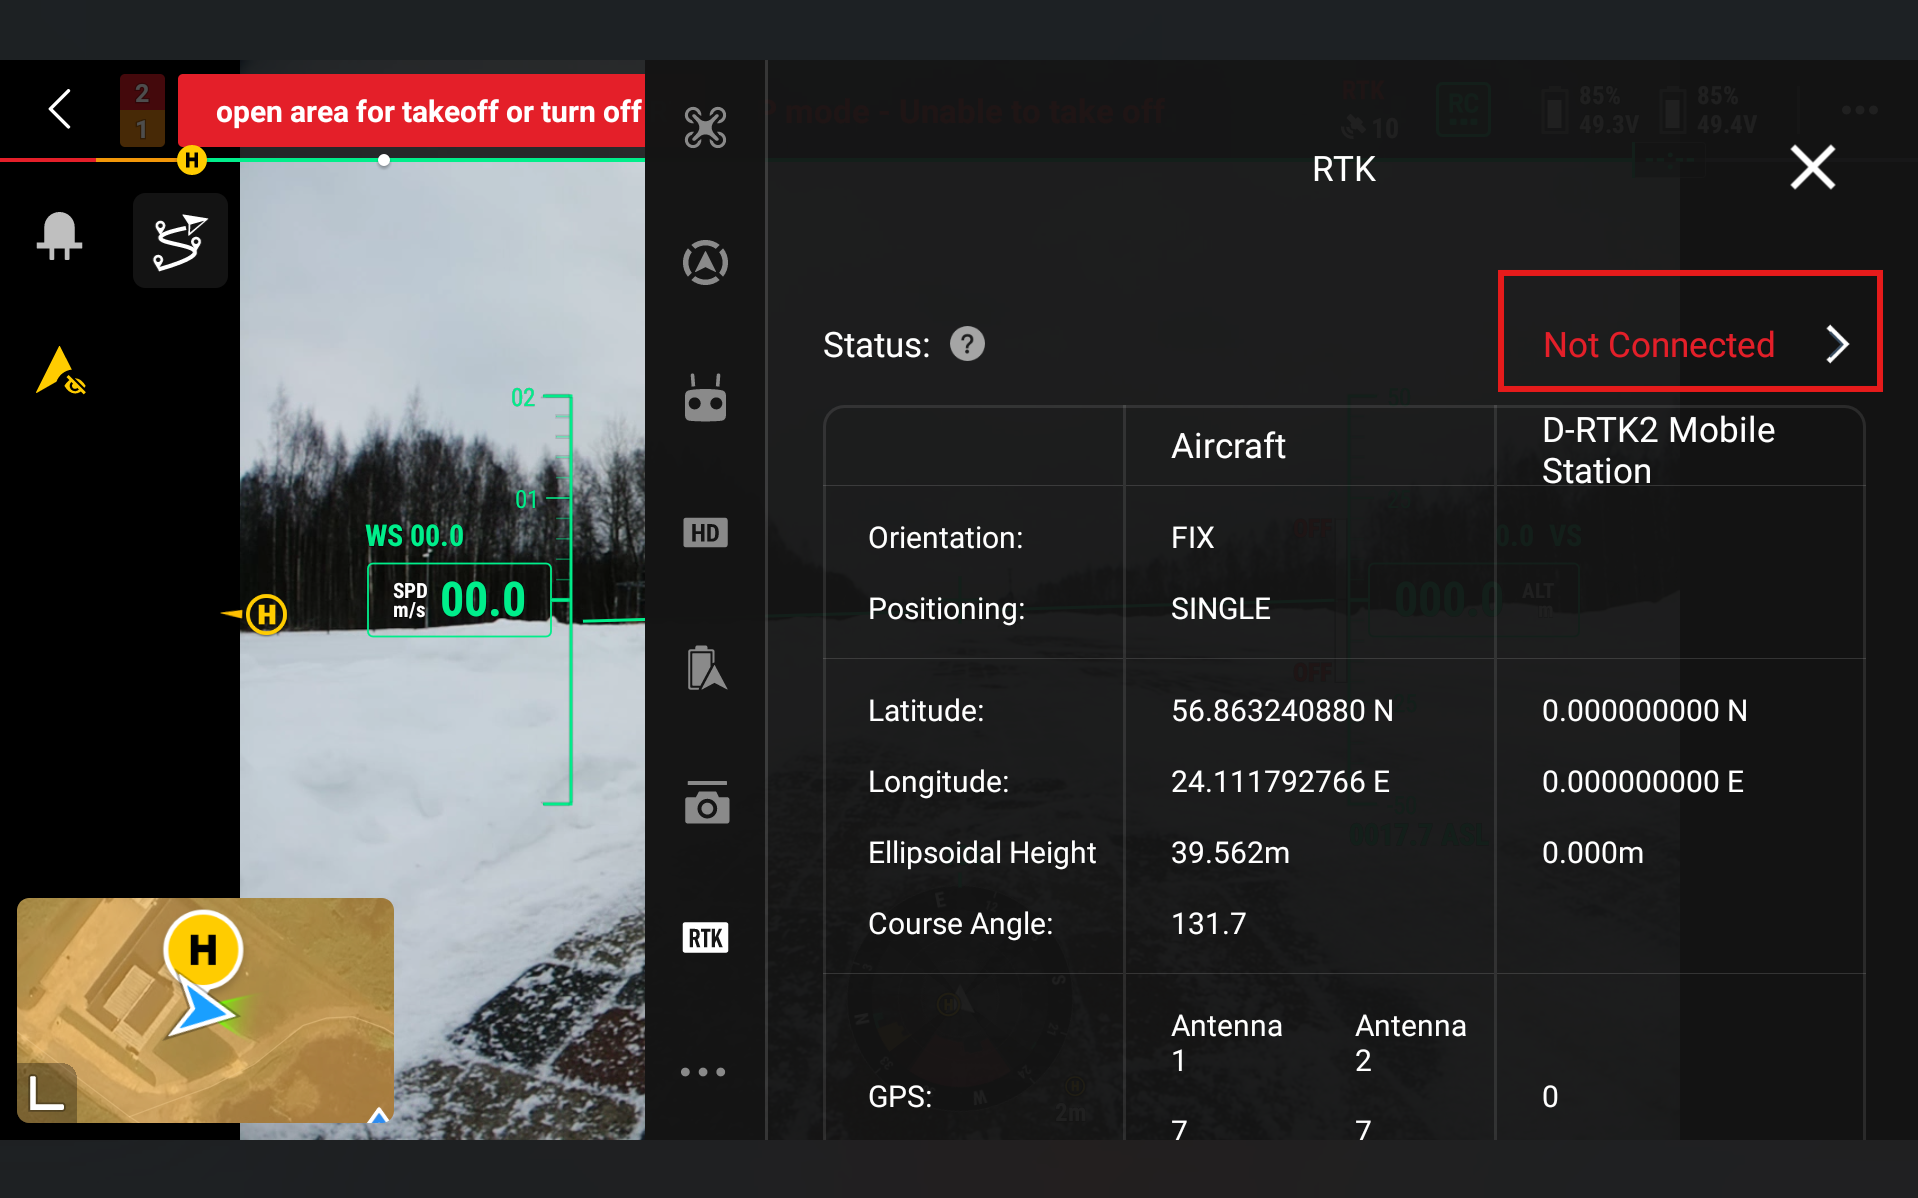
- Seleccione RTK3
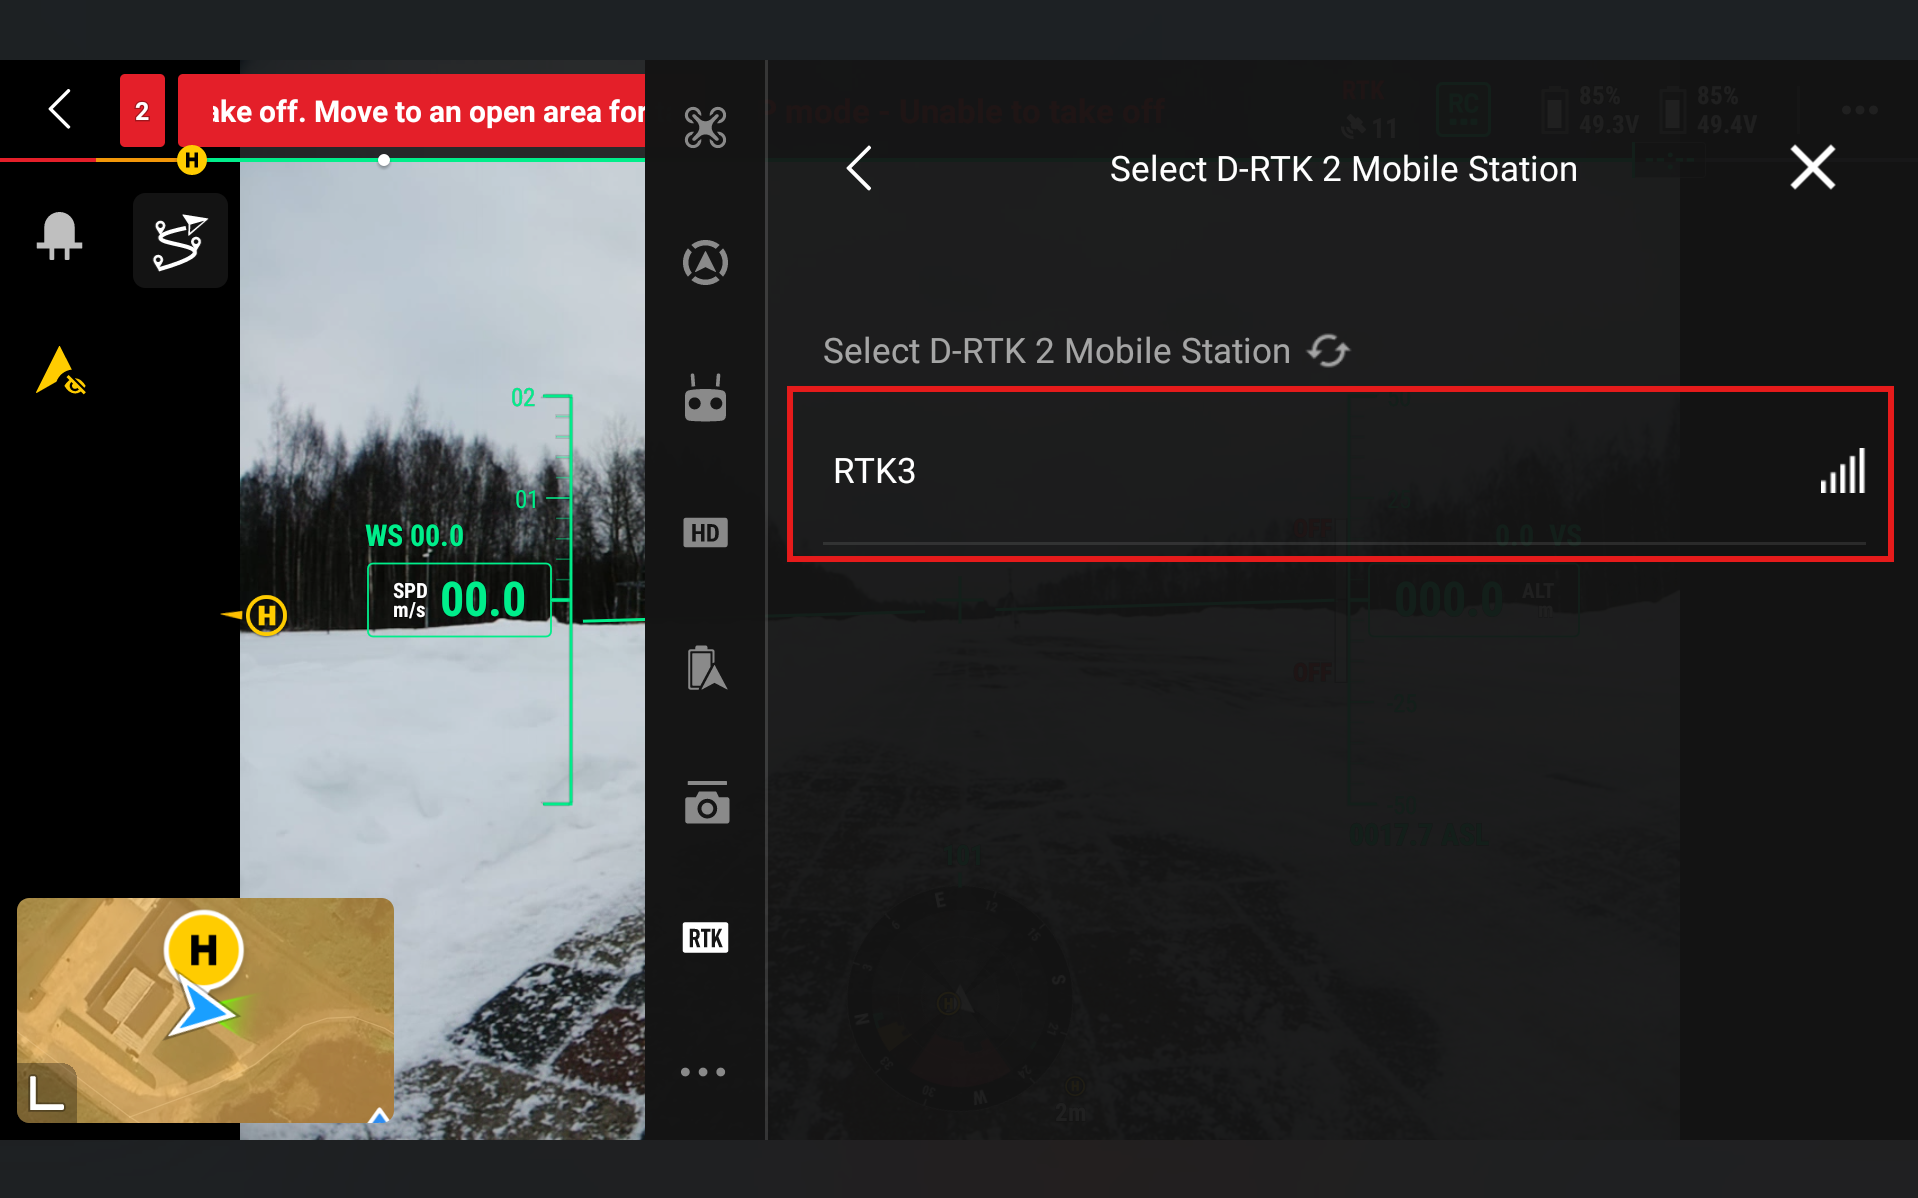
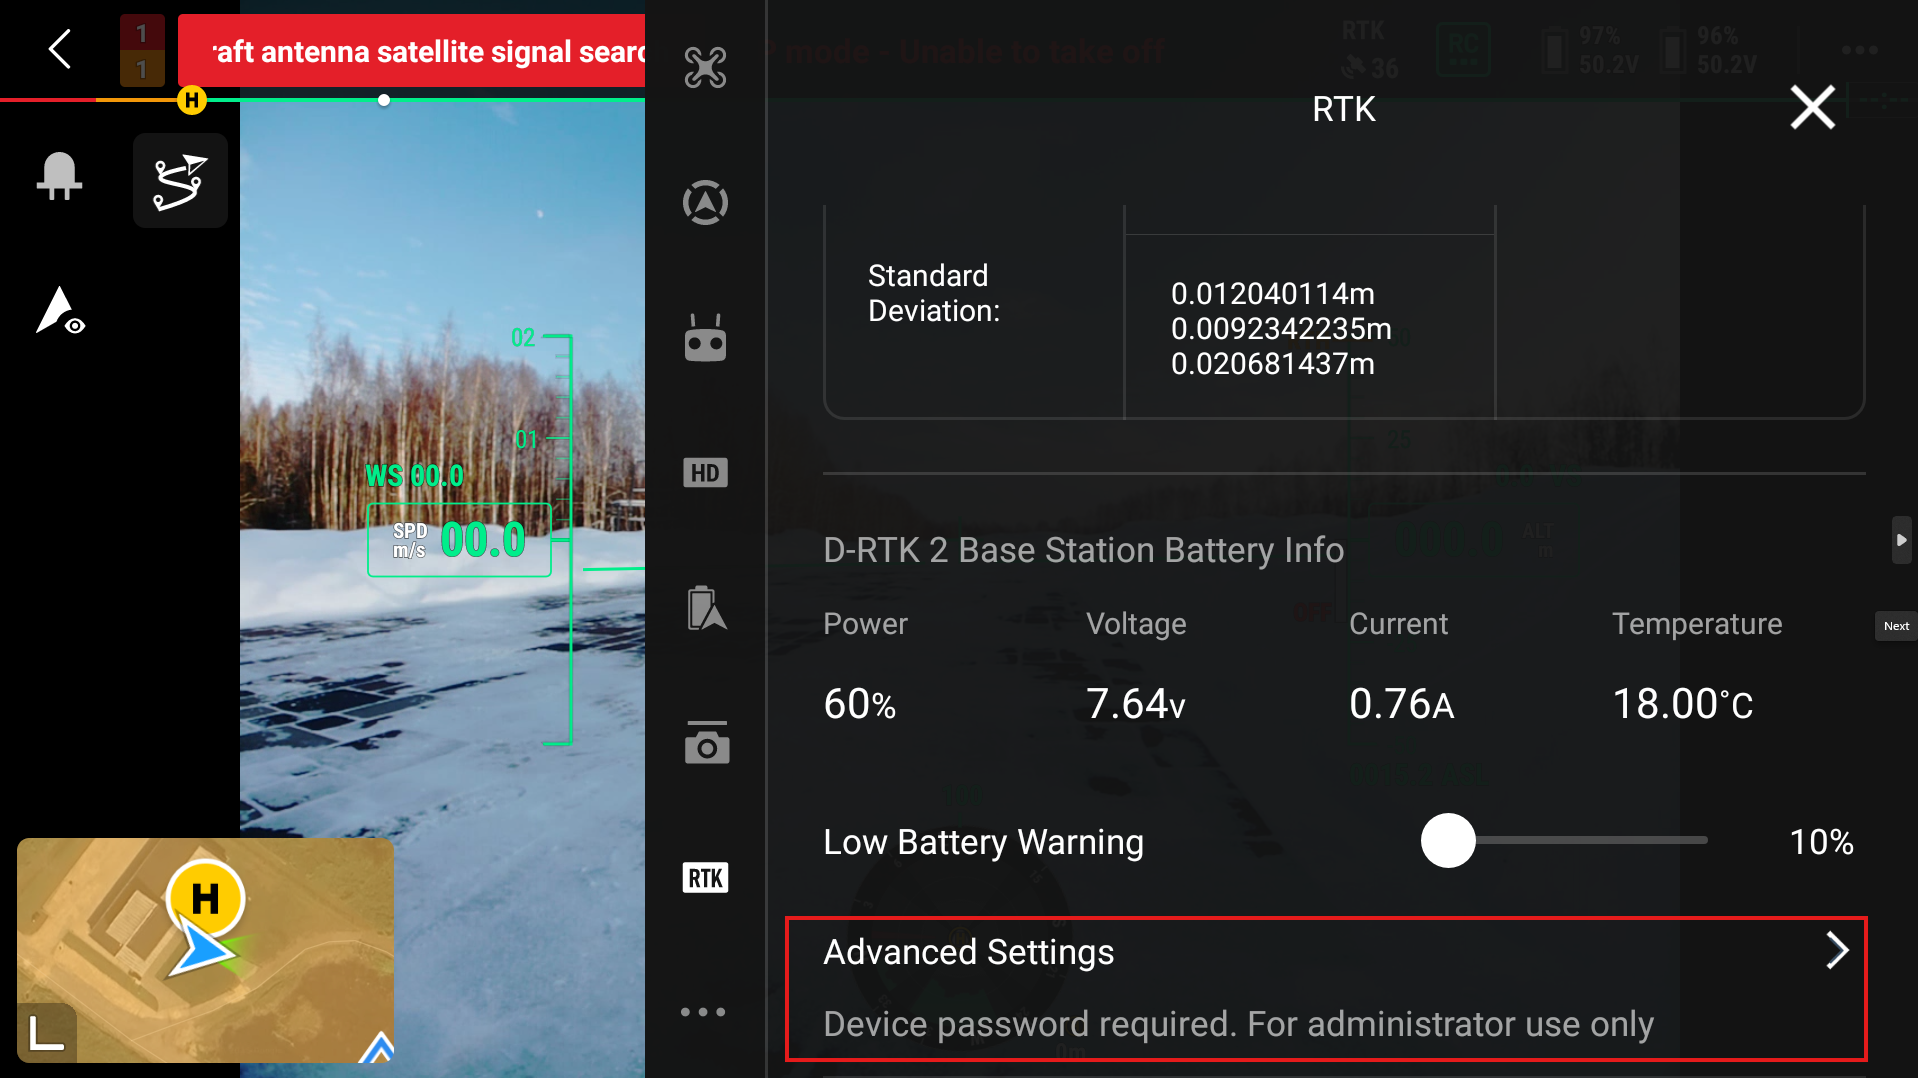
- Para ingresar las coordenadas de su estación base, vaya a la parte inferior de la pantalla y presione Configuración avanzada. Allí podrá cambiar las coordenadas automáticas de la estación base D-RTK3.
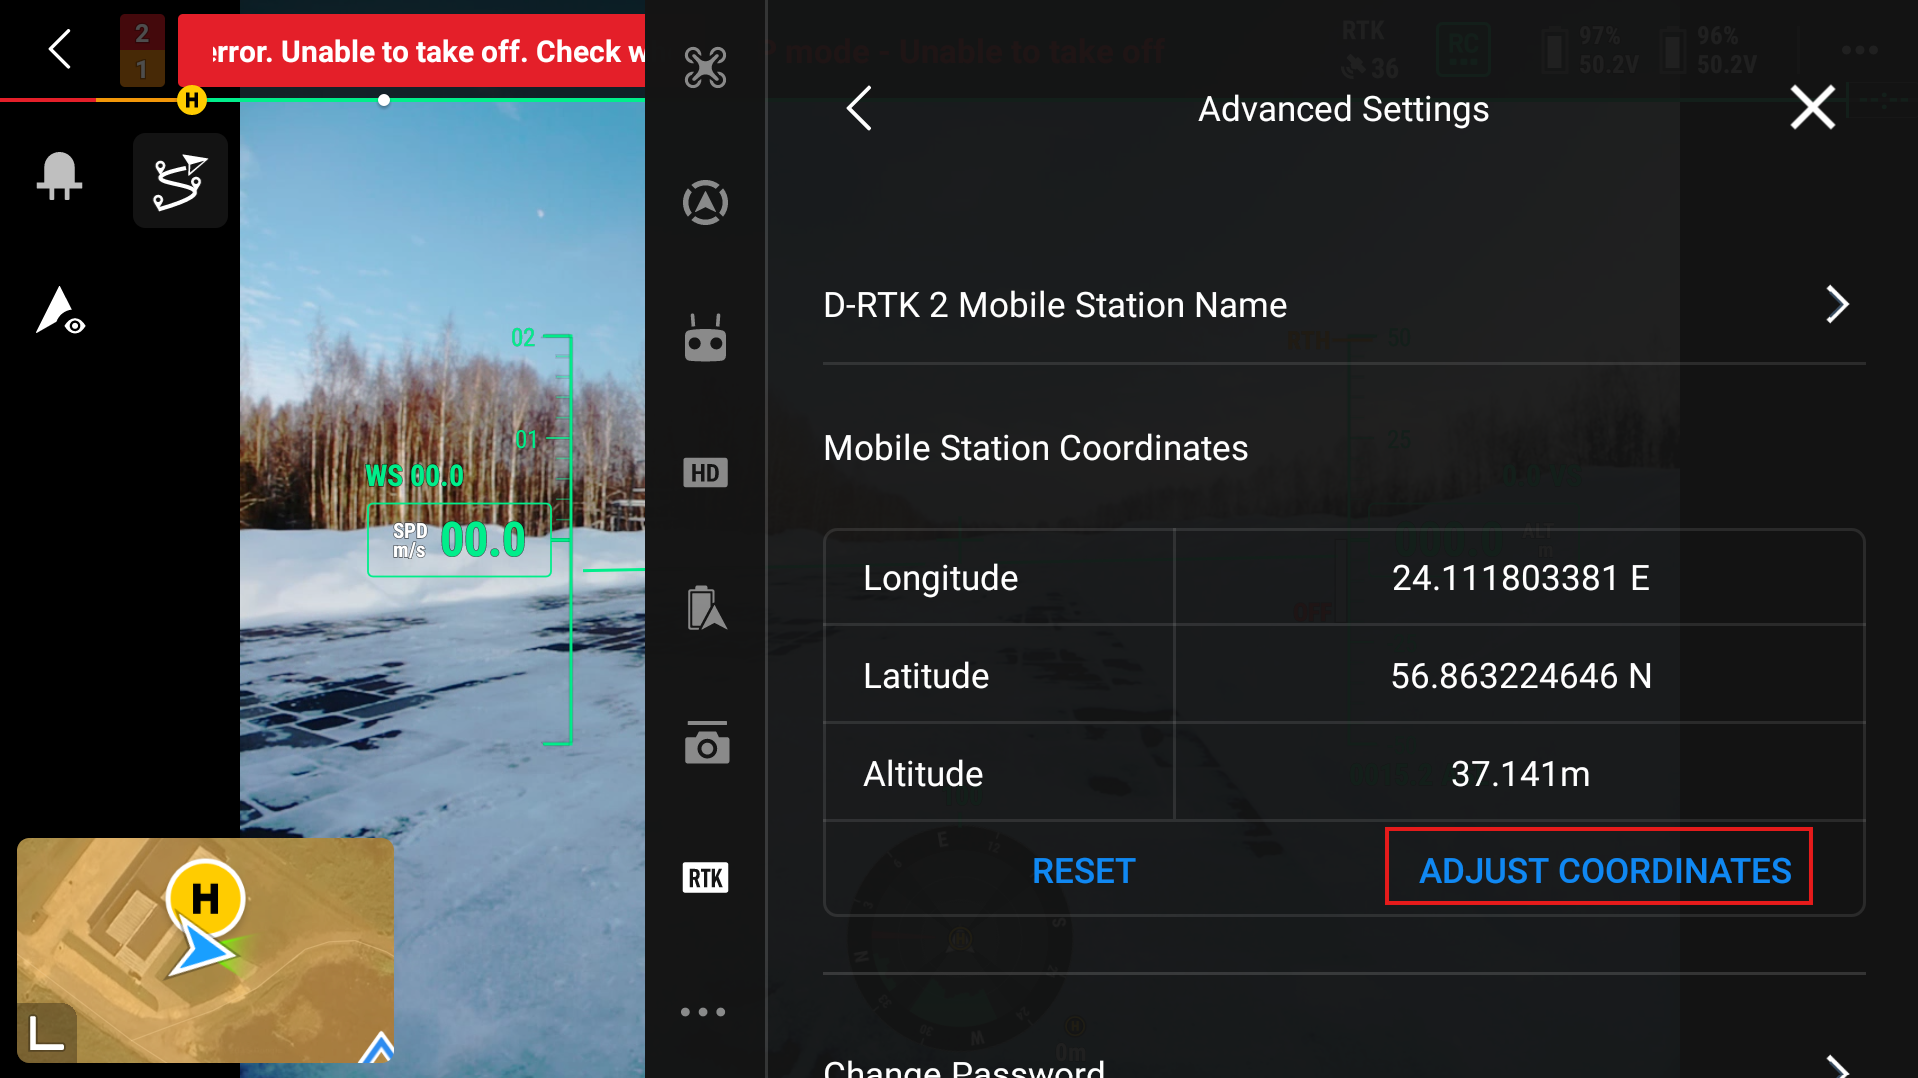
- Luego ingrese la Longitud, Latitud y Altitud de la estación.
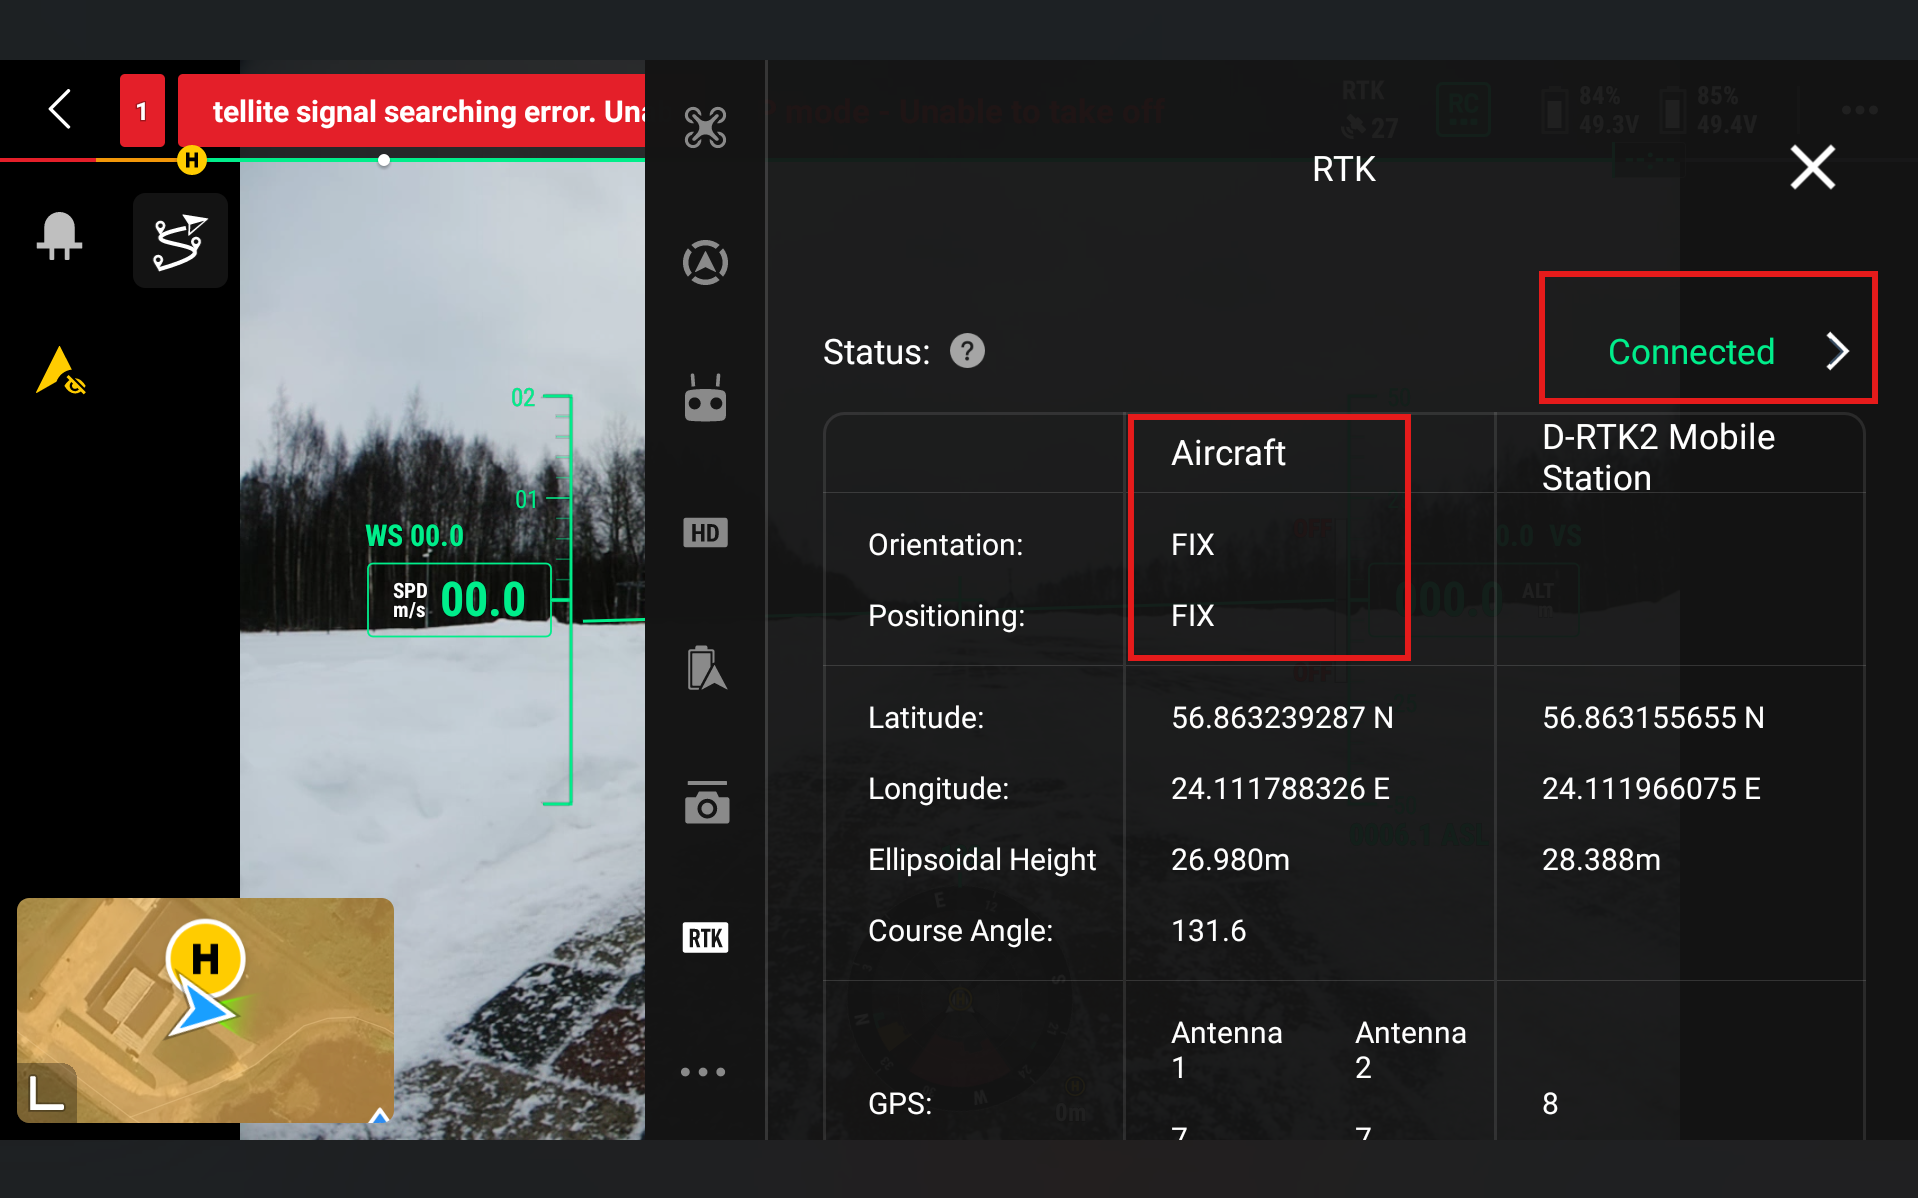
- Después de configurar la estación base, el estado RTK de la aeronave debería mostrar Posicionamiento FIX.
- Ahora, información adicional para si está volando su misión con UgCS Companion. En primer lugar, cierre la aplicación DJI Pilot 2 por completo, de modo que no se ejecute en segundo plano. Luego abra UgCS Companion y conéctelo al dron como lo haría normalmente. Si el dron está operativo y listo para volar con RTK, debería mostrar "Listo para volar (RTK)". Y al presionar el símbolo RTK en la parte superior izquierda de la pantalla, muestra "Estado RTK - Conectado".
Note
Si está usando una versión anterior de UgCS Companion y al hacer clic en el símbolo RTK muestra Símbolo RTK - Desconocido, está bien continuar solo si la pantalla principal de Companion muestra Listo para volar RTK.
Flujos de trabajo operativos
Antes del vuelo, el operador debe confirmar que el firmware del D-RTK 3, la aeronave y el controlador estén actualizados y que todos los dispositivos estén completamente cargados. El D-RTK 3 debe estar configurado correctamente en el modo de operación requerido y colocado en un área abierta con visibilidad clara del cielo. Se debe verificar la fuente de coordenadas y el método de calibración, y se debe establecer la conexión entre el D-RTK 3, el controlador y la aeronave. Antes del despegue, el estado RTK mostrado en DJI Pilot 2 debe indicar un RTK Fix o "Listo para volar (RTK)" en UgCS Companion, y la intensidad de la señal del satélite debe ser suficiente.
Durante el vuelo, el operador debe monitorear continuamente el estado RTK y la calidad de la señal GNSS en la interfaz de vuelo. Se debe tener en cuenta cualquier transición de RTK Fix a Float o No RTK, ya que esto puede afectar la precisión de los datos. Se deben mantener enlaces de comunicación estables entre la aeronave y el D-RTK 3.
Después del vuelo, se deben revisar los datos registrados para confirmar que el posicionamiento RTK se mantuvo durante la mayor parte de la misión. Se deben verificar los metadatos, registros o informes de misión en busca de información sobre el estado RTK.
Solución de problemas
| Problema | Solución |
|---|---|
| No se puede lograr una solución FIX RTK o es inestable | Verifique que el D-RTK 3 esté colocado en un área abierta con una vista despejada del cielo, alejado de obstáculos. Las discrepancias de firmware entre el D-RTK 3, la aeronave y el controlador pueden impedir las soluciones FIX RTK. Deben actualizarse a versiones compatibles. |
| El conteo de satélites es bajo o la intensidad de la señal es deficiente | Esperar varios minutos para la adquisición de satélites o reposicionar la estación puede resolver el problema. |
| Estado RTK de la aeronave - Convergiendo (Converging) durante demasiado tiempo | Si la aeronave está en interiores, esto es normal; se conectará cuando esté en exteriores con acceso a satélites GNSS. Si la aeronave está en exteriores, en un área despejada y sin obstrucciones, con acceso a satélites GNSS, entonces reinicie el dron y el control remoto. |
| UgCS Companion muestra 'Ready to Go (GPS)' | Espere a que se conecte y reciba más información de los satélites. Si esperar no ayuda, intente configurar el RTK nuevamente. |