Tutorial de Levantamientos Repetibles
¿Qué es un levantamiento repetible y por qué es importante?
Un levantamiento repetible es un método de recopilación de datos en el que se ejecuta el mismo plan de vuelo varias veces, en días diferentes. Estos vuelos se pueden usar para monitorear cambios en el terreno a lo largo del tiempo, así como cambios en la vegetación o el medio ambiente.
Desafíos clave para lograr la repetibilidad
El principal desafío para lograr la repetibilidad del vuelo es la inconsistencia en la precisión del posicionamiento. Otro desafío son las condiciones climáticas, especialmente el viento. Si resolver el segundo problema requiere paciencia, resolver el primer desafío requiere un posicionamiento más preciso mediante RTK (Real Time Kinematics, o Cinemática en Tiempo Real).
Ahora, veamos con más detalle cómo lograr la repetibilidad de vuelo. Para garantizar que los resultados del levantamiento repetible sean válidos, hay algunas condiciones que el piloto debe tener en cuenta. La trayectoria de vuelo debe ser idéntica en todos los levantamientos. Desde el punto de vista de la georreferenciación, es mejor colocar todos los puntos de control terrestre y la estación base exactamente en los mismos lugares en todos los vuelos realizados, para evitar la necesidad de recibir un nuevo conjunto de coordenadas. Por último, se recomienda, aunque no es obligatorio, realizar los levantamientos a la misma hora del día y en condiciones climáticas similares.
Requisitos previos
Se pueden utilizar muchos flujos de trabajo para lograr la repetibilidad. Centrémonos en dos principales: NTRIP y la estación base RTK.
Requisitos previos comunes:
Note
- El dron, el control remoto y los payloads relacionados con el levantamiento (cámara, GPR, etc.)
- Antena RTK en el dron
- En el caso de PPK con SkyHub, será necesario conectar un receptor GNSS externo al dron.
- Software de planificación de vuelo y un plan de vuelo.
- Comprensión de los sistemas de coordenadas.
- Computadora a bordo SkyHub, si se utiliza un payload que no sea DJI.
Para usar NTRIP, necesitarás:
Note
- Un dispositivo con conexión a internet.
- Software para conectarse al servicio NTRIP.
- Cuenta de servicio NTRIP.
Para usar la estación base física:
Note
- Estación de posicionamiento GNSS RTK.
- Preferiblemente, el punto georreferenciado en el suelo con las coordenadas conocidas.
- Un par de puntos de control terrestre para la referencia.
- Software para configurar la estación base
Configuración de NTRIP
Configurar la conexión NTRIP es bastante sencillo. Veamos dicha configuración para un dron DJI:
- Regístrese con el proveedor de servicios NTRIP local y reciba los detalles de conexión.
- Conecte el control remoto a una red WiFi con conexión a internet.
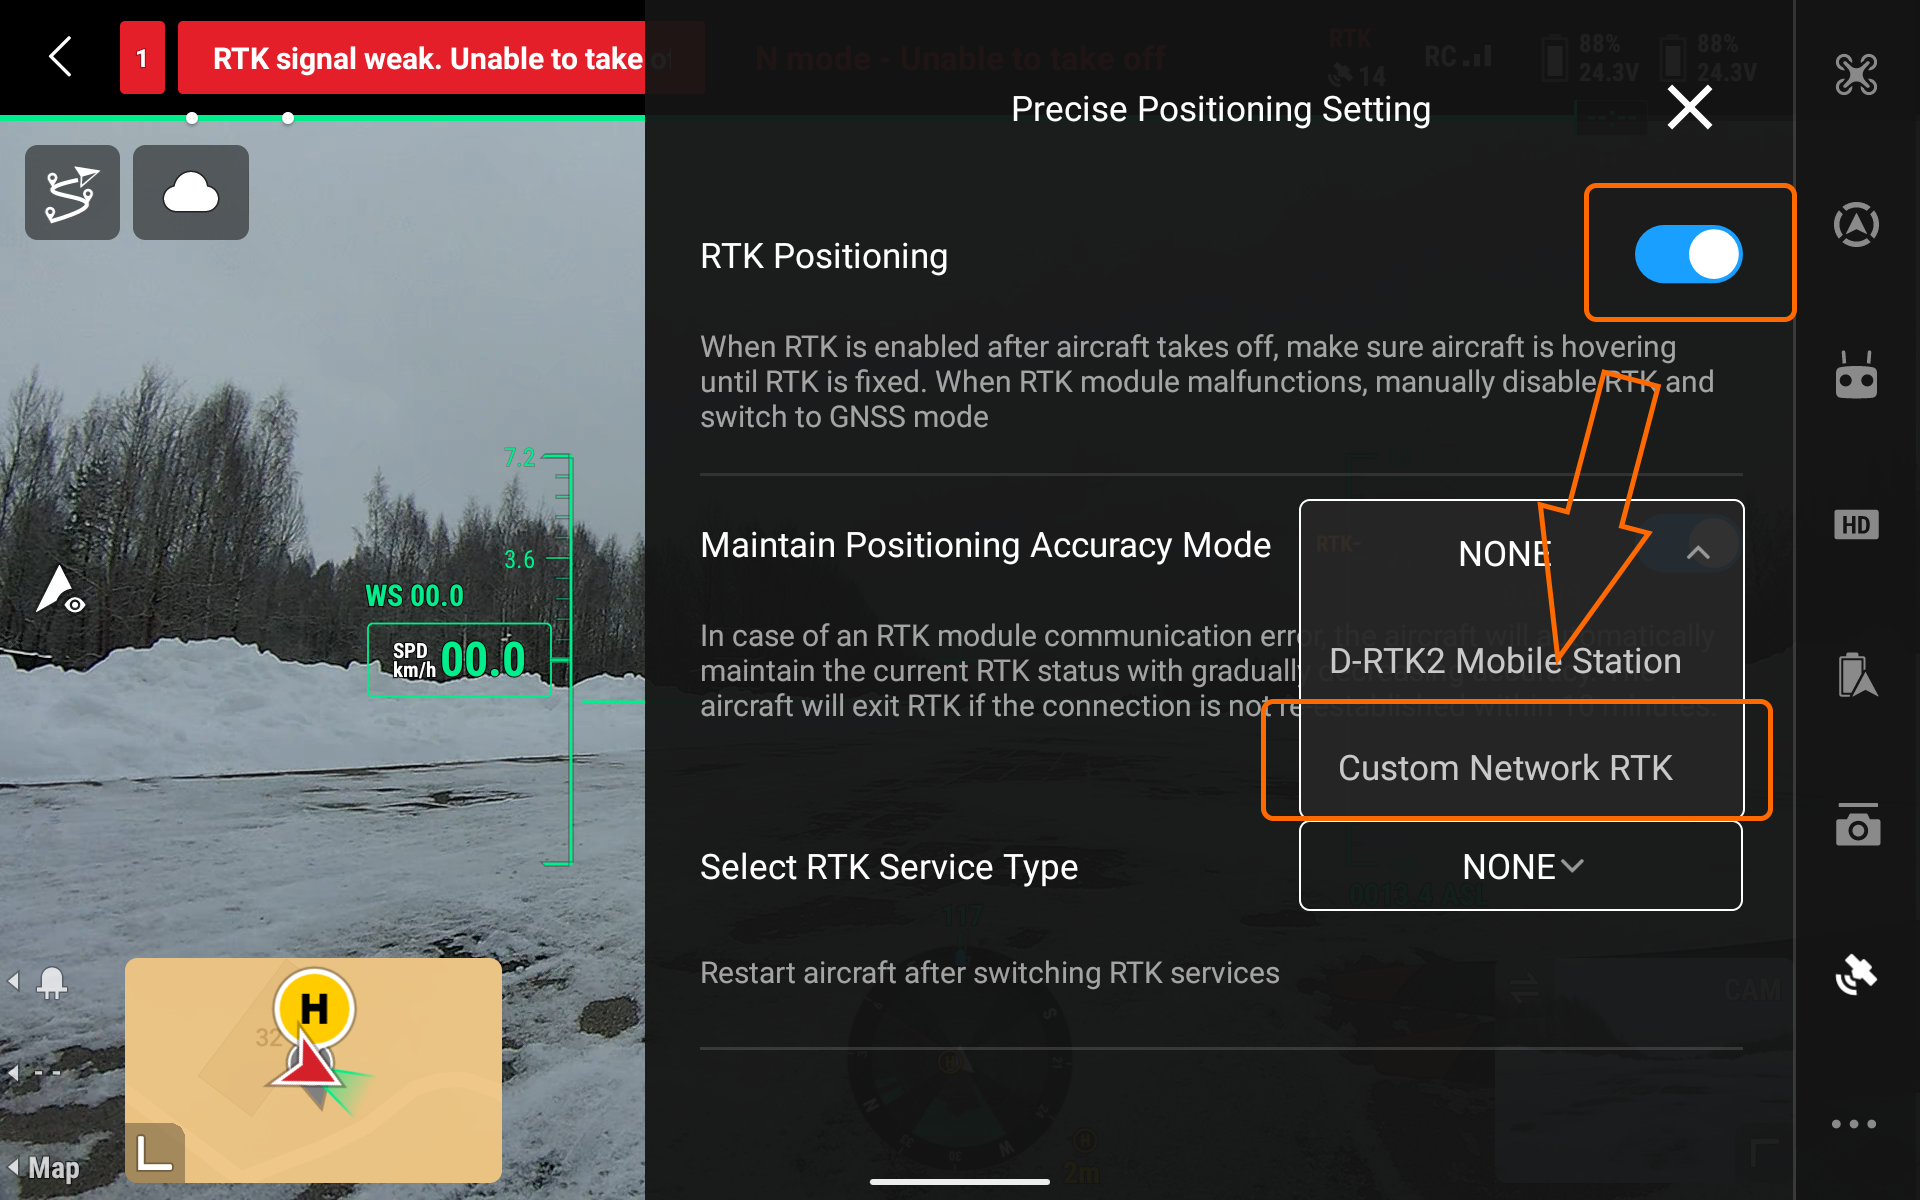
- Active el posicionamiento RTK dentro de la aplicación DJI Pilot 2.
- Seleccione la opción Custom Network RTK (Red RTK personalizada).
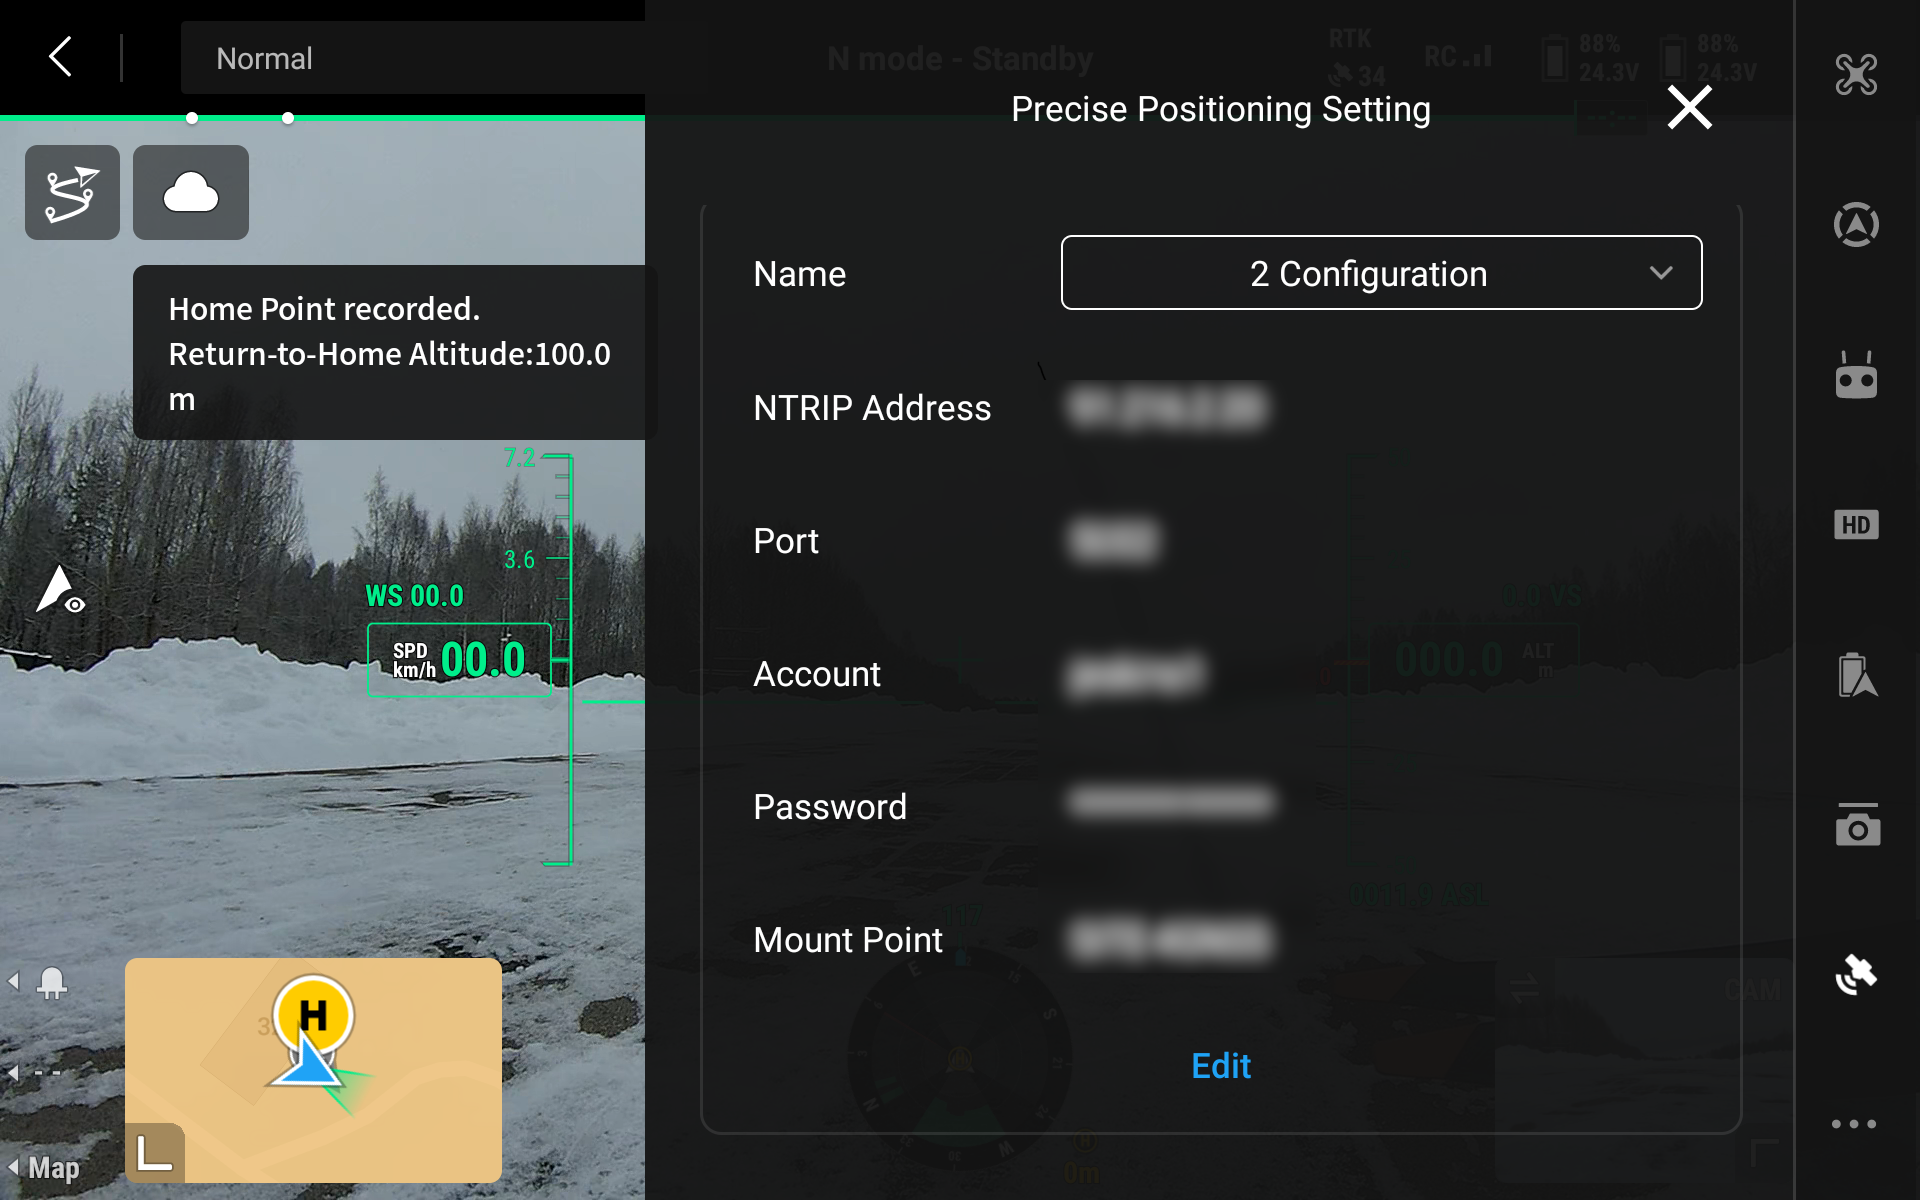
- Use los detalles de conexión del primer paso.
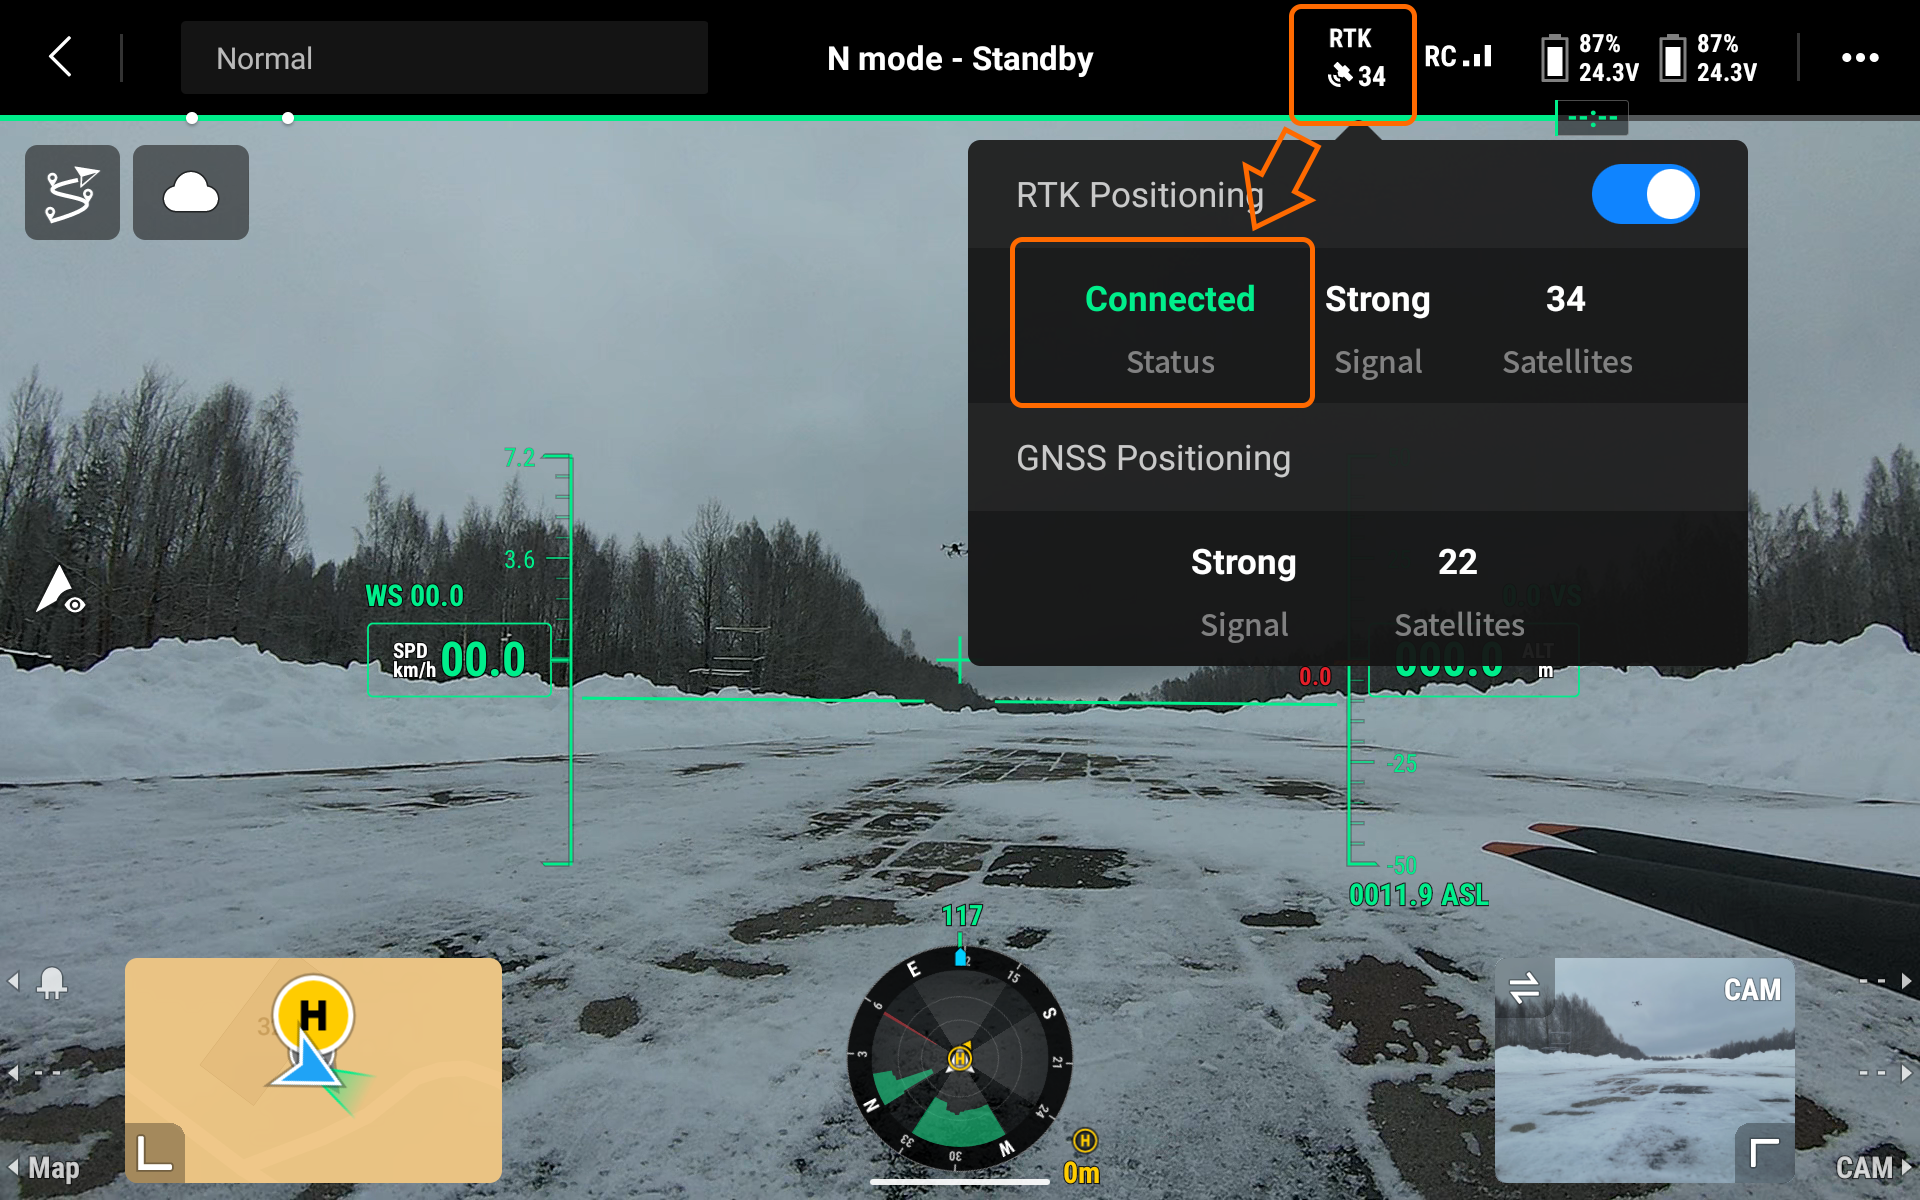
- Espere hasta que el estado de la solución RTK se convierta en FIX.
Configuración de la estación base RTK
Posicionamiento de la estación base
El receptor GNSS necesita una vista clara del cielo a 30 grados sobre el horizonte, sin obstáculos de edificios, vegetación, automóviles o personas, y sin interferencias de ningún tipo de electrónica, torres de telefonía celular, otros transmisores de radio o metales. Al colocar su receptor en el campo, asegúrese de que esté colocado precisamente sobre las coordenadas previamente conocidas.
Cuando configure las coordenadas de la base manualmente, debe medir el desplazamiento de la altura de la antena. Puede hacerlo midiendo la distancia desde la marca de su punto conocido hasta la parte inferior de su receptor. Cuando coloque el receptor sobre la marca y mida la altura de la antena, estará listo para configurar la posición de la base.
Configuración de la estación base
Para comenzar, conéctese a su receptor a través de la aplicación nativa. En este ejemplo, puede ver el proceso de configuración para la estación base Emlid Reach a través de la aplicación móvil Emlid Flow.
- Abra la aplicación Emlid Flow en su dispositivo móvil y establezca la conexión con su estación base.
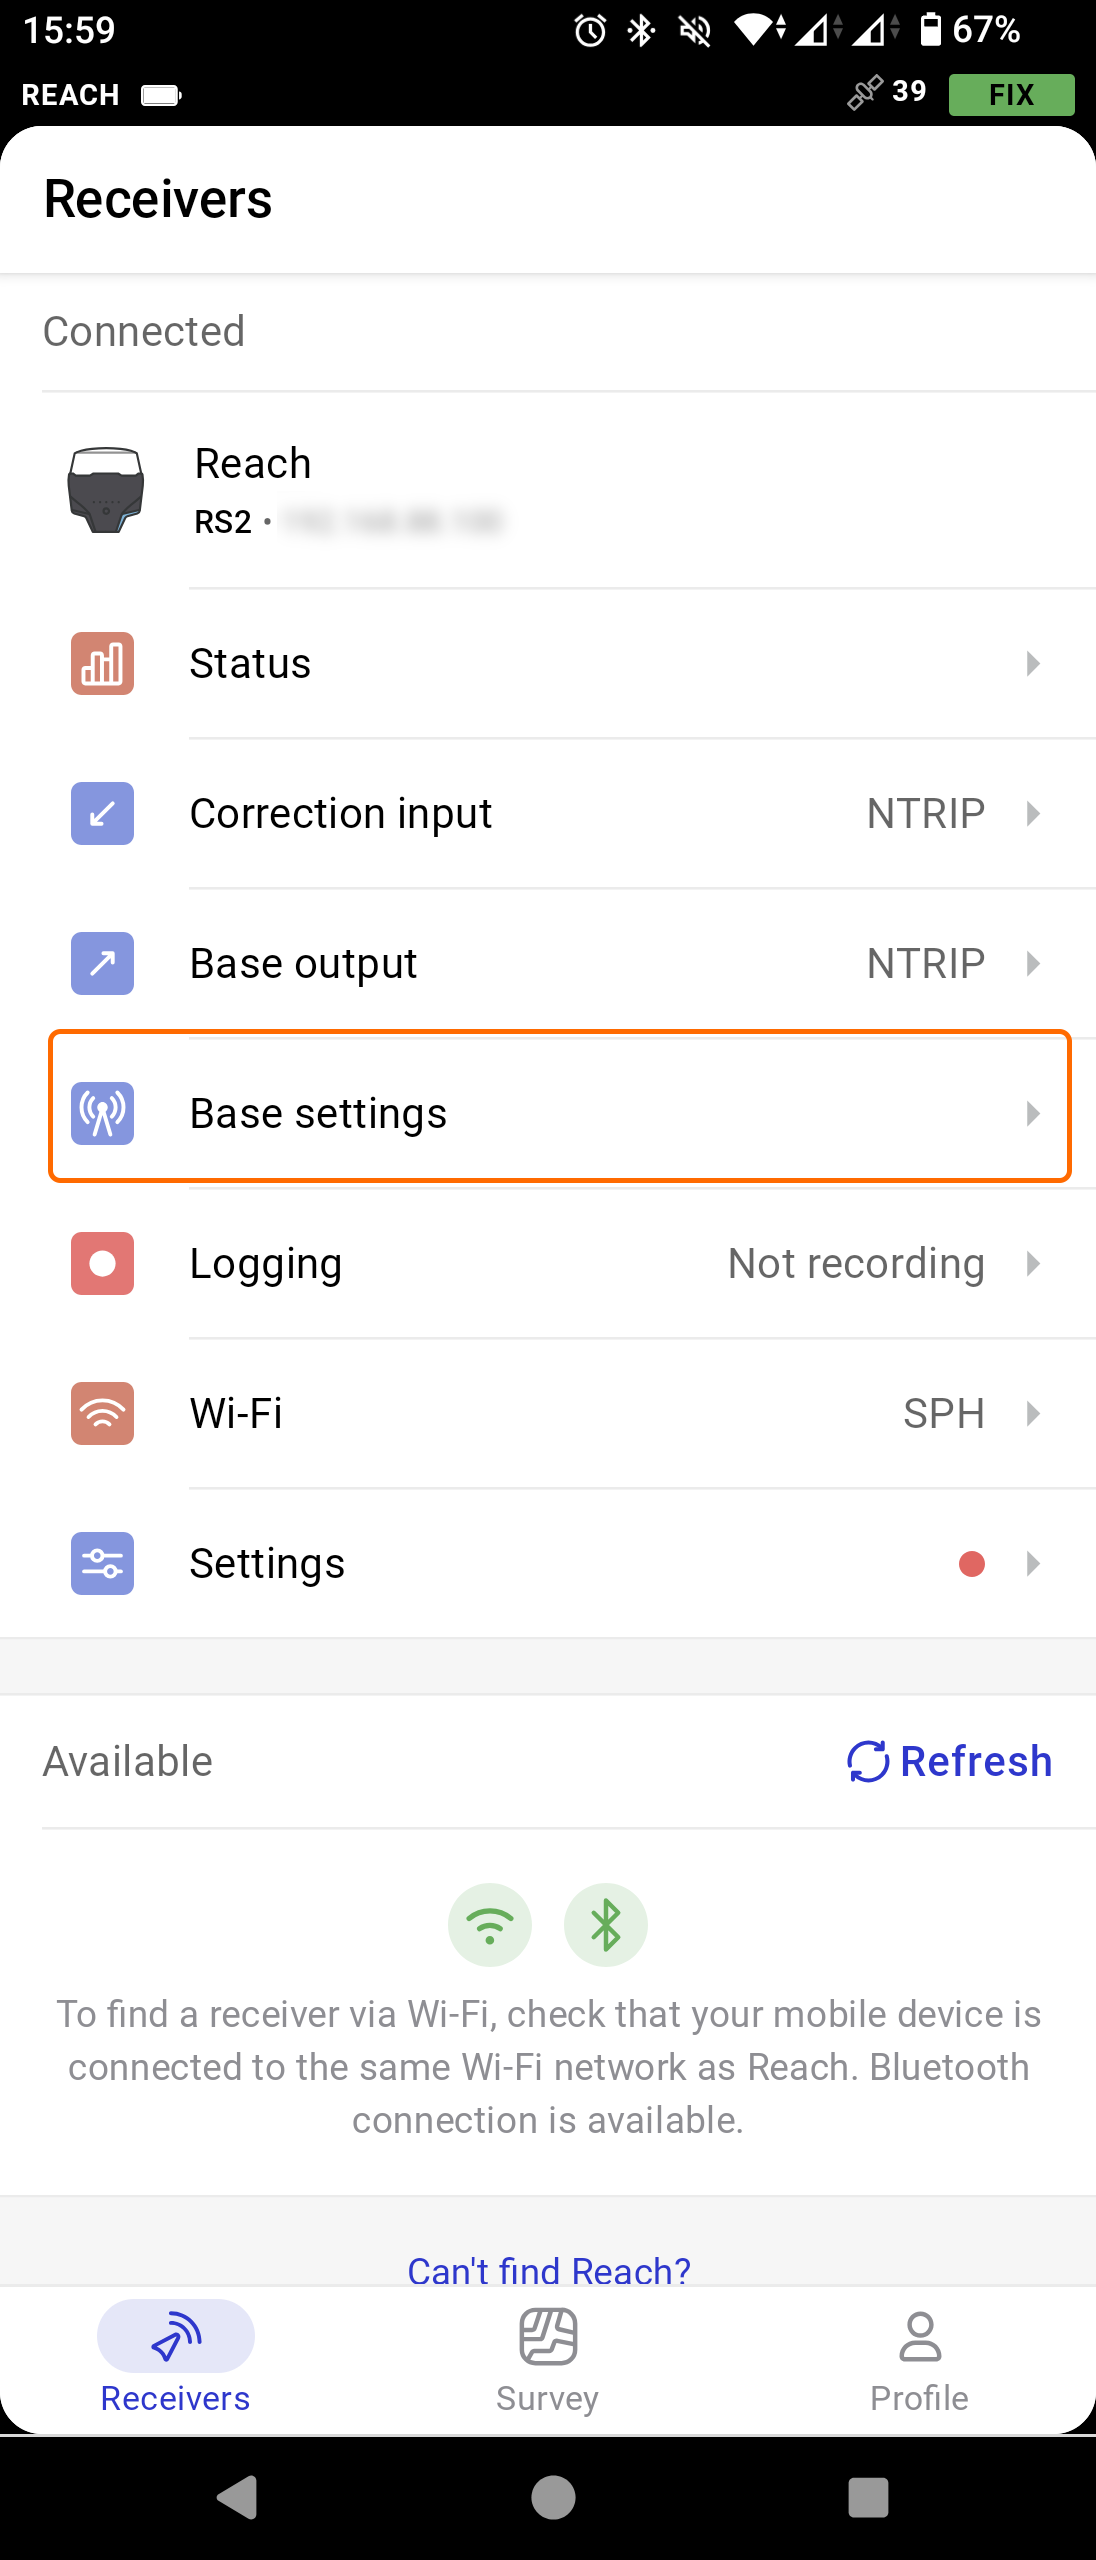
- Vaya a la configuración de la base (Base settings) y presione Configurar (Configure).
- Haga clic en el método de ingreso de coordenadas (Coordinates) y seleccione Manual en la lista desplegable.
- A continuación, haga clic en la sección de altura de la antena (Antenna height) e ingrese el valor de la distancia desde la marca de su punto conocido hasta la parte inferior de su receptor.
- Ingrese las coordenadas en grados decimales (longitud y latitud) del punto conocido debajo del receptor.
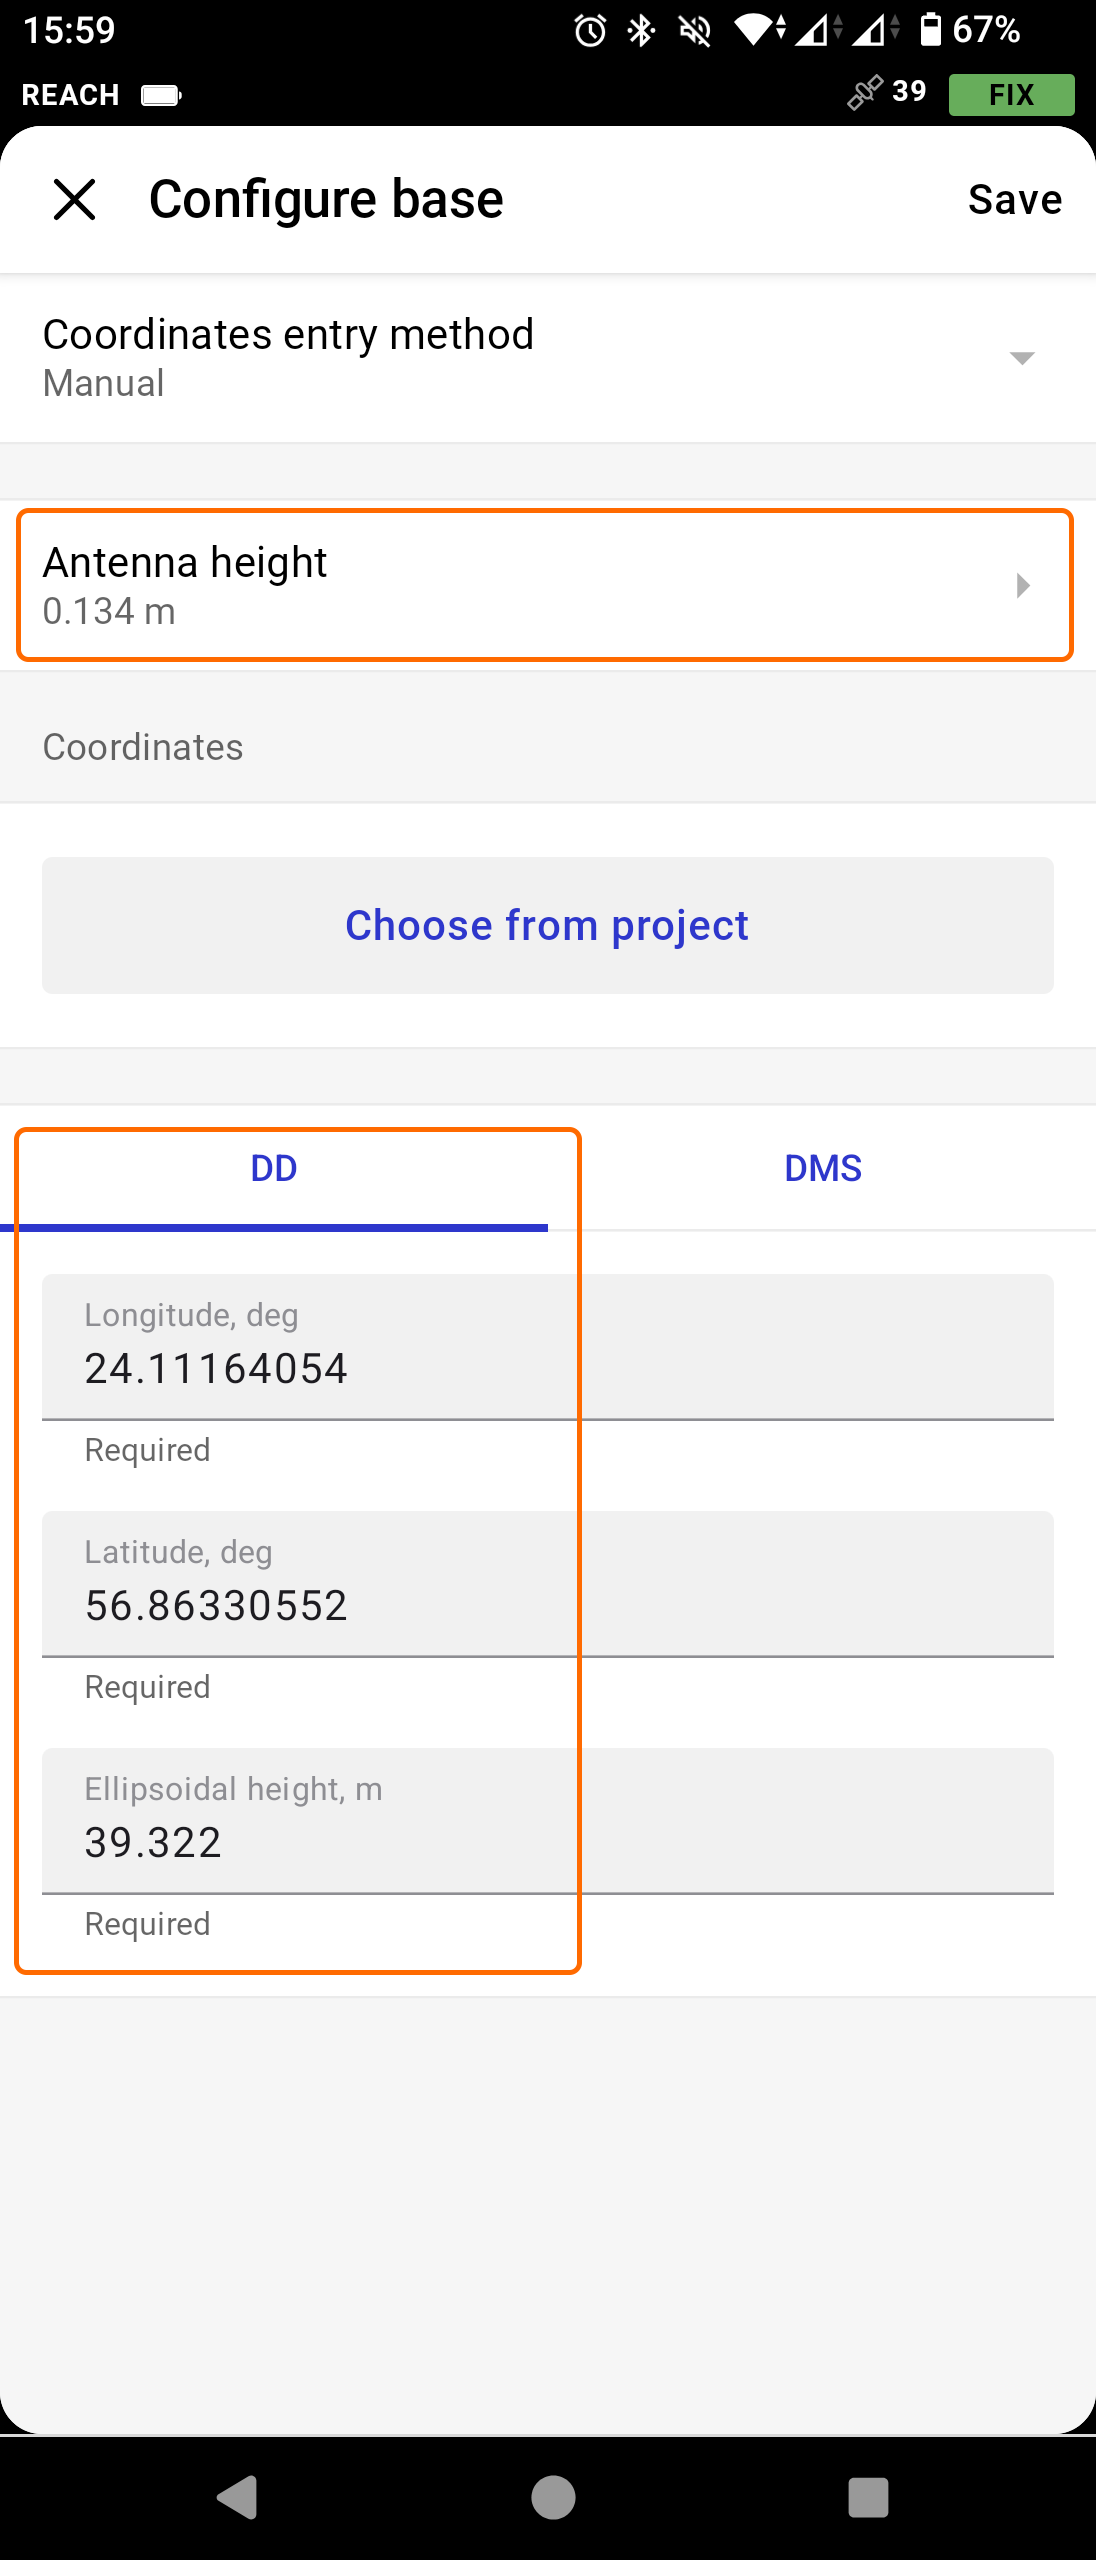
- La configuración está completa.
En términos de repetibilidad, asegúrese de que la estación base esté ubicada en el mismo lugar durante cada levantamiento que vaya a repetir. Coloque el hardware y repita la configuración de la estación como se describió anteriormente.
Planificación de vuelo para la repetibilidad
Creación de planes de misión reutilizables
El primer paso será la planificación de la misión en sí. Inicie el software UgCS desktop, seleccione su modelo de dron, seleccione el tipo de levantamiento y planifique la ruta de acuerdo con su objetivo.
Respaldo de la ruta
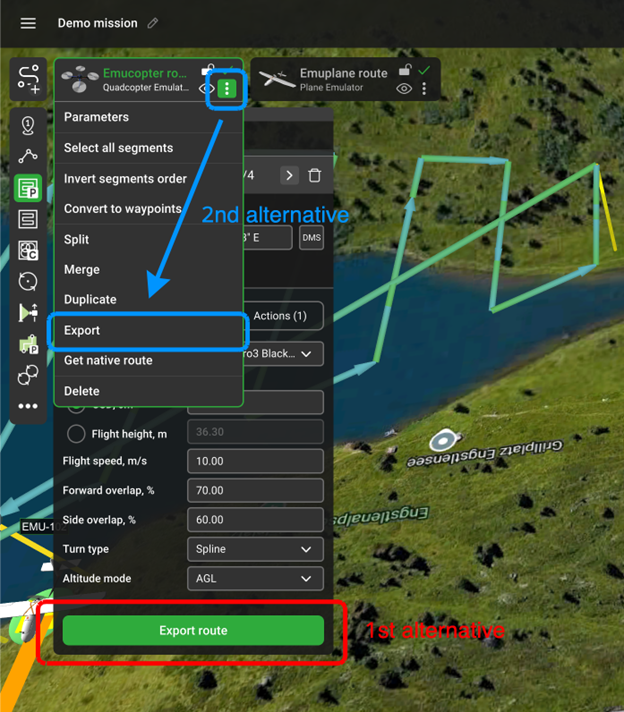
Cuando esté listo, exporte la ruta. Utilice el formato JSON para el respaldo general. Esto lo cubrirá en caso de un mal funcionamiento de la computadora portátil (hardware). Recrear una misión manualmente podría volverse complicado y tomará un tiempo innecesariamente largo. Vaya a las propiedades de la ruta y luego al botón Export (Exportar).
Note
UgCS vuelve a calcular la ruta cada vez que el usuario lo abre o realiza algún cambio. Por lo tanto, también se debe utilizar el mismo DEM, el mismo dron y el mismo perfil de carga útil cada vez. Dependiendo del dron y del software que utilice para ejecutar el vuelo, también puede exportar su ruta en formato KMZ (para subirla posteriormente a la aplicación DJI Pilot 2 en el control remoto) o utilizar la ruta nativa para drones basados en PixHawk.
Configuración del sensor
Ajustes específicos del sensor para la repetibilidad
Si el levantamiento incluye cualquier carga útil (sensor) independiente adjunta al dron, asegúrese de que la configuración del SkyHub y de la propia carga útil sea la misma en cada vuelo. Esto garantizará que los datos de vuelo recopilados puedan compararse entre sí, excluyendo las imprecisiones durante la configuración del hardware. Lo mismo aplica para cualquier receptor GNSS externo (si se utiliza alguno) y el software de posprocesamiento. Los conjuntos de datos recopilados deben procesarse posteriormente con el mismo patrón.
Ejecución del levantamiento
Verificación de la estación base
Antes de cada levantamiento, revise la descripción general del estado en la aplicación Emlid Flow. Haga clic en la entrada de corrección (Correction input) y verifique si el NTRIP está recibiendo correcciones. A continuación, haga clic en Estado (Status) y verifique el conteo de satélites y el estado de la solución (si se utiliza una conexión NTRIP adicional en la estación base).
Por último, si se necesitará PPK adicional, verifique si los datos satelitales en bruto se están registrando en la estación base. Navegue a la sección de Registro (Logging), asegúrese de que la pista de posición y las correcciones de la base se estén registrando. Al final del levantamiento, los datos RINEX estarán disponibles para descargar y para su posterior posprocesamiento.
Ejecución repetida del levantamiento
Uso de planes de misión guardados
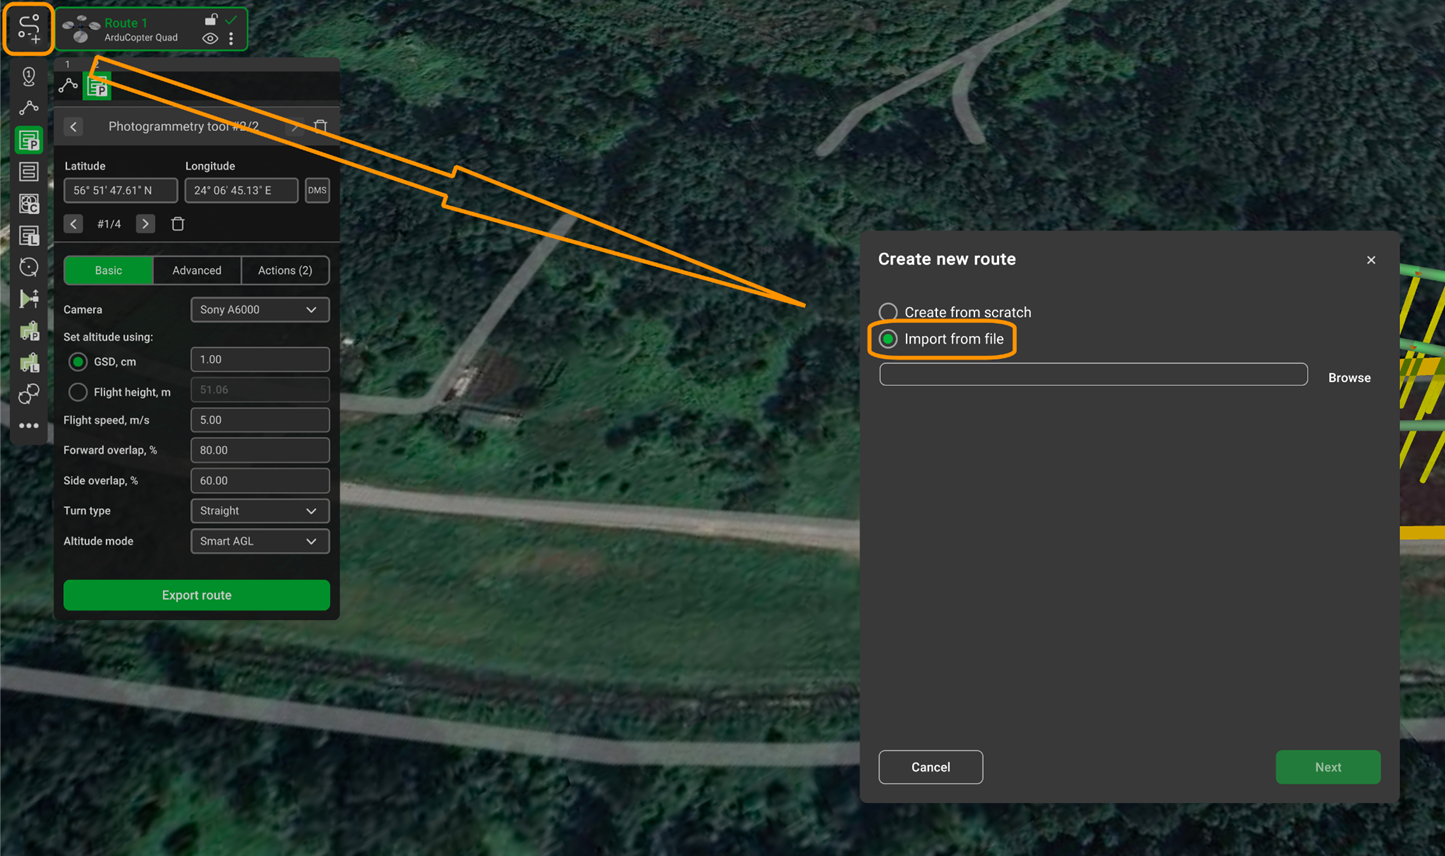
Para ejecutar con éxito una misión repetible, deberá repetir la misma ruta de vuelo cada vez. La mejor manera de lograrlo es utilizando la ruta respaldada como se describió anteriormente. Inicie el software UgCS, navegue a la esquina superior izquierda, haga clic en el botón "Add new route" y seleccione su archivo JSON. Tenga en cuenta que otros formatos no contendrán toda la información necesaria sobre una ruta. Cuando la ruta esté abierta, estará lista para cargarse en el dron.
Verificación de la consistencia entre levantamientos
Después de un par de vuelos, es prudente verificar la consistencia de los datos recopilados en los distintos levantamientos. Esto le permitirá detectar errores (si los hay) y no perder tiempo en misiones adicionales, ya que los datos resultantes no serán válidos.
Asegúrese de que se utilice la misma estación base y que la altura de la antena se configure de manera idéntica cada vez. A continuación, confirme que todos los levantamientos usen el mismo sistema de referencia de coordenadas tanto para alturas horizontales como verticales. Por último, mantenga la misma altitud de vuelo, velocidad y configuraciones de carga útil (si se utiliza alguna).
Además, puede comparar los valores de desviación RTK en todos los vuelos. Mantenerlos dentro del mismo rango cada vez garantizará una mejor repetibilidad.
Gestión de datos
Colocar una estación base en el mismo lugar y ejecutar las mismas misiones puede no ser suficiente para garantizar la repetibilidad. También puede ser útil documentar todo el flujo de trabajo y crear un archivo "readme". Esto puede incluir el posicionamiento de la estación base, los valores de desviación RTK, los detalles de la misión, las condiciones climáticas, etc.
También es una buena práctica realizar una copia de seguridad de todos los datos del proyecto, incluidos los datos del levantamiento. La regla de copia de seguridad 3-2-1 garantizará un almacenamiento razonablemente seguro: mantenga tres copias de los datos, en dos tipos de soportes, con una copia almacenada fuera del sitio.
Problemas comunes y solución de problemas
Pérdida del FIX RTK durante el vuelo
Si durante el vuelo nota que el estado RTK se ha degradado, tendrá dos opciones: continuar el vuelo sin las correcciones o regresar y solucionar el problema de conectividad. En ambos casos, dicho vuelo no será adecuado para la comparación de datos.
Resolución:
- Para usuarios de NTRIP: Verifique la conexión a internet en el control remoto. Asegúrese de tener una cobertura celular o Wi-Fi estable en el área del levantamiento. Considere usar un punto de acceso móvil con una señal más fuerte o reubicarse más cerca de una torre celular.
- Para usuarios de estación base: Verifique el enlace de radio entre la estación base y el dron. Reduzca la distancia entre ellos o reubique la estación base en una elevación más alta para una mejor línea de visión. Verifique el nivel de batería de la estación base.
- General: Asegúrese de que la antena RTK del dron tenga una vista clara del cielo y no esté obstruida por el equipo de la carga útil. Después de resolver el problema, reinicie la misión desde el principio para mantener la consistencia de los datos.
Deriva de posición entre levantamientos
Si, durante la comparación de datos entre los levantamientos, nota que la posición del dron difiere con respecto a la trayectoria de vuelo, lo más probable es que sea el resultado de coordenadas de la estación base configuradas incorrectamente o de una colocación incorrecta de la propia estación base.
Resolución:
- Verifique que la estación base esté posicionada exactamente en la misma ubicación marcada para cada levantamiento. Utilice marcadores físicos en el suelo o clavos de topografía para una colocación precisa.
- Vuelva a verificar que las coordenadas de la base y los valores de altura de la antena ingresados manualmente coincidan con los levantamientos anteriores.
- Si usa NTRIP, asegúrese de conectarse al mismo punto de montaje cada vez, ya que diferentes puntos de montaje pueden usar diferentes marcos de referencia.