Modo de vuelo sobre superficie plana
Descripción general
El modo de vuelo sobre superficies planas (FSFM) permite que la misión continúe cuando el altímetro láser pierde brevemente la referencia de la superficie inferior, normalmente sobre agua u otras superficies planas y brillantes. Sin FSFM, estas lecturas pueden provocar un frenado de emergencia o una altura de misión incorrecta.
Tip
Cuando FSFM está activo y el altímetro deja de proporcionar una altitud válida, el dron mantiene su última altitud conocida utilizando la altitud barométrica (fusionada) del controlador de vuelo. Si no se reciben lecturas válidas dentro del tiempo configurado, el dron realiza la acción de seguridad configurada.
FSFM realiza dos funciones:
- Cubre las lecturas no válidas. Cuando el altímetro no proporciona una lectura válida, el dron sigue la misión utilizando su propia altitud (fusionada).
- Comprueba si hay anomalías en las lecturas válidas. Si la variación del altímetro difiere de la variación de la altitud propia del dron, el dron realiza la acción de seguridad: deja de ascender o descender y se dirige a la altitud segura.
Cuándo funciona
FSFM está activado cuando Flat surface mode duration es mayor que 0. Solo funciona en el aire, durante una misión de SkyHub en curso con True Terrain Following. No funciona en tierra, en vuelo manual ni en rutas sin True Terrain Following.
- Misiones Grasshopper: compatibles, pero como en el modo FSFM la altitud se determina con menor precisión, realizar maniobras GH a velocidades verticales superiores a 1 m/s es peligroso. Se recomienda limitar la velocidad vertical máxima a 1 m/s.
- Altímetro compatible: solo LightWare SF30/D (controlador 1.6.0.125), SkyHub 4.4.6.3750 y posteriores.
Info
FSFM no sustituye la altitud en tierra ni antes del despegue.
Cómo funciona
SkyHub compara dos alturas: la lectura del altímetro y la altitud fusionada del controlador de vuelo (barómetro, GNSS e IMU).
Lecturas no válidas (sin retorno, demasiado bajas o demasiado altas):
- SkyHub utiliza la última lectura válida del altímetro más la variación de la altitud fusionada desde ese momento. Los ascensos y descensos de la misión se siguen realizando.
- Cuando vuelven las lecturas válidas, se vuelve a utilizar directamente el altímetro.
- Si no llega ninguna lectura válida en el plazo de
Flat surface mode durationdesde la última válida, el dron realiza la acción de seguridad.
Lecturas válidas:
- Se aceptan las variaciones pequeñas: variación de la altitud fusionada inferior a 0,1 m y variación del altímetro inferior a la altura máxima de ola.
- En caso contrario, la variación del altímetro debe estar dentro de ±
Flat surface mode ratio tolerance% de la variación de la altitud fusionada. Si no es así, el dron realiza la acción de seguridad. - Esto también se aplica en vuelo nivelado: una variación del altímetro superior a la altura máxima de ola mientras el dron mantiene su altura no supera la comprobación.
Tip
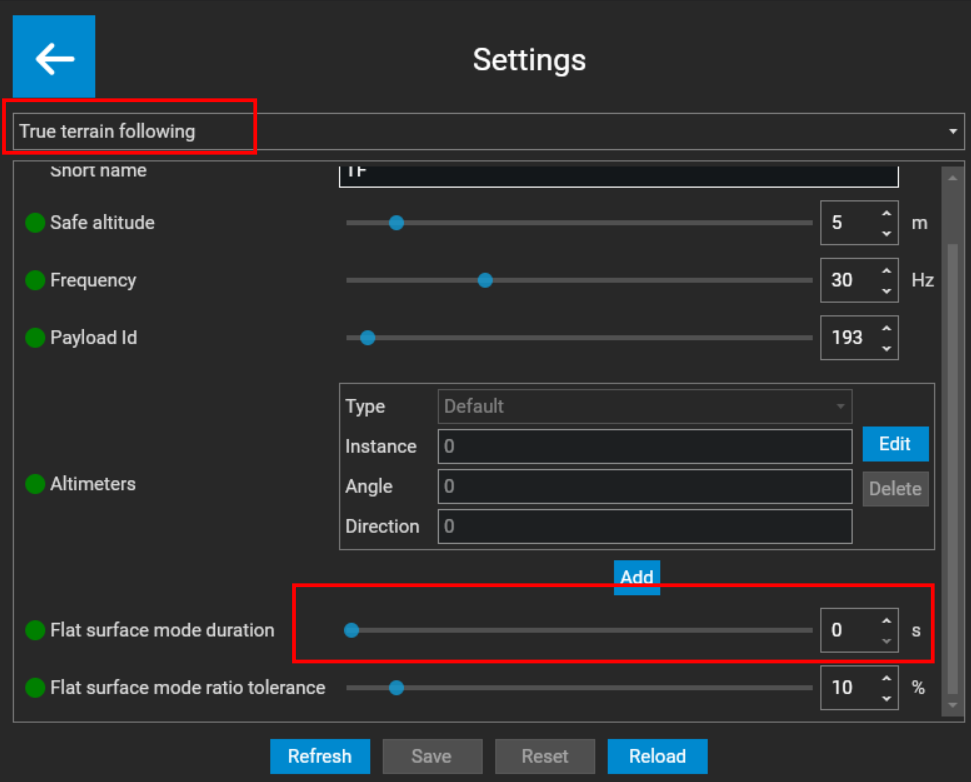
Para activar el modo de vuelo sobre superficies planas, vaya a All Settings -> True Terrain Following. Desplácese hacia abajo y establezca Flat surface mode duration en un valor mayor que 0.
Note
Si se establece en 0, el modo se desactiva.
Parámetros
| Parámetro | Unidad | Predeterminado | Rango | Descripción |
|---|---|---|---|---|
| Flat surface mode duration | s | 0 | 0–60 | Tiempo máximo sin lecturas válidas, contado desde la última válida. 0 = FSFM desactivado. |
| Flat surface mode ratio tolerance | % | 10 | 0–100 | Diferencia permitida entre la variación del altímetro y la variación de la altitud fusionada. 0 = comprobación de anomalías desactivada (no recomendado sobre agua). |