Evitación de obstáculos
La función de Evasión de Obstáculos proporciona protección de seguridad automatizada durante las operaciones del dron al detectar y responder a obstáculos en la trayectoria de vuelo. Este sistema monitorea continuamente el entorno del dron y ejecuta automáticamente las acciones de seguridad configuradas cuando se detectan obstáculos dentro de distancias especificadas.
El sistema de Evasión de Obstáculos utiliza múltiples tipos de sensores para detectar obstáculos alrededor de su dron. Cuando se detecta un obstáculo dentro de la distancia de seguridad configurada, el sistema ejecuta automáticamente la acción de seguridad elegida (flotar, regresar a casa o no hacer nada).
Note
- Los drones DJI tienen sensores de evasión de obstáculos integrados. Además, es posible conectar un sensor de radar independiente o un altímetro adicional tanto a drones DJI como a drones controlados por MAVLink.
- Si desea utilizar tanto la evasión de obstáculos de DJI como la de SkyHub al mismo tiempo, asegúrese de que el valor de Distancia de frenado (Brake distance) en DJI Pilot 2 sea menor que el límite de Distancia de seguridad (Safety distance) en SkyHub Evasión de Obstáculos. De lo contrario, los dos algoritmos pueden interferir entre sí y provocar un comportamiento impredecible.
Hay dos casos de uso principales para la configuración de la evasión de obstáculos:
- Realizar el vuelo únicamente con los sensores de evasión de obstáculos integrados de DJI.
- Realizar el vuelo con los sensores de evasión de obstáculos integrados de DJI junto con un radar o altímetro externo.
Caution
En ambos escenarios, los sensores de evasión de obstáculos hacia abajo integrados de DJI deben desactivarse si el dron lleva una carga útil debajo. De lo contrario, el sensor inferior detectará la carga útil como un obstáculo y se activará el sistema de protección.
Los sensores externos son necesarios para añadir una capa de seguridad en condiciones en las que los sensores integrados de DJI fallarán: oscuridad, nieve, lluvia, niebla y sol intenso.
Tip
No olvide verificar si los sensores de rango de 77 GHz están permitidos para uso en su país en particular.
Proceso de configuración
- Encienda el sistema.
- Establezca el enlace del dron o la conexión auxiliar con el SkyHub en el software UgCS-CPM.
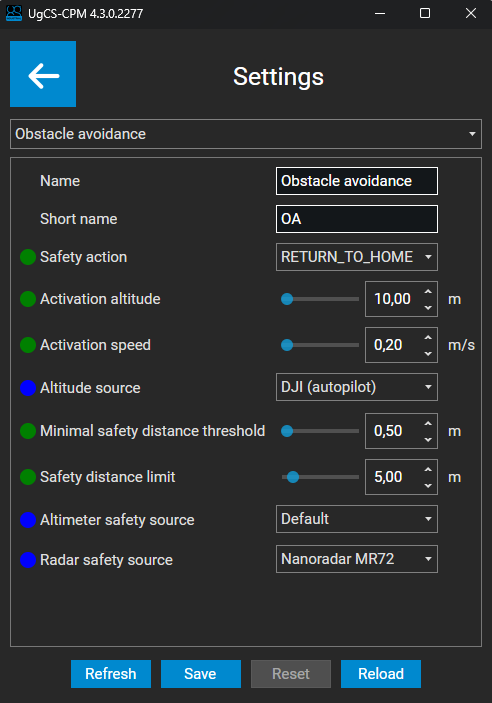
- En la pantalla principal de UgCS-CPM, haga clic en el botón "Settings".
- En la lista desplegable, seleccione "Obstacle avoidance".
- Seleccione la acción de seguridad (Safety action).
- Seleccione la altitud de activación (Activation altitude).
- Seleccione la velocidad de activación (Activation speed).
- Seleccione la fuente de altitud (Altitude source - fuente para medir si el dron ha alcanzado la altitud de activación que estableció anteriormente).
- Seleccione el umbral mínimo de distancia de seguridad (Minimal safety distance threshold - distancia mínima al obstáculo para detectar. Los valores por debajo de este límite se ignorarán).
- Seleccione el límite de distancia de seguridad (Safety distance limit - distancia a la que se activará el sistema de protección).
- (opcional) Seleccione la fuente de seguridad del altímetro (Altimeter safety source - si su configuración contiene múltiples altímetros y desea utilizar uno de ellos como fuente de proximidad).
- (opcional) Seleccione la fuente de seguridad del radar (Radar safety source - si su configuración contiene un radar externo MR72).
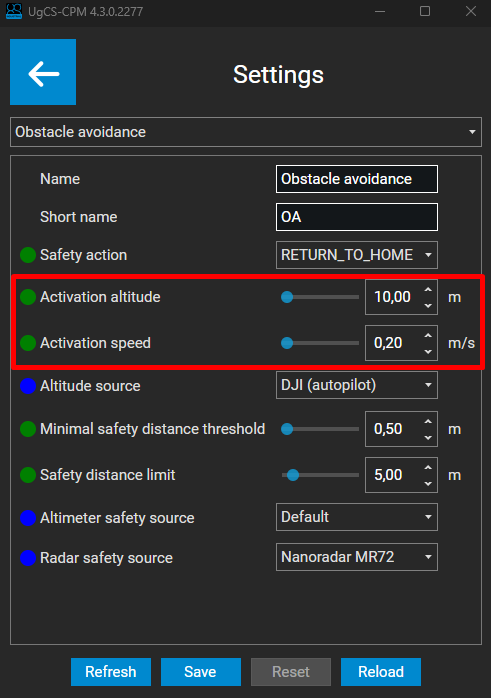
Cuando el dron está en el suelo o flotando en el aire, el sistema de evasión de obstáculos se encuentra en estado inactivo. Para que la evasión de obstáculos se active y esté operativa, el dron debe alcanzar una cierta altitud y velocidad, o la misión TTF/GH bajo control de SkyHub debe estar activada.
Esos valores se pueden configurar en "Settings" dentro de UgCS-CPM.
Note
Si no se está ejecutando ninguna misión de SkyHub, la evasión de obstáculos estará activa solo cuando se alcancen simultáneamente tanto la altitud de activación como la velocidad de activación. De lo contrario, el sistema permanecerá en estado inactivo.
Acciones de seguridad
La acción de seguridad determinará el comportamiento del dron en caso de proximidad a un objeto.
Aquí está la lista de acciones disponibles que puede elegir:
| Acción | Descripción |
|---|---|
| RETURN_TO_HOME | Detener la misión e iniciar el regreso automático al punto de origen. |
| STOP_AND_HOVER | Detener la misión y mantener la posición actual. |
| WARNING | Mostrar mensaje de advertencia, continuar la misión. |
| NOTHING | No se tomará ninguna acción, solo monitoreo. |
Fuentes de altitud
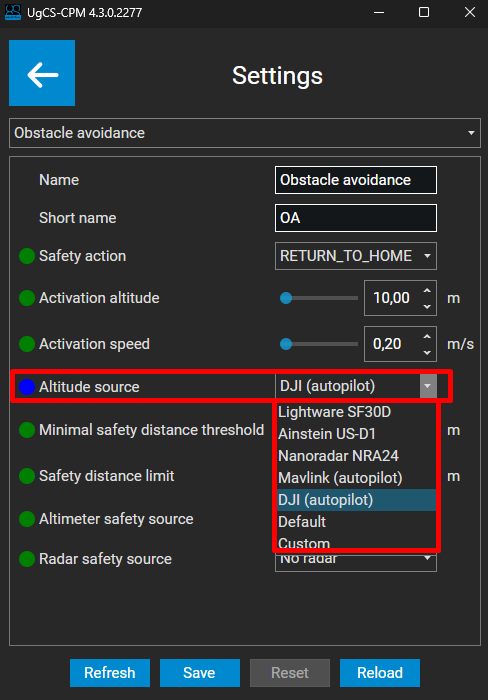
Dentro de la Fuente de altitud, puede seleccionar la fuente de elevación que se utilizará para verificar si su dron ha alcanzado la altitud de activación.
Hay múltiples fuentes de altitud que puede elegir:
| Fuente de altitud | Descripción |
|---|---|
| Default | Usar su altímetro predeterminado para medir la altitud de activación. |
| DJI (autopilot) | Usar las lecturas barométricas integradas de DJI para medir la altitud de activación. |
| Mavlink (autopilot) | Usar las lecturas barométricas integradas de Mavlink para medir la altitud de activación. |
| Custom | Usar una fuente personalizada de elevación. |
Tip
También es posible seleccionar el modelo exacto de altímetro de la lista. Esto está diseñado para casos de vuelo en los que hay múltiples altímetros montados en el dron.
Si su configuración contiene solo un altímetro, elija entre los valores "Default" o "Autopilot".
Fuentes de seguridad
Dentro de las fuentes de seguridad, puede seleccionar la fuente que desea utilizar para medir la distancia a un objeto (proximidad).
Hay tres fuentes de seguridad que puede modificar:
- Fuente de seguridad del altímetro (Altimeter safety source) - si su configuración contiene múltiples altímetros y desea utilizar uno de ellos para medir la distancia a un objeto.
- Fuente de seguridad del radar (Radar safety source) - si su configuración contiene un radar MR72 externo y desea utilizarlo para medir la distancia a un objeto.
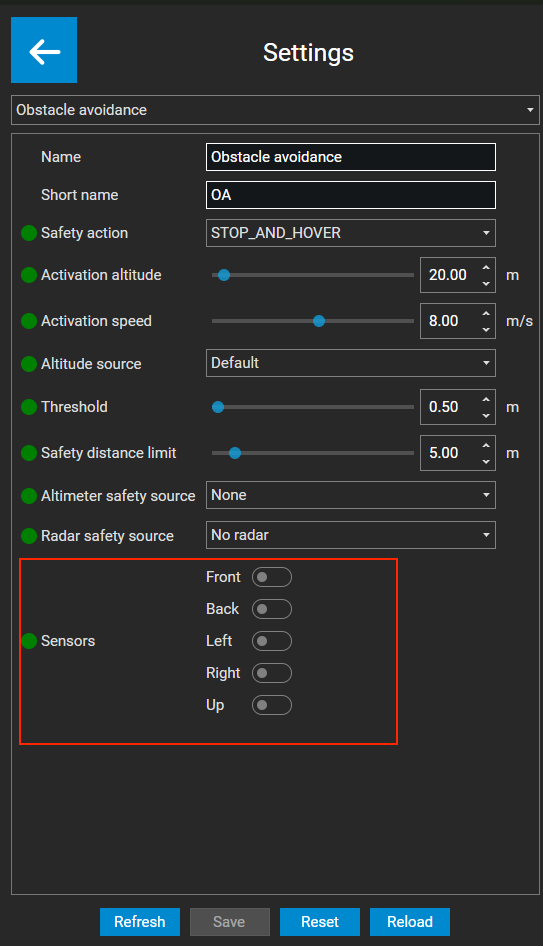
- Sensores DJI integrados – no se pueden configurar con UgCS-CPM. En su lugar, SkyHub utilizará los sensores que están habilitados con la aplicación DJI Pilot 2.
Note
Los sensores de evasión de obstáculos (OA) integrados de DJI continúan funcionando en paralelo con la fuente de seguridad seleccionada, a menos que se desactiven en la configuración de Evasión de Obstáculos.
Danger
No modifique la fuente de seguridad del altímetro si su configuración contiene solo un altímetro. Este campo está diseñado únicamente para cuando su dron tiene múltiples altímetros montados al mismo tiempo.
Ejemplos de casos de uso
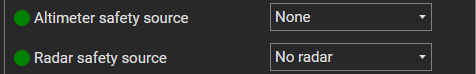
- 1. Si su configuración contiene solo un altímetro (para la medición de altitud) y no tiene radar MR72 externo, su configuración debe ser la siguiente:
- Altimeter safety source - None
- Radar safety source - No radar
En este caso, la distancia de seguridad se calculará a partir del sensor frontal de evasión de obstáculos integrado de DJI.
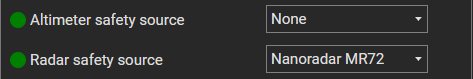
- 2. Si su configuración contiene solo un altímetro (para la medición de altitud) y tiene un radar MR72 externo, su configuración debe ser la siguiente:
- Altimeter safety source - None
- Radar safety source - Nanoradar MR72
En este caso, la distancia de seguridad se calculará a partir del Nanoradar MR72 externo montado en el dron.
Resumen de parámetros de configuración
| Parameter | Default | Min | Max | Precision | Unit | Options | Description |
|---|---|---|---|---|---|---|---|
| Safety action | STOP_AND_HOVER | RETURN_TO_HOME, STOP_AND_HOVER, WARNING, NOTHING | Drone action flying to close to obstacle | ||||
| Activation altitude | 20.0 | 0.0 | 500.0 | 0.01 | m | Obstacle Avoidance activation altitude | |
| Activation speed | 8.0 | 0.0 | 15.0 | 0.01 | m/s | Obstacle Avoidance activation speed | |
| Altitude source | Default | Lightware SF30D, Ainstein US-D1, Nanoradar NRA24, DJI (autopilot), Default | Altitude source that will be used for obstacle avoidance activation | ||||
| Threshold | 0.5 | 0.0 | 50.0 | 0.01 | m | Minimal distance to obstacle to detect. Values below this limit will be ignored | |
| Safety distance limit | 5.0 | 0.0 | 50.0 | 0.01 | m | Safety distance at which failsafe is triggered | |
| Altimeter safety source | None | None, Lightware SF30D, Ainstein US-D1, Nanoradar NRA24, Default | Safety distance sources | ||||
| Radar safety source | No radar | Nanoradar MR72, No radar | Safety distance sources | ||||
| Sensors | FRONT BACK LEFT RIGHT UP | Front, Back, Left, Right, Up | Internal drone obstacle avoidance sensors to use |