Configurar interfaz para ArduPilot
Info
SkyHub puede conectarse a un controlador de vuelo que utilice el firmware ArduPilot 4.x.x.
- Asegúrese de utilizar UgCS versión 4.3 o superior (los enlaces de descarga se encuentran en la sección Preparation) y de que esté instalado el VSM para vehículos ArduPilot.
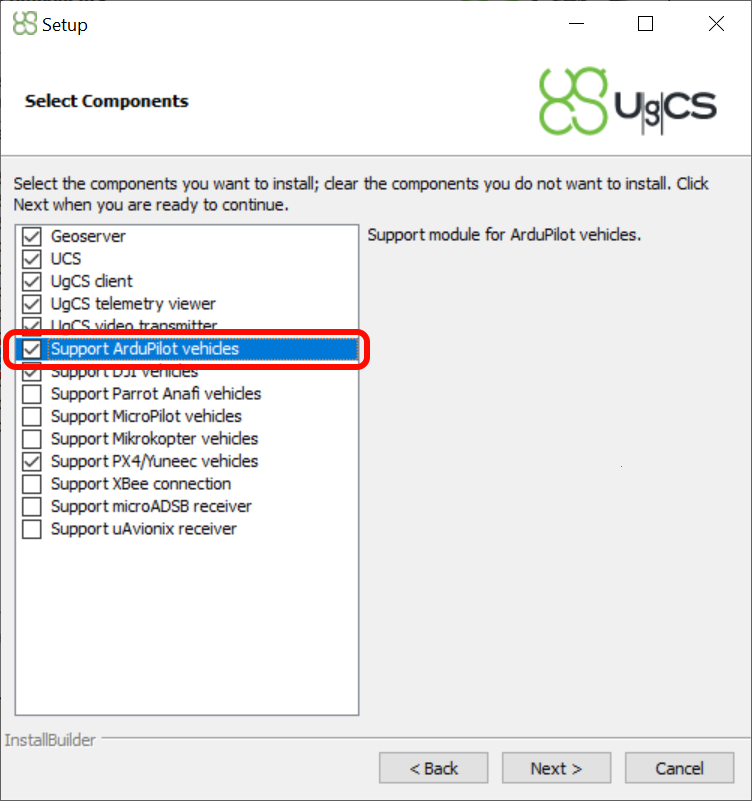
- Configure
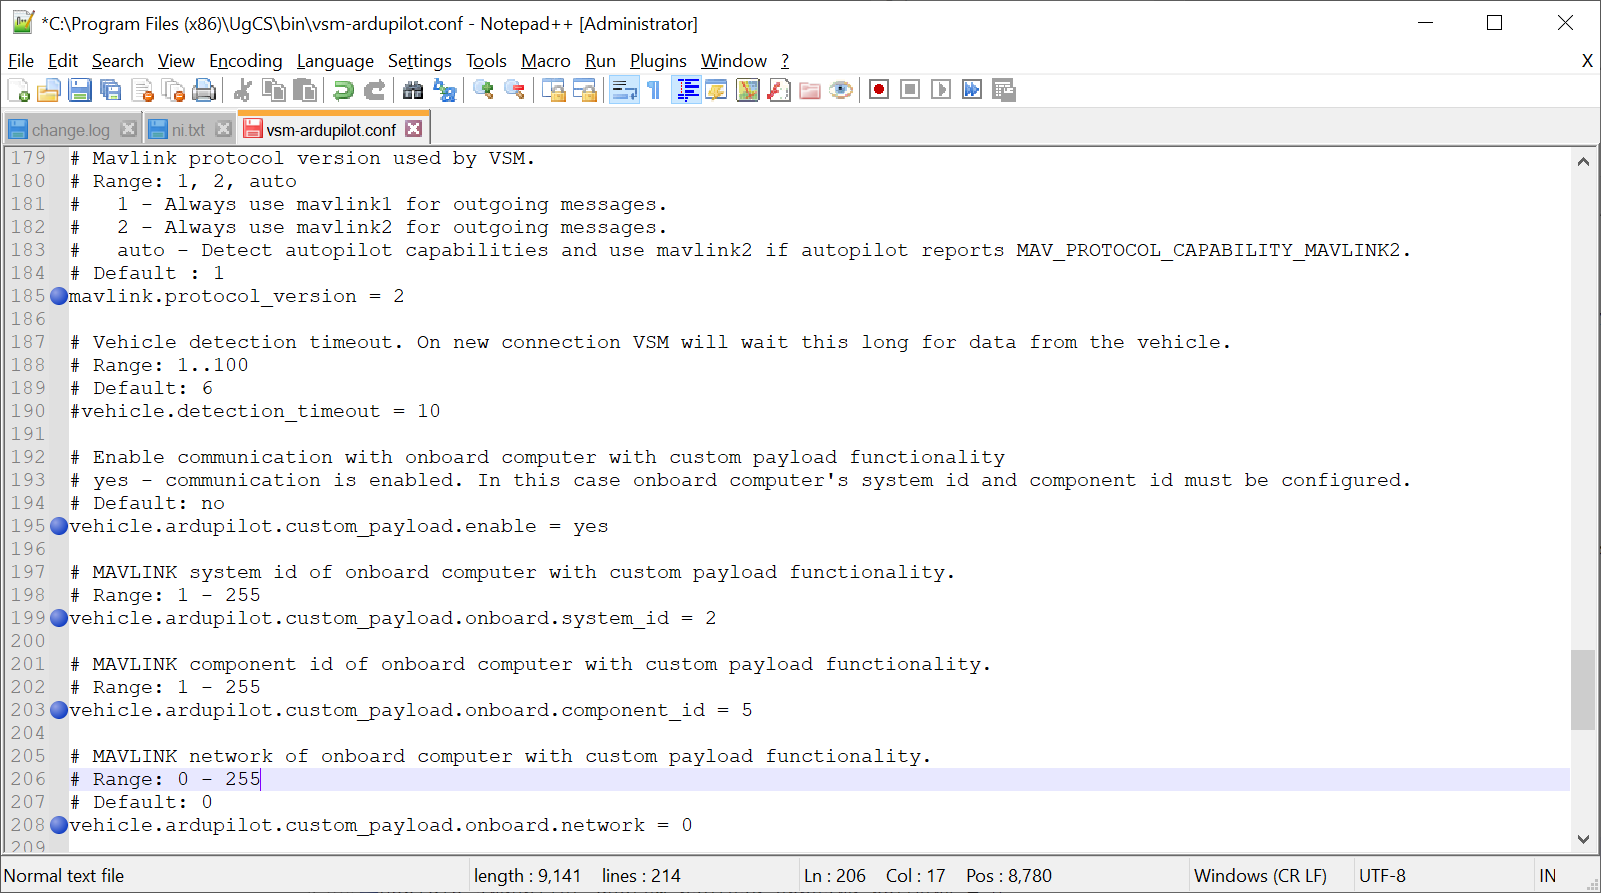
UgCS ArduPilot VSM. Abravsm-ardupilot.confcon un editor de texto ejecutado con privilegios de administrador. El archivo se encuentra en la carpeta de instalación de UgCS (ruta predeterminada:C:\\Program Files (x86)\\UgCS\\bin. Busque, descomente y ajuste los siguientes parámetros según sea necesario.
- Conecte el SkyHub al dron y encienda el sistema.
- Abra el software UgCS-CPM en su computadora.
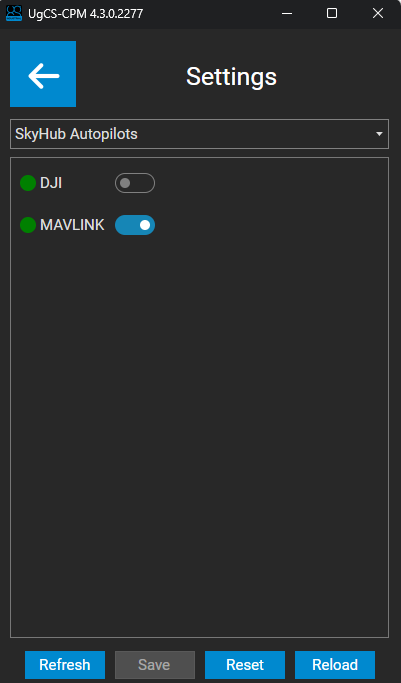
- Vaya a Settings (Configuración), seleccione SkyHub Autopilots en el menú desplegable y habilite la opción MAVLINK.
Note
Solo puede haber un piloto automático habilitado a la vez. En este caso, DJI debe estar deshabilitado.
- Reinicie el sistema.
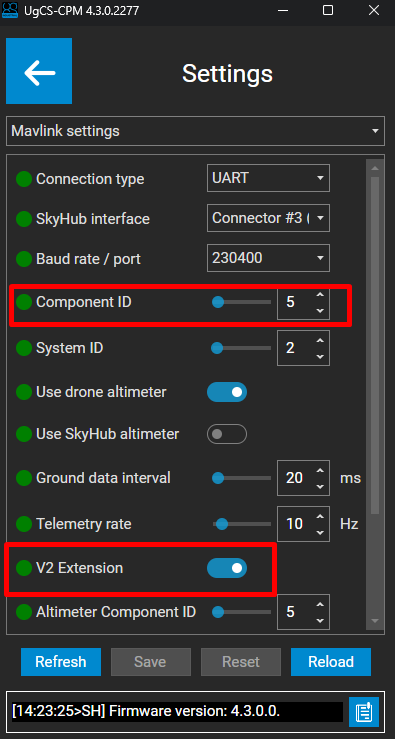
- Una vez restablecida la conexión, abra nuevamente UgCS-CPM, vaya a Settings (Configuración) y seleccione MAVLink Settings.
- Verifique que el parámetro
vehicle.ardupilot.custom_payload.onboard.component_iddel VSM de ArduPilot sea igual al valor deComponent IDconfigurado en los MAVLink Settings de UgCS-CPM. - También asegúrese de que el parámetro V2 Extension esté habilitado.
- Abra la aplicación Mission Planner y conéctese al piloto automático del vehículo. Verifique la configuración del puerto serie utilizado para la comunicación con SkyHub. Compruebe la tasa de baudios (baud rate) configurada en el puerto. Esta debe coincidir con la velocidad configurada en los MAVLink Settings de UgCS-CPM (se recomienda 230400). Si realiza algún cambio, recuerde guardar la configuración y reiniciar el piloto automático.
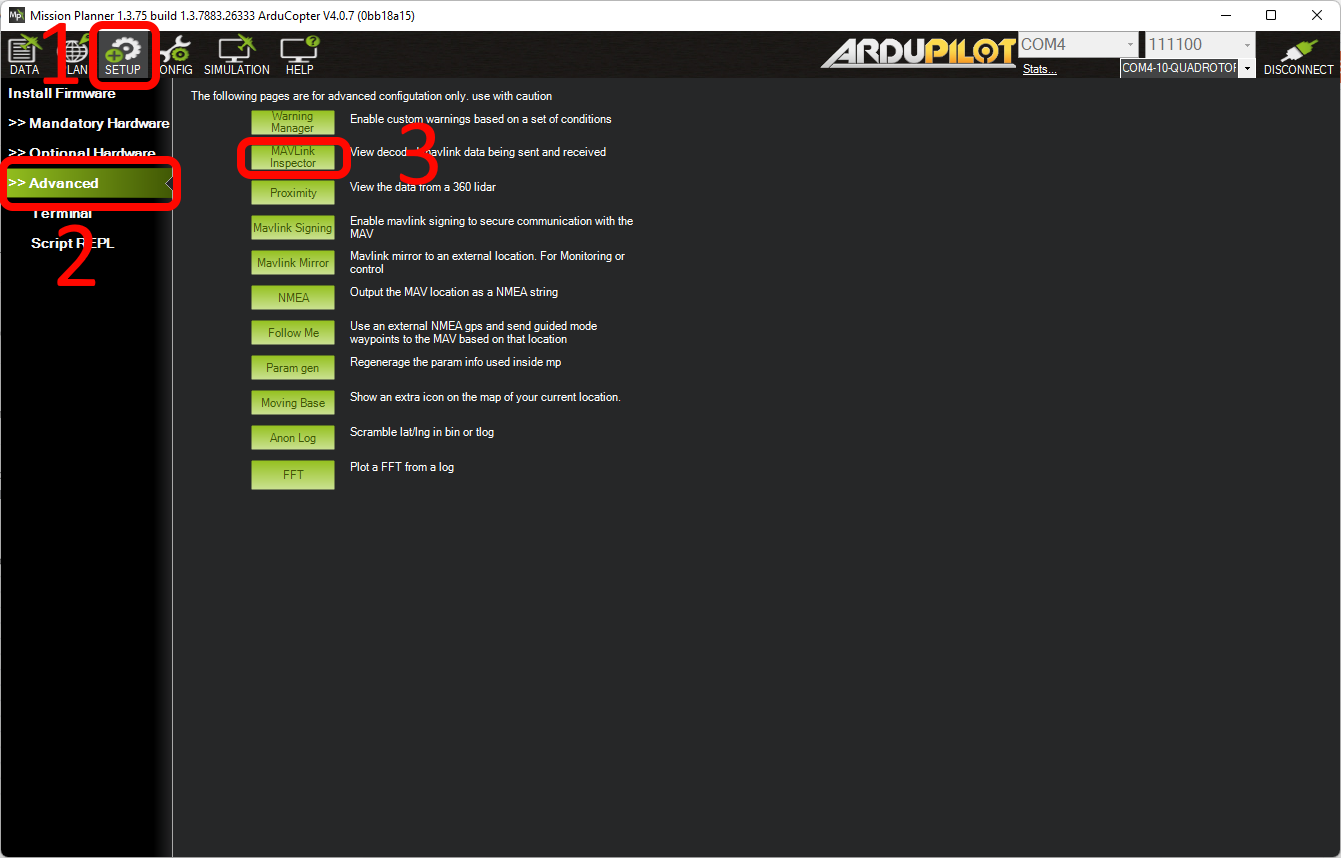
- Para verificar la comunicación entre SkyHub y el piloto automático, en Mission Planner, vaya a Setup → Advanced → MAVLink Inspector.
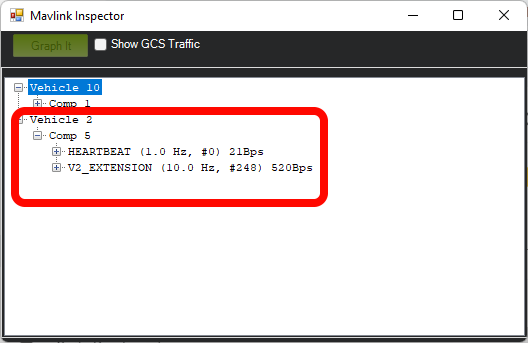
- Si la conexión y la configuración son correctas, el MAVLink Inspector mostrará la comunicación entre SkyHub y el piloto automático.
Note
Los valores Vehicle 2 y Comp 5 corresponden a los campos System ID (2) y Component ID (5) configurados en los MAVLink Settings de UgCS-CPM.
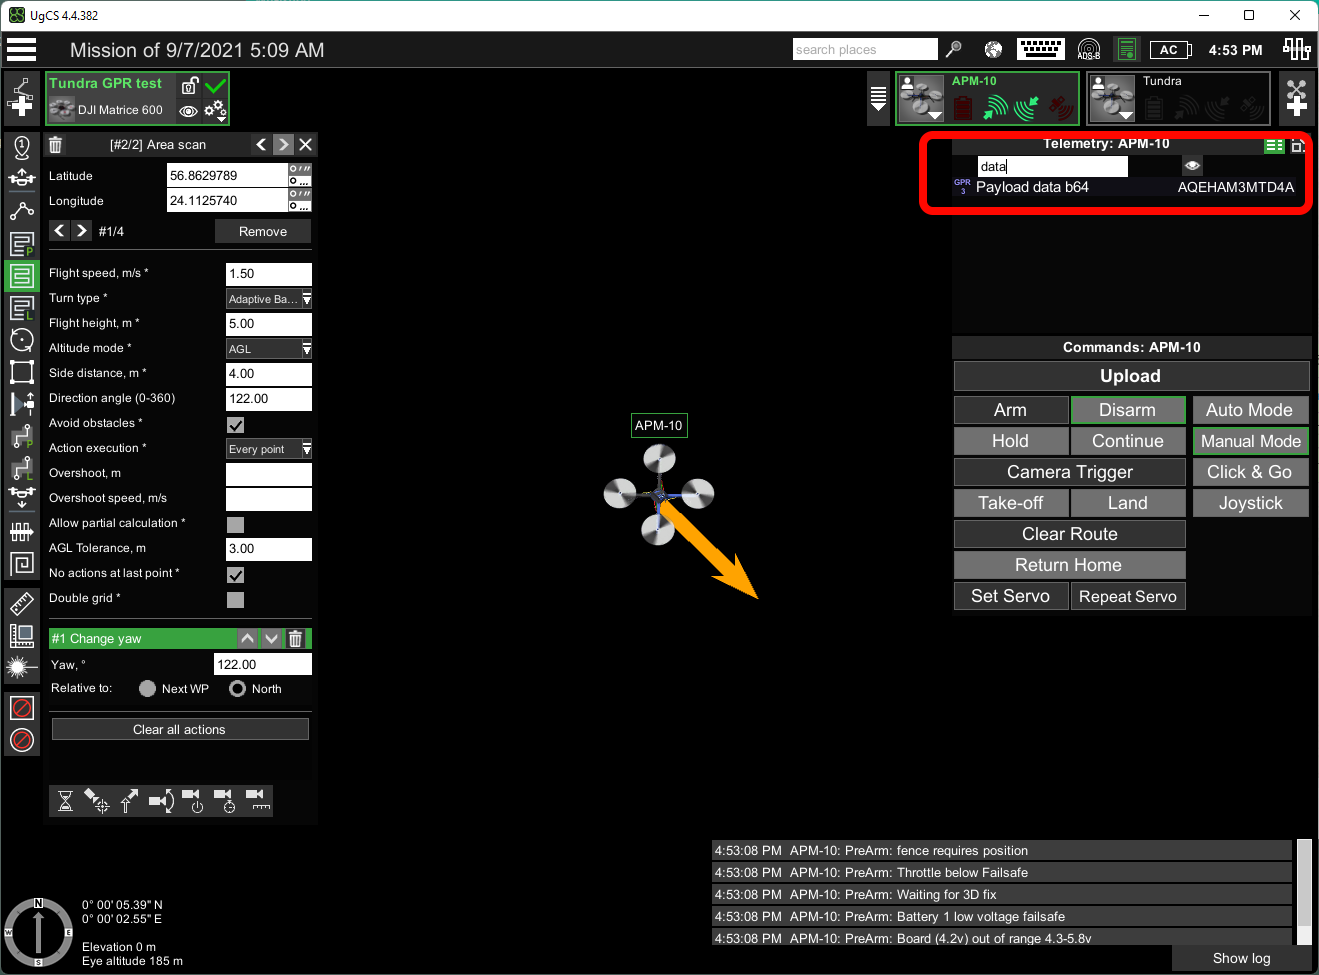
- Si la configuración del piloto automático, UgCS y CPM es correcta, el campo Payload data b64 aparecerá en la telemetría del dron dentro de UgCS.