Configurar interfaz para PX4
Info
SkyHub puede conectarse a un controlador de vuelo que utilice el firmware PX4 versión 1.10.x o superior.
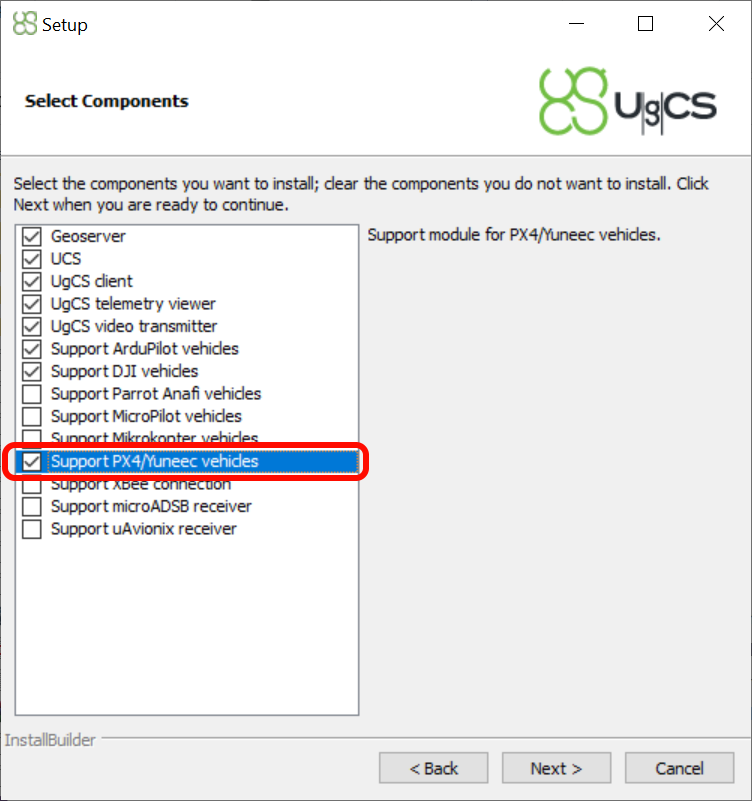
Asegúrese de utilizar UgCS versión 4.3 o superior (los enlaces de descarga se encuentran en la sección Preparation) y de que esté instalado el VSM para vehículos PX4.
- Configure
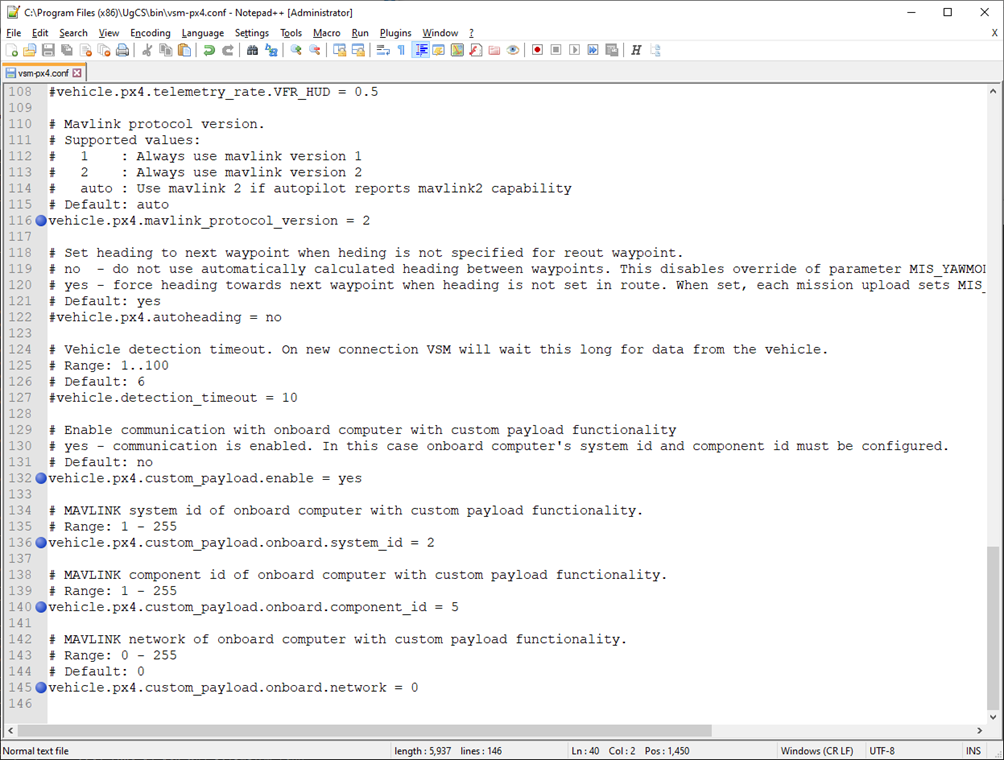
UgCS PX4 VSM. Abra el archivovsm-px4.confcon un editor de texto ejecutado con privilegios de administrador. El archivo se encuentra en la carpeta de instalación de UgCS (ruta predeterminada:C:\\Program Files (x86)\\UgCS\\bin). Busque, descomente y ajuste los siguientes parámetros según sea necesario.
- Conecte el SkyHub al dron y encienda el sistema.
- Abra el software UgCS-CPM en su computadora.
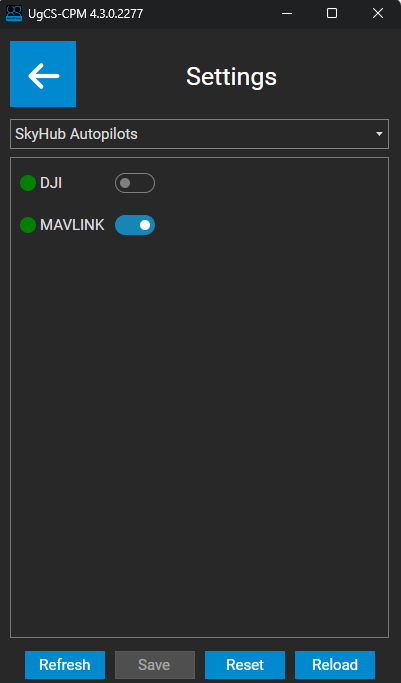
- Vaya a Settings (Configuración) y seleccione SkyHub Autopilots en el menú desplegable y habilite la opción MAVLINK.
Note
Solo puede haber un piloto automático habilitado a la vez. En este caso, DJI debe estar deshabilitado.
- Reinicie SkyHub.
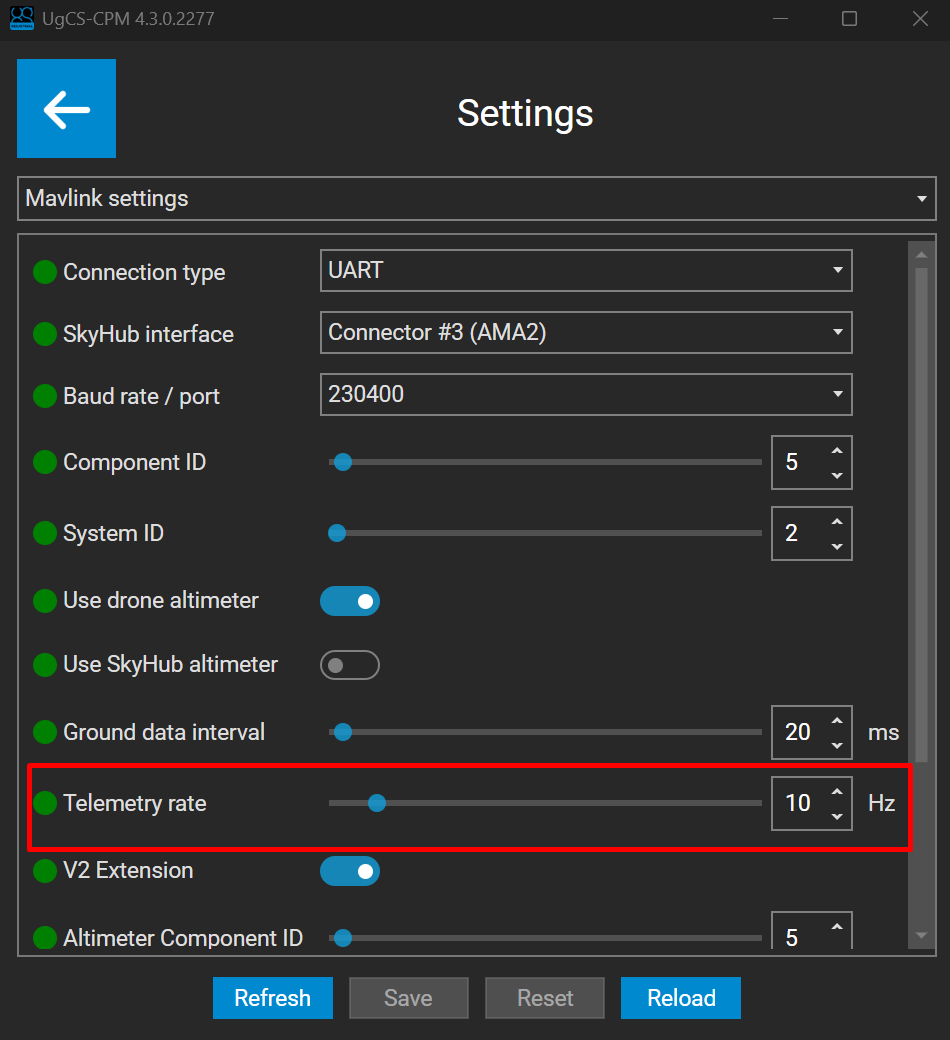
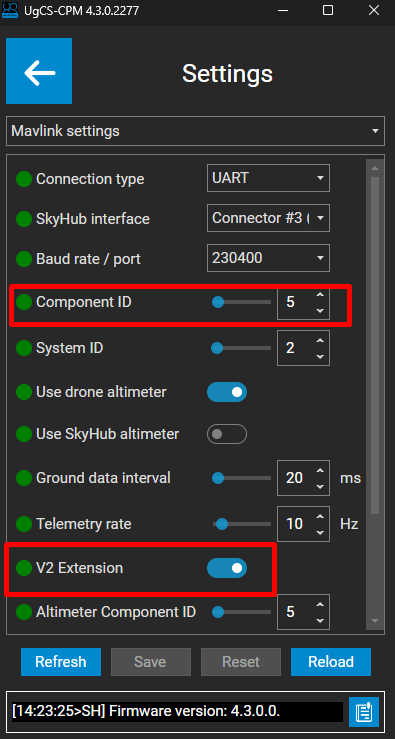
- Verifique que el parámetro
vehicle.px4.custom_payload.onboard.component_iddel VSM de PX4 sea igual al valor deComponent IDconfigurado en los MAVLink Settings de UgCS-CPM. - También asegúrese de que el parámetro V2 Extension esté habilitado.
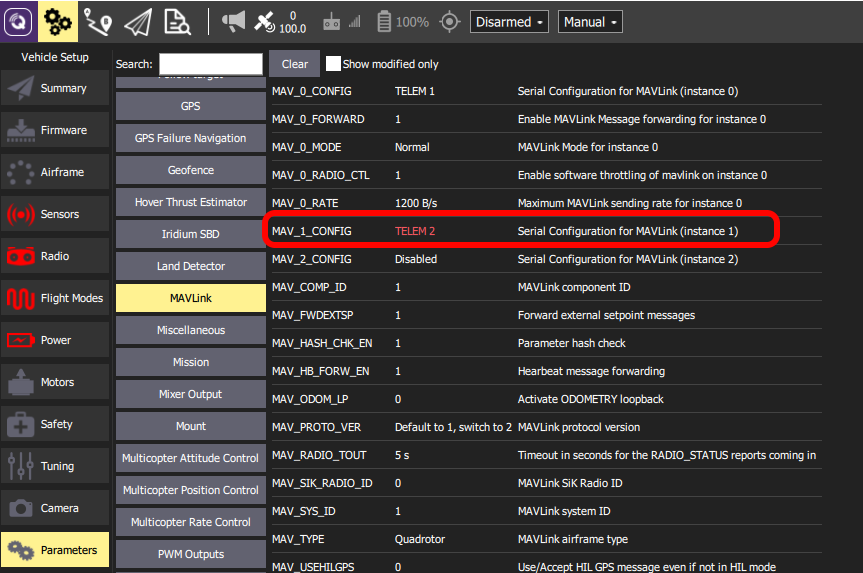
- Si SkyHub está conectado al puerto de telemetría 2, abra la aplicación QGroundControl, vaya a Parameters → MAVLink y configure el parámetro
MAV_1_CONFIGcon el valorTELEM2.
- Reinicie el piloto automático.
- Después del reinicio, habilite el reenvío de datos para el puerto
TELEM2configurando el parámetro****MAV_1_FORWARDcon el valor1.

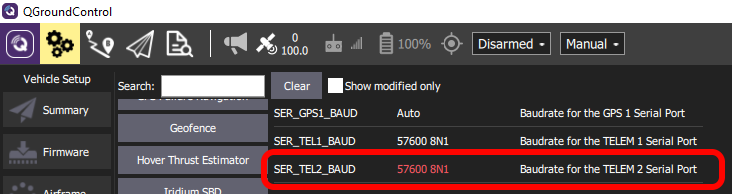
- Configure la tasa de baudios (baud rate) del puerto serie TELEM2 (se recomienda 230400 baudios). La tasa configurada debe ser la misma que la definida en los MAVLink settings de UgCS-CPM.
Note
SkyHub se suscribe a los siguientes mensajes MAVLink, cuya frecuencia de transmisión está determinada por el parámetro Telemetry Rate configurado en los MAVLink Settings de UgCS-CPM:
GPS2_RAW, GPS_RAW_INT, GLOBAL_POSITION_INT, ATTITUDE, SYSTEM_TIME, HEARTBEAT, DISTANCE_SENSOR