Modo Grasshopper
Requisitos previos
- UgCS desktop versión 5.17.0 o posterior.
- SkyHub/UgCS-CPM versión 4.4.3 o posterior.
- UgCS Companion 1.11.1 o posterior.
Note
A partir de la versión 4.4.3 de UgCS-CPM, el widget y la configuración independientes de Grasshopper se eliminan del software CPM.
Acción Hop

La acción Hop está diseñada para agilizar la creación del flujo de trabajo Grasshopper.
El flujo de trabajo Grasshopper permite que el UAV realice descensos precisos basados en puntos hasta una altura predefinida para la recopilación de datos, antes de regresar a su altitud de vuelo. Este modo es particularmente útil para mediciones que requieren proximidad directa a la superficie, como muestreo de agua, ecosondeo o lecturas geofísicas específicas.
Cuando se aplica al segmento adecuado, crea una serie de puntos de ruta en los que el dron desciende, espera (opcional) y asciende de nuevo a la altitud general de vuelo.
Info
La acción Hop está disponible para los segmentos Area scan, Corridor Mapping, LiDAR Corridor y Waypoint. Esta acción solo se puede usar en combinación con la computadora de a bordo SkyHub; por lo tanto, el modo de altitud del segmento debe configurarse como Rangefinder.
Planificación de la misión
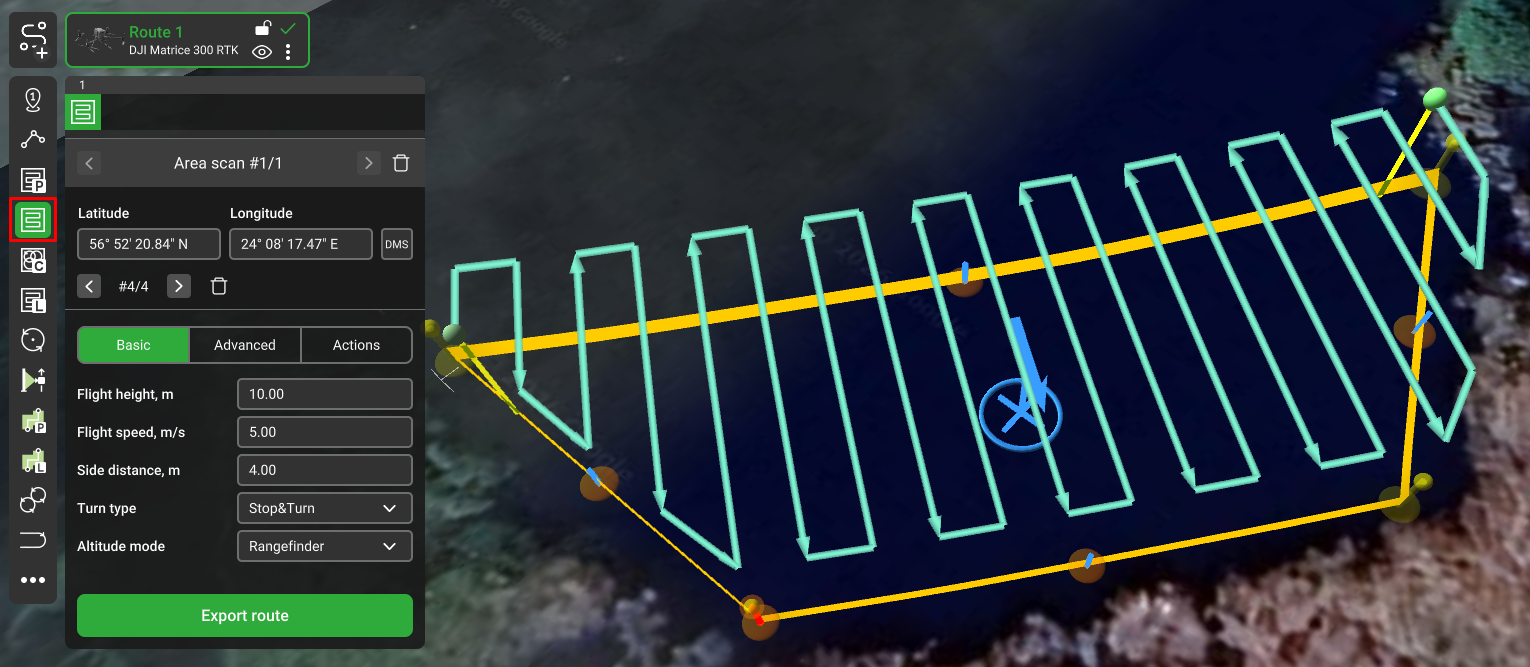
- Comience con la herramienta Area scan y marque los límites del área que desea escanear usando el modo Grasshopper.
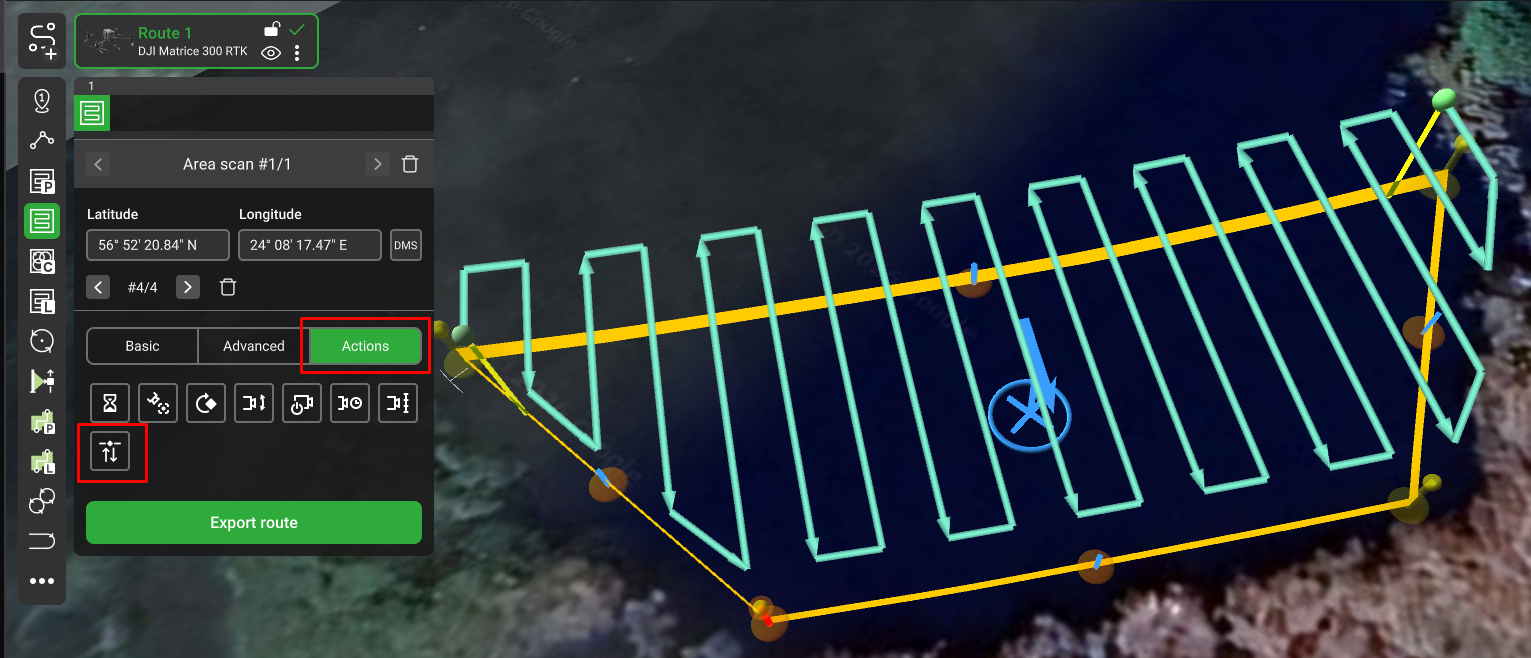
- Cuando el área esté marcada, haga clic en Actions y agregue la acción Hop.
La acción Hop tiene los siguientes parámetros:
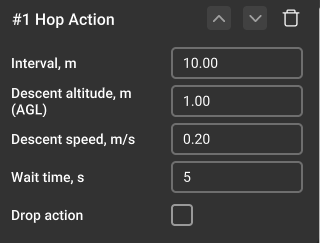
- Interval - añade puntos de ruta a la distancia especificada. Si no se configura el intervalo y no se generan puntos de ruta adicionales, la acción se aplica solo a los puntos de ruta de viraje.
- Descent altitude - la altitud de descenso sobre la superficie.
- Descent speed - velocidad a la que desciende el dron.
- Wait time - el tiempo de pausa en la posición de descenso.
- Drop action - añade una acción de liberación en la posición de descenso para las cargas útiles compatibles. Si la acción Drop está habilitada, se ejecutará a la mitad del "Wait Time" especificado. El temporizador no se detiene durante la duración de la acción Drop.
Caution
Por defecto, la velocidad de descenso se toma de la configuración de SkyHub y no puede ser superior a 1 m/s. Si es necesario, la velocidad de descenso solo se puede ajustar a un valor inferior.
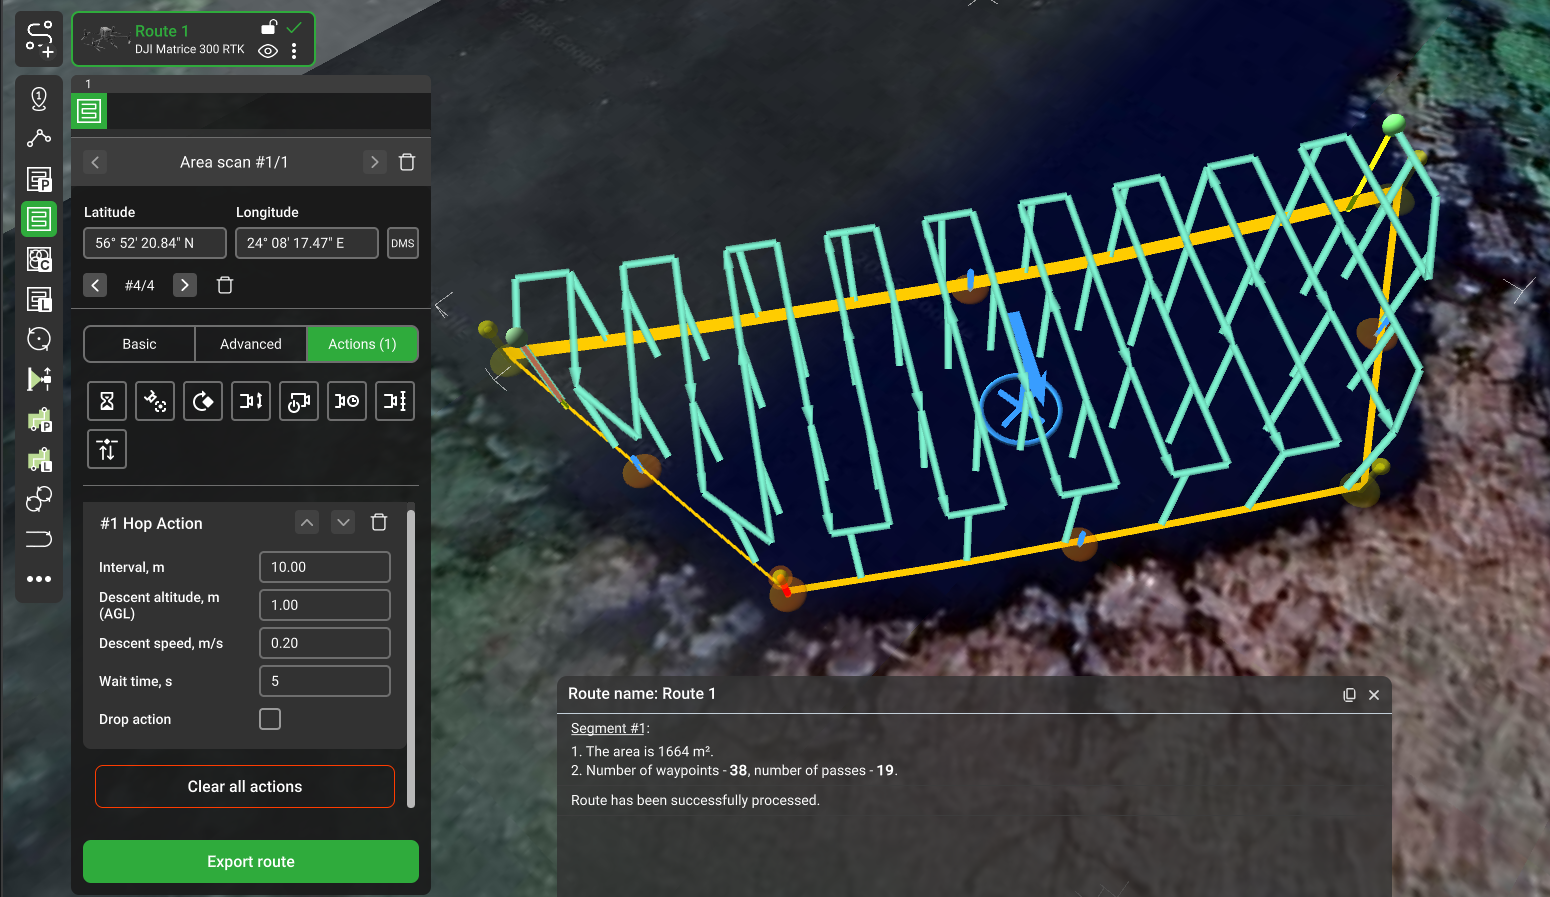
- La ruta Grasshopper está lista.
Acción Drop

La acción Drop está diseñada principalmente para levantamientos de muestreo de agua. Cuando se añade a un punto de ruta independiente, fuerza al Muestreador de Agua a abrirse en dicho punto de ruta.
Note
La acción Drop solo se puede usar en combinación con la computadora de a bordo SkyHub; por lo tanto, el modo de altitud del punto de ruta debe configurarse como Rangefinder.
El resto de los parámetros de la acción Drop deben configurarse en Custom Payload Monitor y se describen en la sección Drop Messenger (tomamuestras de agua).
Proceso de vuelo
La ejecución de la misión Grasshopper es la misma que cualquier misión regular de SkyHub en modalidad Rangefinder.
- Suba la misión al dron, ya sea desde el escritorio de UgCS o desde la aplicación Companion en su control remoto.
- Arme el dron manualmente y realice un despegue manual.
- Mueva el dron hacia el inicio de la misión.
- Active el seguimiento del terreno.
Info
Una vez que el seguimiento del terreno está activo, lo primero que hará el dron será ascender/descender para igualar la altitud objetivo, y luego se moverá hacia el primer punto de ruta con la altitud objetivo.
Caution
Active el seguimiento del terreno solo si no hay obstáculos en la línea de vuelo hacia el primer punto de ruta.
- Según el intervalo que seleccione, se crearán puntos de ruta adicionales (puntos de parada) a lo largo de la ruta, que representan los lugares donde el dron se detendrá y descenderá para la recopilación de datos.
- Cuando el dron llegue al punto de parada, descenderá al valor de descent altitude y recopilará los datos durante la duración que establezca en el campo wait time.
- Después de recopilar los datos, el dron ascenderá de nuevo a la altitud objetivo, se moverá al siguiente punto de parada y repetirá el proceso.
- Una vez que la misión esté completa, el dron se detendrá en el último punto de ruta, luego ascenderá al valor de Safe altitude definido en el software UgCS-CPM.
- Devuelva manualmente el dron a la posición de aterrizaje deseada y realice un aterrizaje manual.
- Descargue los resultados del vuelo (consulte Gestión de archivos de registro).