Seguimiento de terreno real (TTF)
Caution
True Terrain Following es una función de asistencia al piloto y no sustituye la supervisión del piloto. La configuración de TTF de SkyHub debe permitir al piloto tiempo suficiente para reaccionar ante las maniobras del dron y asumir el control manual en caso de emergencia.
Ruta híbrida
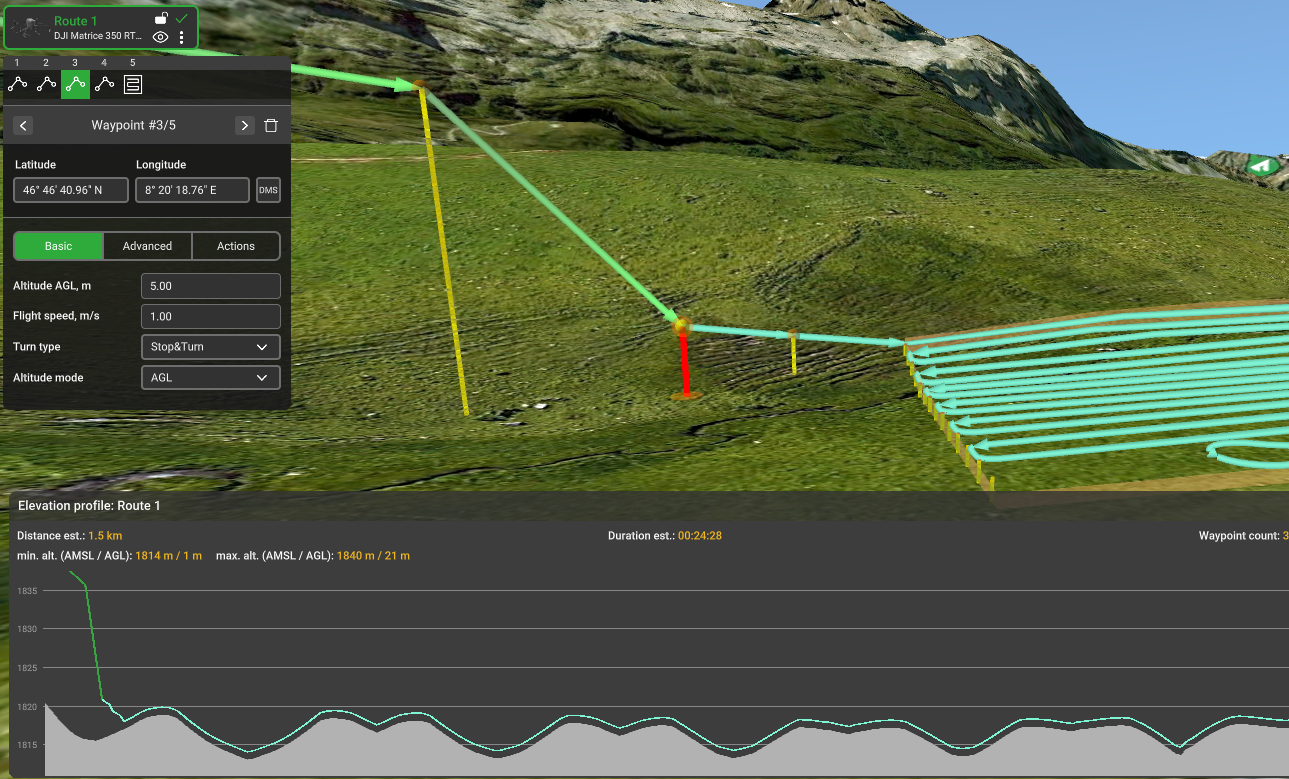
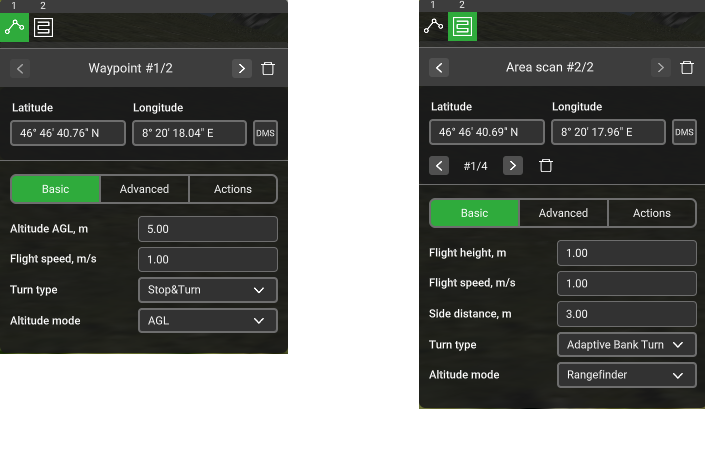
En una ruta híbrida, es posible combinar puntos de ruta y segmentos con diferentes modos de altitud: AGL/AMSL para navegación por altitud usando GPS y Rangefinder para navegación por altitud usando un altímetro. La altitud AGL/AMSL se puede utilizar en partes de la ruta donde sea necesario volar sobre obstáculos o terreno muy irregular, donde el vuelo con un altímetro provocaría muchos ascensos y descensos. La altitud Rangefinder se utiliza en segmentos TTF donde es necesario mantener la altitud usando un altímetro para la recopilación de datos.
Note
Se recomienda configurar la altitud AGL/AMSL al menos 5 m por encima del mapa de elevación digital.
Danger
Atención: debido a errores en los modelos de elevación, la altitud AGL real puede diferir de la esperada.
Utilice puntos de ruta adicionales para crear una transición suave de altitudes AGL/AMSL a Rangefinder. Para una transición de altitud precisa, se recomienda configurar el tipo de giro en Stop & turn.
Tip
Ejemplo:
- Punto de ruta #1 - AGL 20 m;
- Punto de ruta #2 - AGL 5 m;
- Punto de ruta #3 - Rangefinder 3 m;
- Punto de ruta #4 - Rangefinder 1 m.
Note
Para que la misión se cargue en el SkyHub, al menos un punto de referencia o segmento de su ruta debe estar en el modo Rangefinder. De lo contrario, la misión se cargará en el piloto automático de DJI.
Ruta Rangefinder
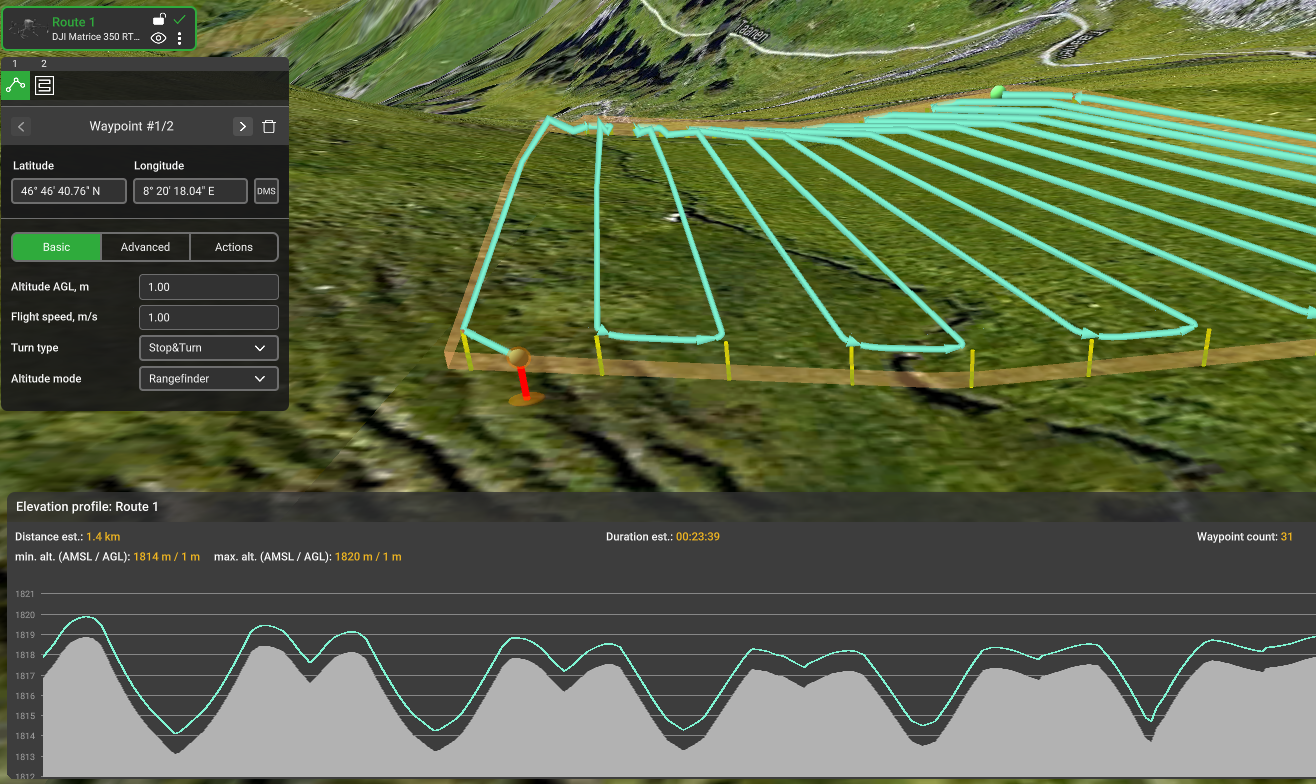
Si las especificaciones del vuelo requieren que la altitud de vuelo se mantenga usando un altímetro durante toda la ruta desde la posición de inicio, se puede usar la altitud Rangefinder en todos los segmentos de la ruta.
El dron tomará la altitud Rangefinder usando el altímetro inmediatamente después de la activación de Terrain Following y se moverá a la primera posición en la ruta manteniendo esta altitud.
Proceso de vuelo paso a paso
- Conecte su PC a la red Wi-Fi. Inicie el software de planificación de vuelos UgCS en su PC y planifique una misión para el dron.
- Asegúrese de que SkyHub y todos los dispositivos de carga útil estén correctamente conectados al dron.
- Encienda el control remoto DJI y conéctelo a la misma red Wi-Fi que la PC.
Info
Si está utilizando el controlador DJI RC Plus, asegúrese de que el interruptor esté en el modo N.
Si está utilizando el DJI Smart Controller, asegúrese de que el interruptor esté en el modo P.
- Ejecute la aplicación móvil UgCS Companion en su control remoto. Espere a que la aplicación muestre la ventana principal y se conecte a UgCS en su PC.
- Asegúrese de que el dron con el perfil correcto aparezca en UgCS en la PC y que la telemetría del dron (batería, enlace ascendente, enlace descendente, satélites) esté presente.
- Asegúrese de que solo las cargas útiles utilizadas estén habilitadas en la sección de Cargas útiles de UgCS-CPM. Cada carga útil debe estar configurada correctamente, siguiendo la guía de configuración del sensor.
Tip
Antes del vuelo, puede borrar los archivos de datos antiguos de SkyHub si ya no son necesarios (consulte Gestión de archivos de registro para más detalles).
- Verifique que los indicadores de UgCS, Drone y SkyHub estén en verde. Agregue el widget de Terrain Following y otros widgets relacionados con las cargas útiles conectadas haciendo clic en el botón "plus".
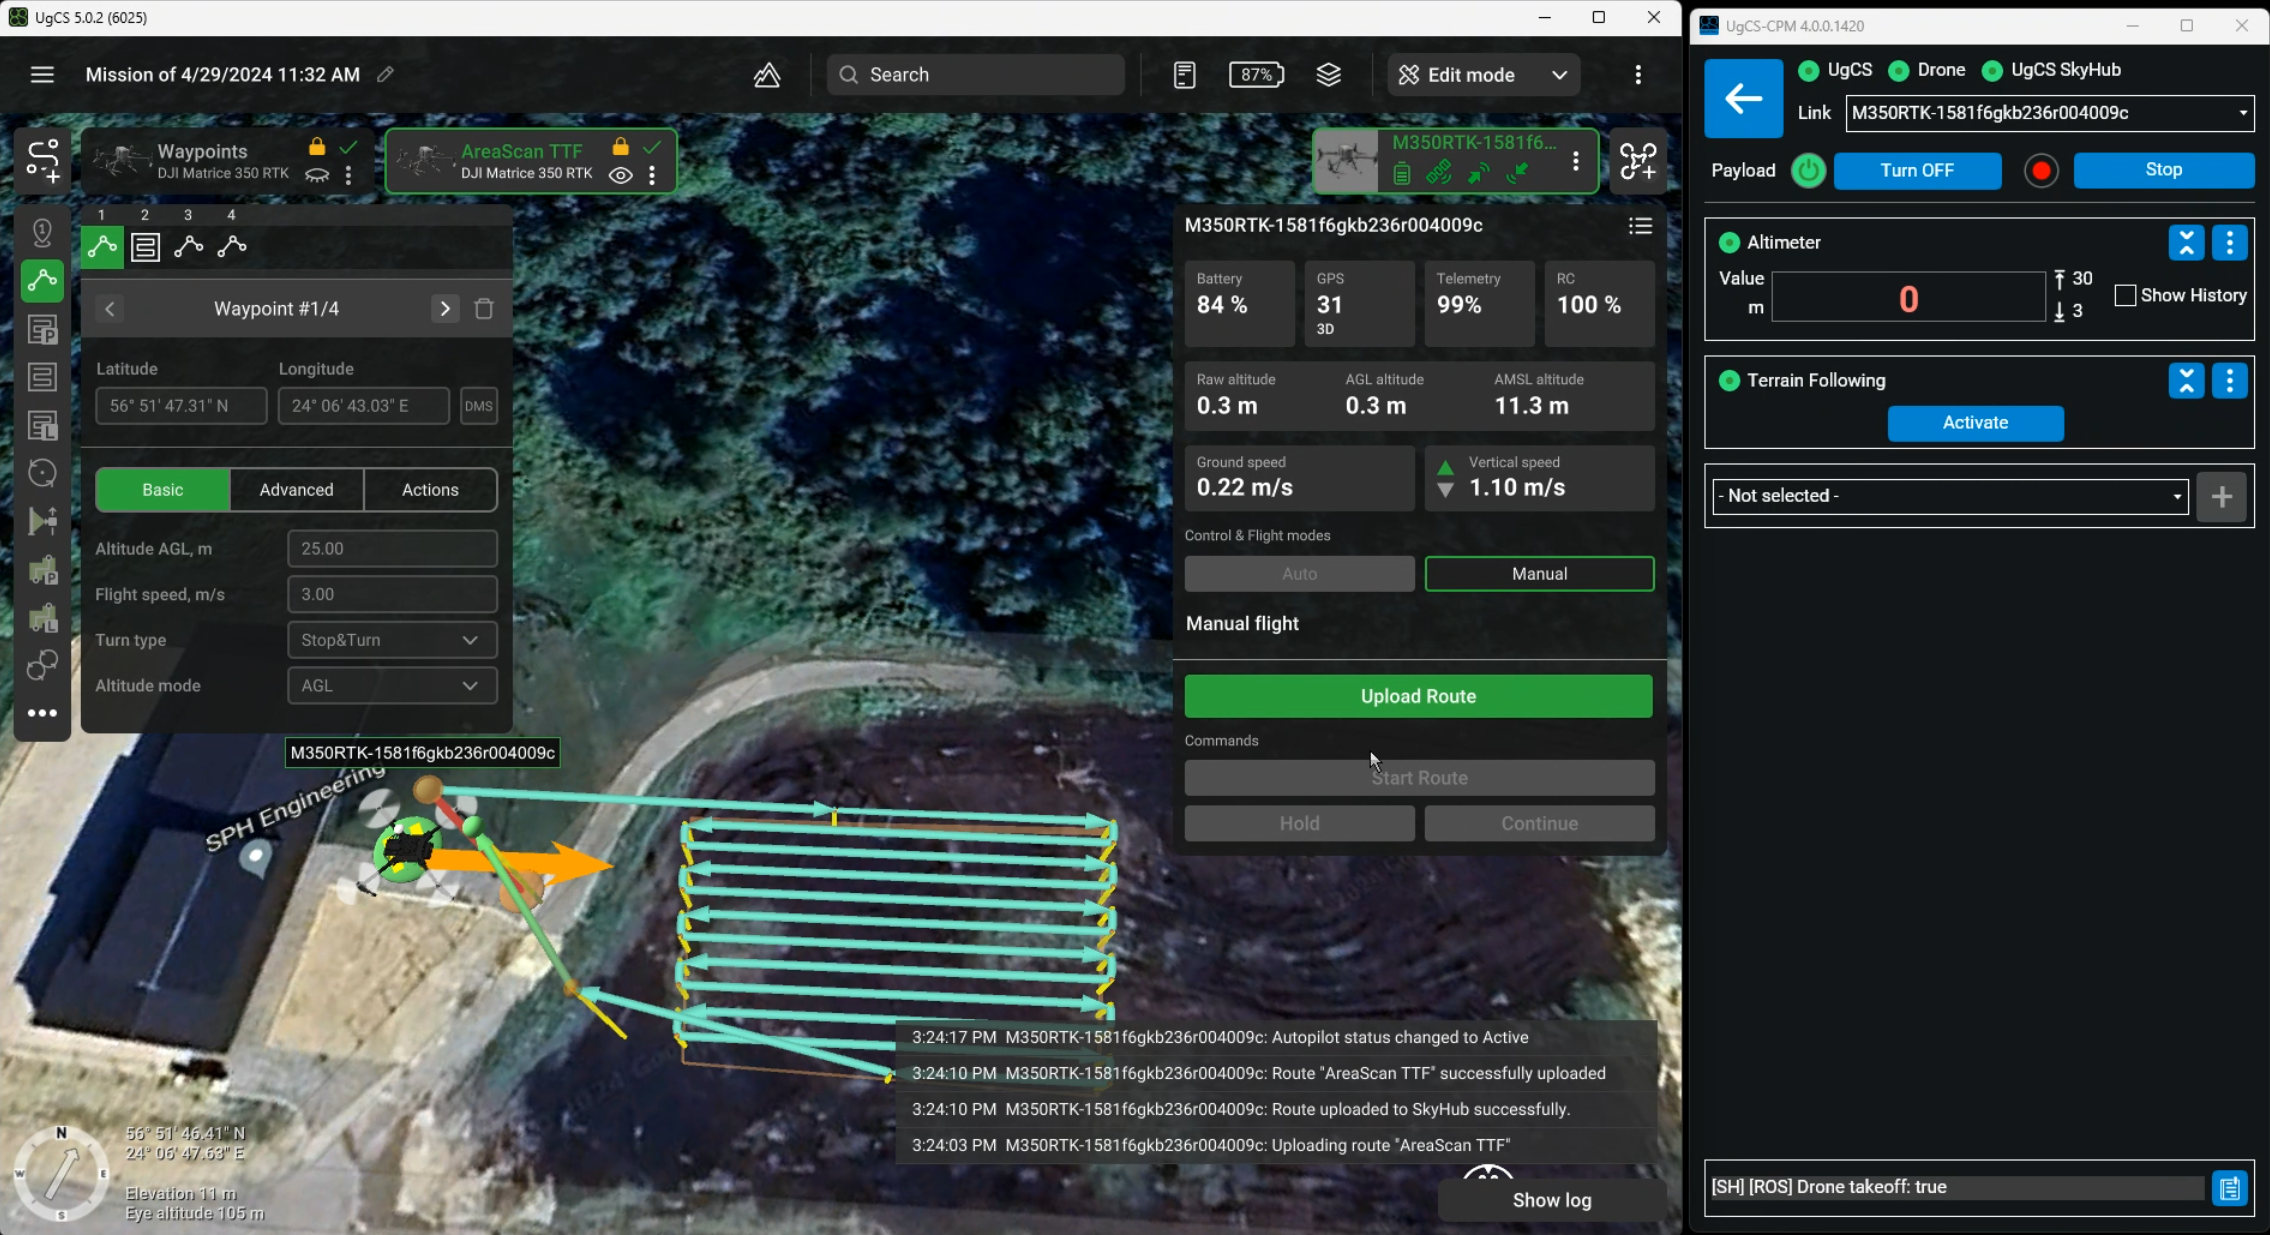
- Verifique el widget del altímetro; debería mostrar los datos del altímetro.
Caution
Mientras está estacionario, el altímetro de radar mostrará lecturas aleatorias. Este es un comportamiento esperado, ya que debe estar en movimiento para obtener las lecturas reales.
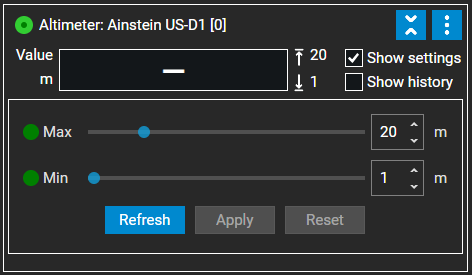
- Verifique los límites mínimo/máximo de altitud en la configuración del widget del altímetro.
Note
Si durante el vuelo el altímetro recibe lecturas que están por debajo del mínimo o por encima de los valores máximos que usted estableció, se activará una acción de seguridad.
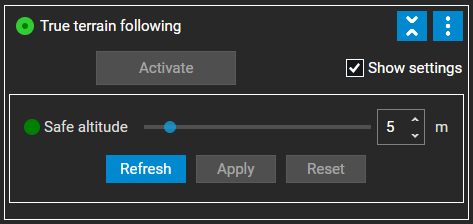
- Verifique y configure la altitud segura en la configuración del widget de True Terrain Following.
Info
Durante la acción de seguridad, el dron ascenderá al valor de altitud segura que seleccionó y ejecutará la acción de seguridad elegida.
Caution
La acción de seguridad puede activarse:
- Durante la activación del TTF si, en ese momento, el dron está por encima o por debajo de la altitud mín/máx.
- Si las lecturas de altitud durante el vuelo están por debajo de la altitud mín. (el dron está demasiado cerca del suelo o de un obstáculo).
- Si las lecturas de altitud durante el vuelo superan la altitud máx. (cambios bruscos de elevación).
- Si SkyHub deja de recibir datos del altímetro.
- Cree y verifique la ruta en UgCS. Todas las altitudes de la ruta deben estar dentro de los límites mínimo/máximo del altímetro.
Danger
Atención: Para rutas híbridas, los puntos de ruta AGL y AMSL se navegan usando GPS. La verificación de seguridad de altitud de SkyHub activará la acción de seguridad si el dron que vuela hacia un punto de ruta AGL o AMSL baja por debajo del valor mínimo configurado del altímetro MIN_ALTITUDE_M + 2m.
Danger
Atención: Se recomienda encarecidamente no configurar la Altitud objetivo en más de 10 metros para el altímetro láser sobre el agua.
- Cargue la ruta al dron usando el comando
Upload Routeen UgCS. - Realice un despegue manual usando el control remoto DJI y ascienda a la altitud adecuada.
- Vuele manualmente el dron cerca de la posición de inicio de la ruta.
- Hay tres formas de activar el vuelo True Terrain Following:
- Presione Inicio en la aplicación UgCS Companion
- Mueva el interruptor de modo de vuelo de
NaF - Presione el botón Activar en el widget de Terrain Following
- Puede interrumpir el vuelo moviendo el interruptor de modo de vuelo de
FaN, o presionando el botón Pausa en la aplicación UgCS Companion o en el widget de True Terrain Following (UgCS-CPM). El vuelo se puede reanudar moviendo el interruptor de modo de vuelo aNy luego aF, o presionando el botón Reanudar en la aplicación UgCS Companion o en el widget de True Terrain Following (UgCS-CPM). Durante una pausa, puede controlar el dron manualmente, por ejemplo, para volar alrededor de un obstáculo. En este caso, el dron regresa al punto no completado más cercano en la ruta por el camino más corto después de reanudar.
Caution
El modo de vuelo en el control remoto DJI debe cambiarse de nuevo a N-mode antes del control manual. De lo contrario, el dron regresa a un punto de reanudación inesperado.
Note
Si el DJI M400 se detiene en medio del vuelo durante una ruta TTF y no se puede controlar manualmente con el control remoto, se pueden tomar las siguientes acciones para recuperar el control manual:
- Presione el botón Pausa en el DJI RC Plus 2 (botón amarillo con el símbolo de pausa)
- Presione el botón Modo manual en UgCS
- Si el dron desciende por debajo de la altitud mínima permitida o asciende por encima de la altitud máxima permitida, se detiene y luego asciende a una altitud segura. La altitud segura se puede configurar en la configuración del widget de True Terrain Following. Puede corregir manualmente la posición del dron y reanudar el vuelo.
- Después de que la misión se haya completado, el dron se detiene en el último punto de ruta, luego asciende para aumentar su altitud al valor configurado en la configuración del widget de True Terrain Following.
- Cambie el modo de vuelo a
N-Mode para tomar el control, luego regrese el dron a la posición de aterrizaje deseada y aterrice el dron manualmente. - Descargue los resultados del vuelo (consulte Gestión de archivos de registro).