Radiómetro Medusa
Info
Cuando se utiliza un espectrómetro Medusa en combinación con el SkyHub, ambos sistemas deben configurarse para enviar y recibir datos.
Requisitos previos
Software
- El espectrómetro Medusa con una versión de software mDOS V3.2 - Build 420 o superior.
- El SkyHub con una versión de software de salida GNSS 4.1.2 o superior.
- Una licencia de Universal driver y True Terrain Following para el SkyHub.
Hardware
- SkyHub (versión de firmware 4.2.1 o superior)
- Cable MDC-510 para proporcionar energía y comunicación entre el sensor Medusa y el SkyHub.
- Opcionalmente, para mediciones de altura: un altímetro Lidar o Radar compatible con el SkyHub.
- Opcionalmente: para la integración con el DJI M350 se recomiendan las monturas MSB-302.
Configuración del SkyHub
La activación de la salida de las lecturas de GPS y altitud hacia el sensor Medusa, y la aceptación de los datos provenientes del sensor Medusa hacia el SkyHub, se pueden realizar configurando el software CPM.
Note
Para los usuarios de SkyHub 4.2.1, las configuraciones deben realizarse directamente en el archivo skyhub.conf en lugar de utilizar el software CPM.
GPS y altitud
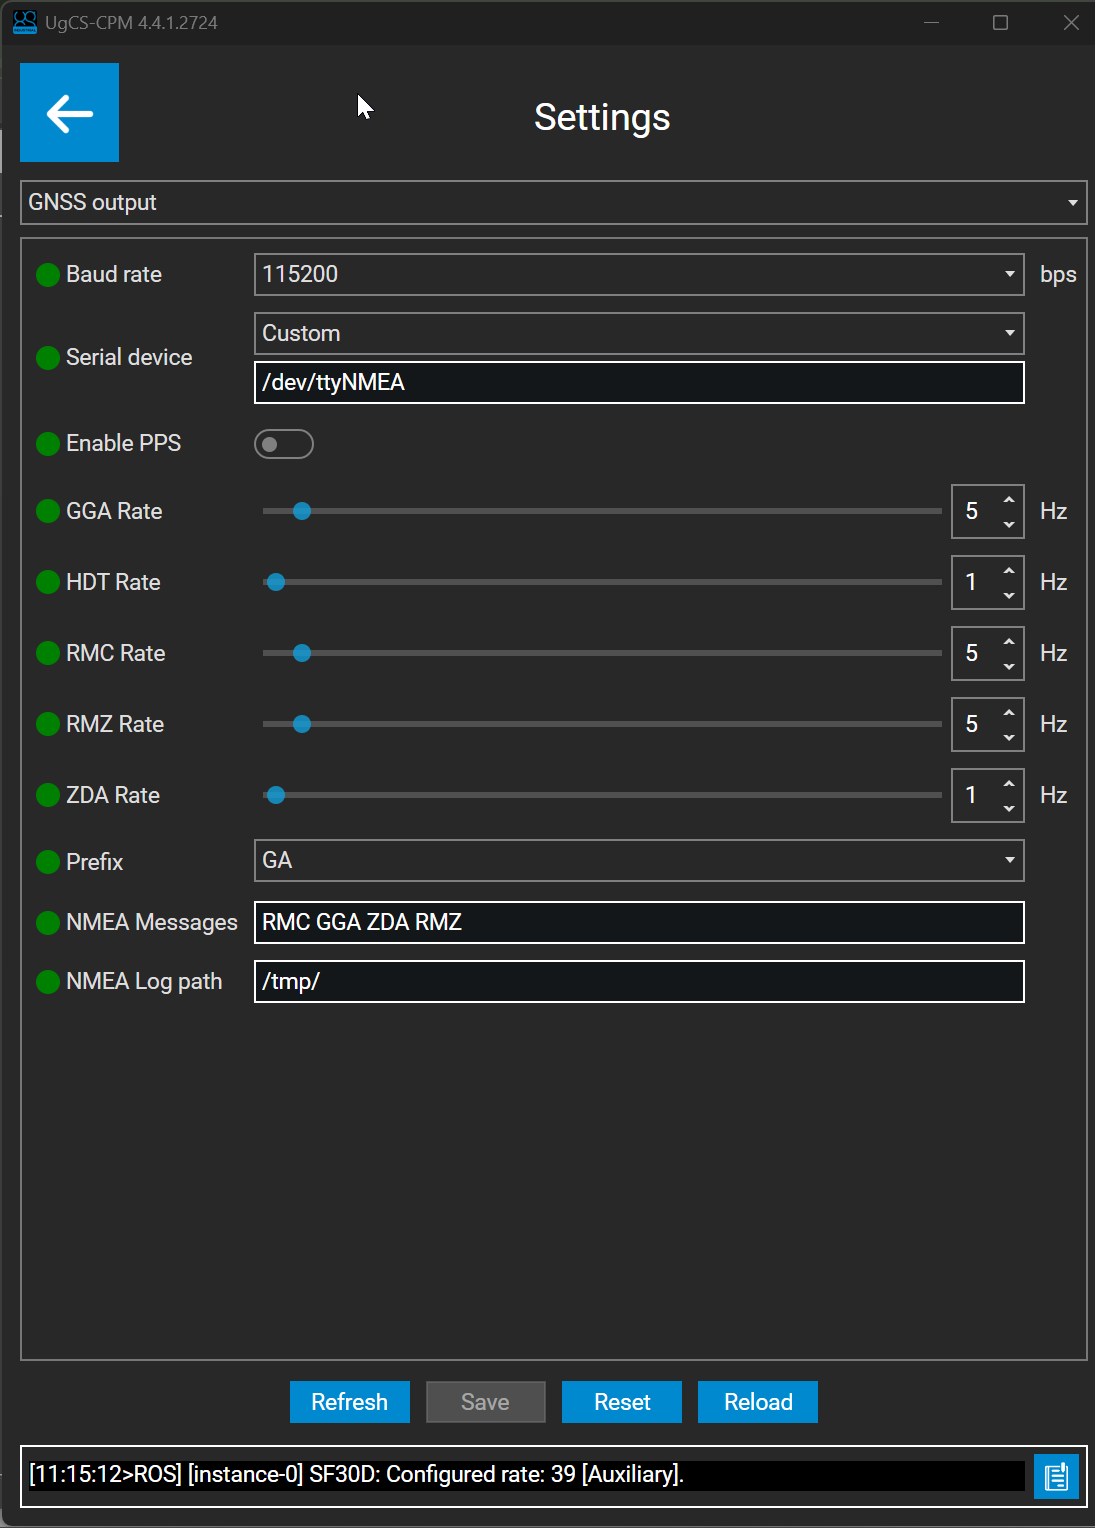
Modifique la salida GNSS en la sección All Settings de CPM. Utilice el dispositivo serie personalizado /dev/ttyNMEA, tasa de baudios 115200, prefijo GN e incluya los mensajes RMC, GGA, ZDA y RMZ. La ruta del registro NMEA debe configurarse en /tmp.
Universal driver
El SkyHub ofrece la posibilidad de transmitir datos del sensor Medusa a través del radioenlace del dron hacia la estación terrestre. Esto puede, por ejemplo, mostrarse en el mando a distancia del DJI M300/M350, y puede supervisarse en Custom Payload Monitor.
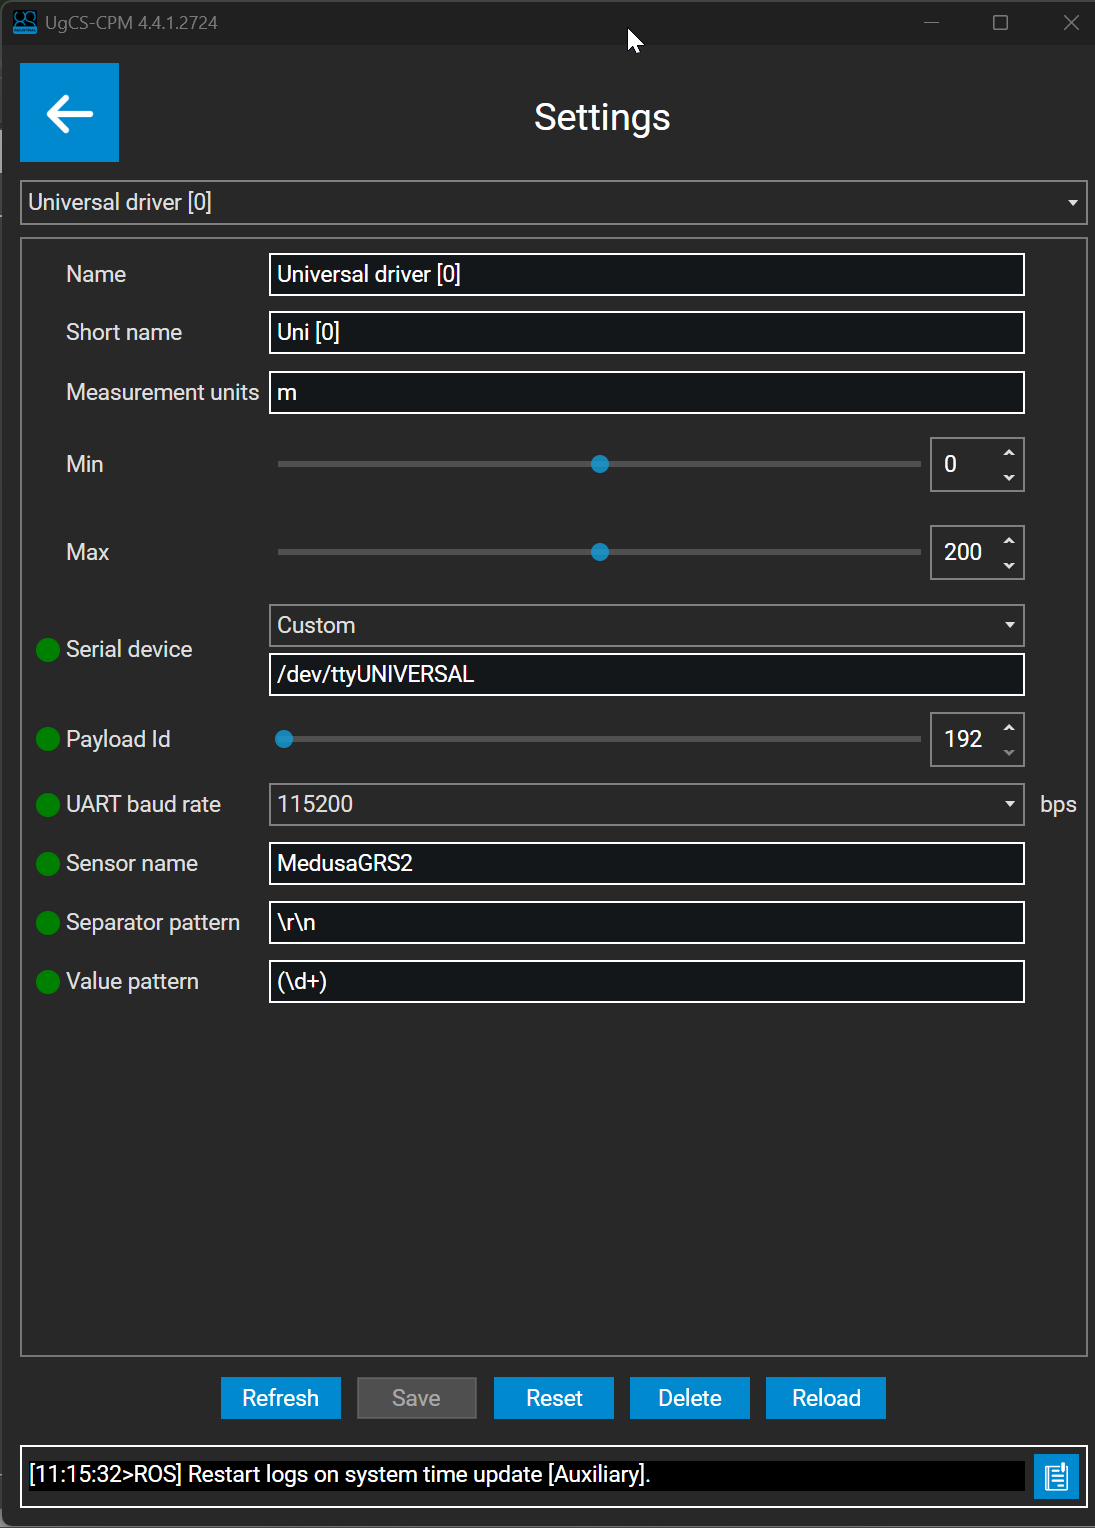
La configuración del Universal driver debe realizarse en CPM añadiendo el widget Universal driver. El dispositivo serie debe configurarse como /dev/ttyUNIVERSAL, con velocidad de transmisión 115200. El patrón separador para los valores es \r\n y el patrón de valor es (\d+).
Habilitar ambos servicios
La siguiente configuración permite habilitar tanto el flujo de datos de entrada como el de salida. Cuando solo se necesita uno de los flujos, no es necesaria la división opcional de puertos, y SERIAL_DEVICE=/dev/ttyNMEA y SERIAL_DEVICE=/dev/ttyUNIVERSAL deben reemplazarse por SERIAL_DEVICE=/dev/ttyAMA3.
Por defecto, el SkyHub también puede aceptar un flujo de entrada o de salida en el mismo puerto. Por ello, es necesario habilitar un programa que divida los flujos de entrada y salida.
Esto se realiza de la siguiente manera:
- Copie el archivo adjunto
medusa.servicea la siguiente ruta en el SkyHub:/etc/systemd/system/medusa.service - Copie el archivo adjunto
createVirtualPorts.pya la siguiente ruta en el SkyHub:/root/
A continuación, con sesión iniciada en el SkyHub mediante ssh, ejecute los siguientes comandos:
Info
# Recargar el daemon
sudo systemctl daemon-reload
# Habilitar el servicio medusa
sudo systemctl enable medusa.service
# Iniciar el servicio
sudo systemctl start medusa.service
Finalmente, reinicie el SkyHub y la configuración estará completa.
Archivos adjuntos
Configuración del espectrómetro Medusa
El espectrómetro debe configurarse utilizando la interfaz mDOS en la pestaña de datos. Consulte el manual de mDOS para acceder a esta página.
Entrada de GPS y altímetro
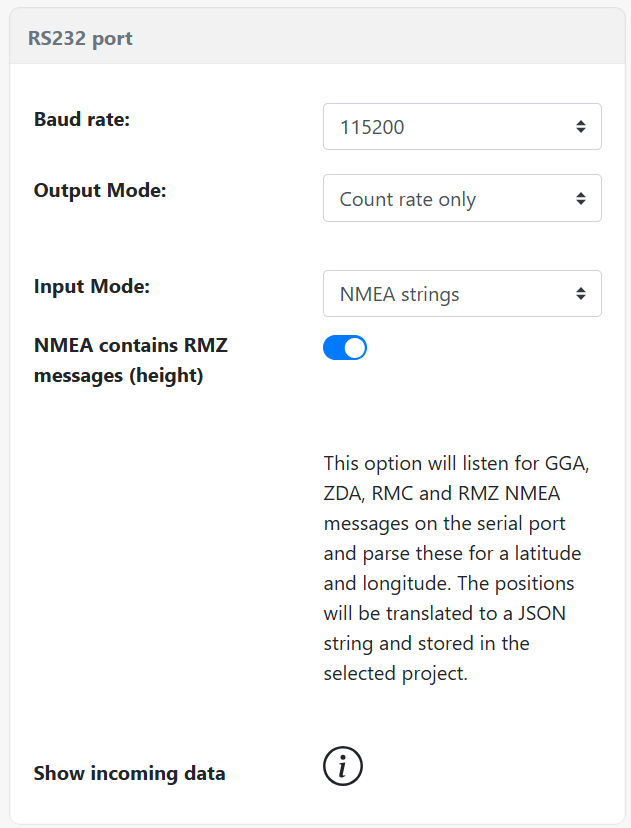
El modo de entrada debe configurarse como “NMEA strings”. Habilite que el NMEA contenga mensajes RMZ, para permitir el procesamiento de las lecturas de altitud.
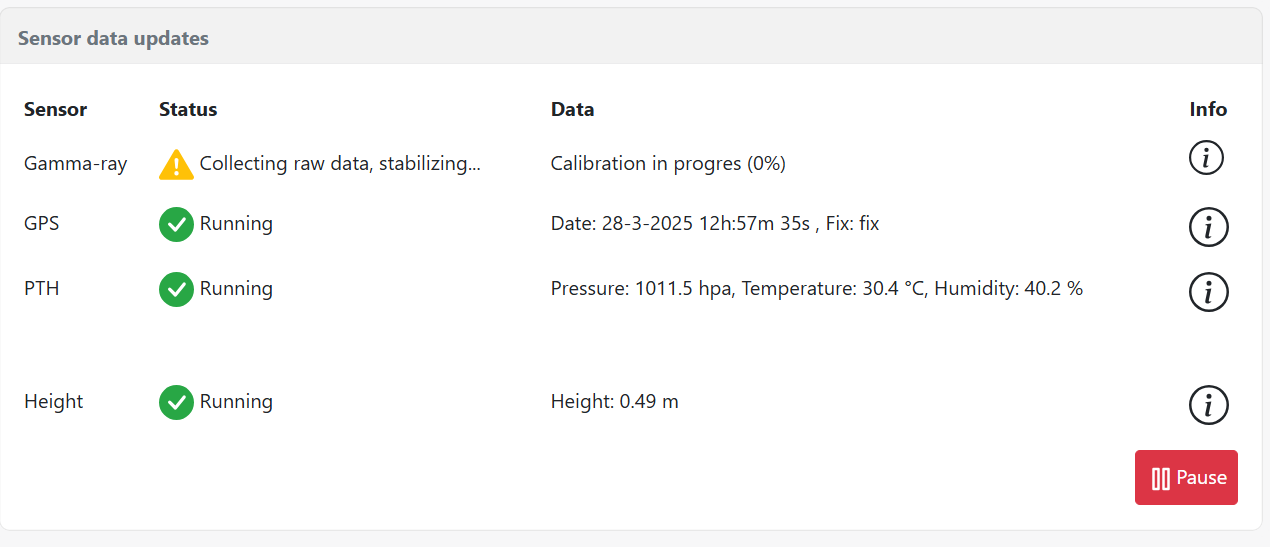
Las lecturas de altitud RMZ y GPS se harán visibles en la página del panel de mDOS. Las lecturas del sensor tienen el siguiente aspecto:
GPS interno y externo
El sensor Medusa también dispone de un GPS interno. Al utilizar el GPS externo del SkyHub, se recomienda deshabilitar el GPS interno para que se utilice una única fuente de GPS. Esto puede realizarse en la pestaña de configuración de mDOS.
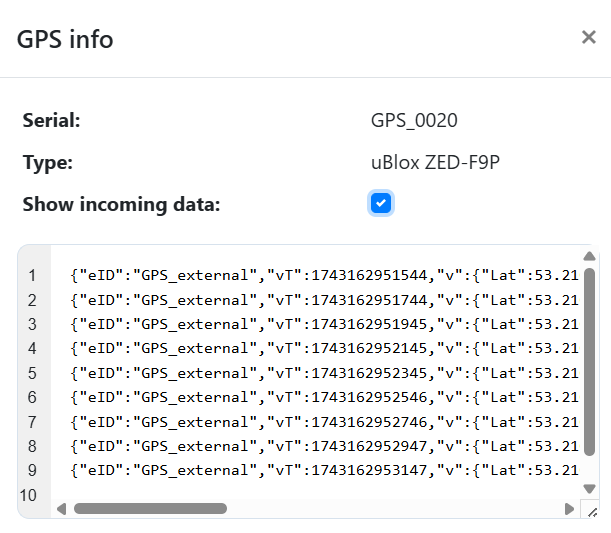
El GPS puede inspeccionarse en la página del panel mediante el icono de inspección de flujo de datos. Los registros de GPS enviados desde el SkyHub tienen el eID “GPS_external”, como se muestra en la siguiente captura de pantalla.
Salida de datos de Medusa
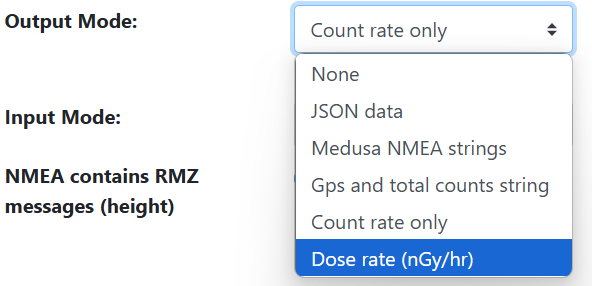
Cuando se utilizan las capacidades del Universal driver del SkyHub, el detector debe configurarse para transmitir datos al SkyHub. Esto se realiza seleccionando un modo de salida en la misma pestaña de datos. Actualmente, el SkyHub admite únicamente la transmisión de tasa de conteo (Count rate) y tasa de dosis (Dose rate).
Note
Para calcular una tasa de dosis, el detector debe estabilizarse. Dependiendo del tamaño del sensor, esto puede tardar varios minutos. El progreso de la estabilización puede verse en la pestaña del panel de mDOS. Mientras el sensor no esté estabilizado, no se enviará ninguna tasa de dosis al SkyHub.

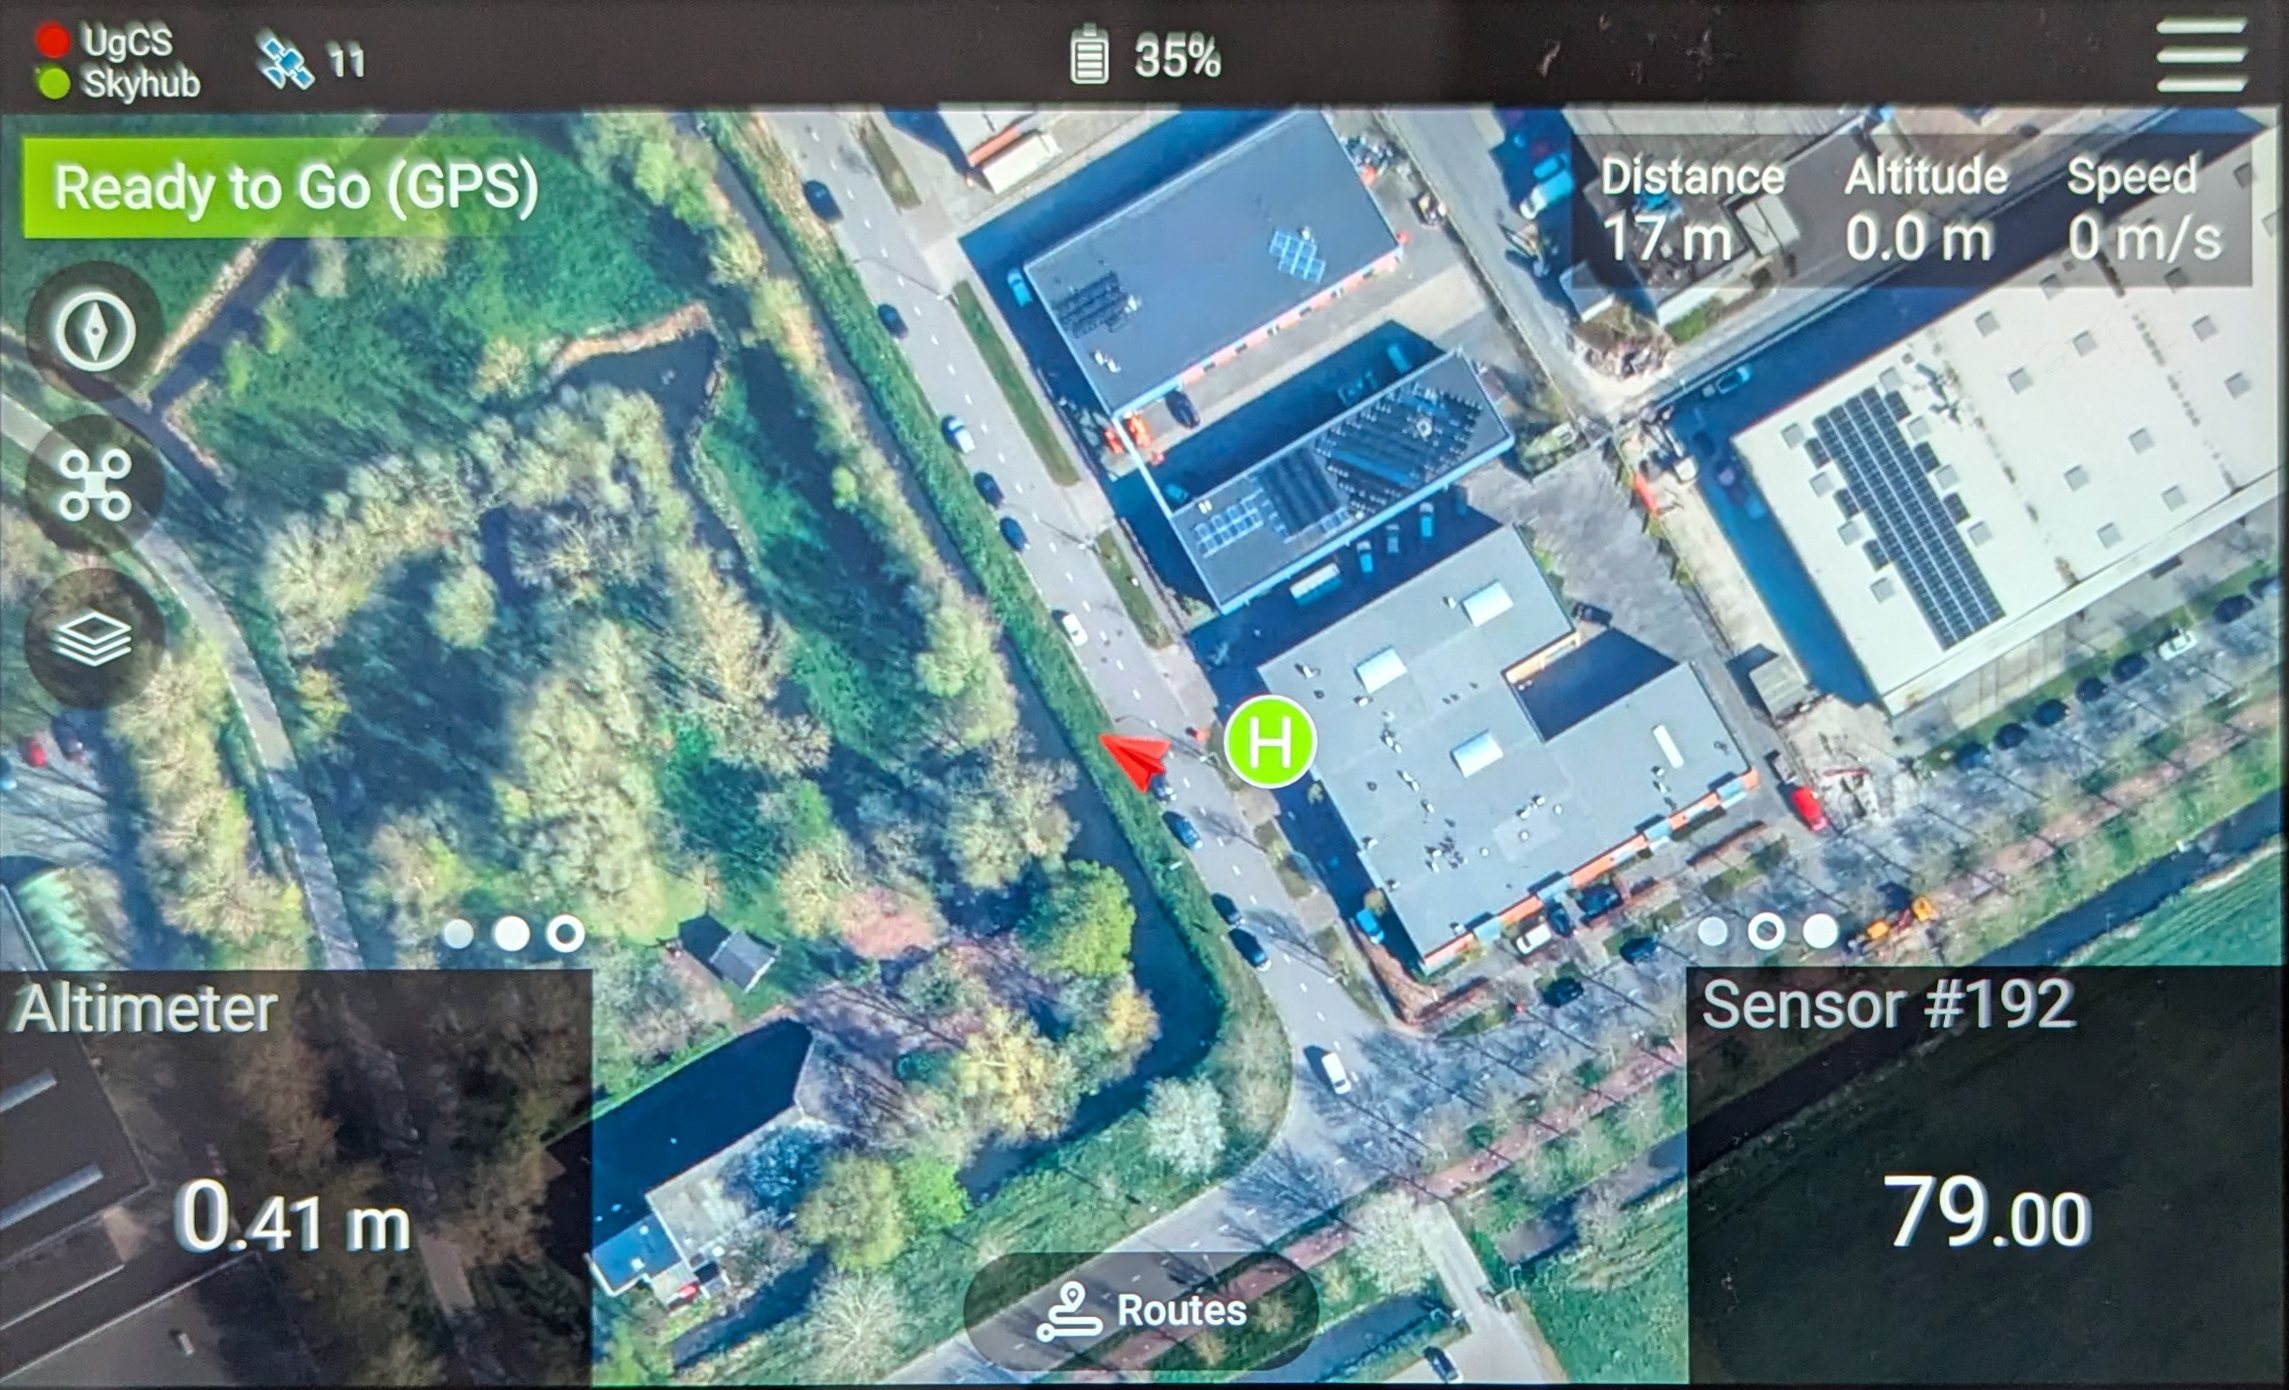
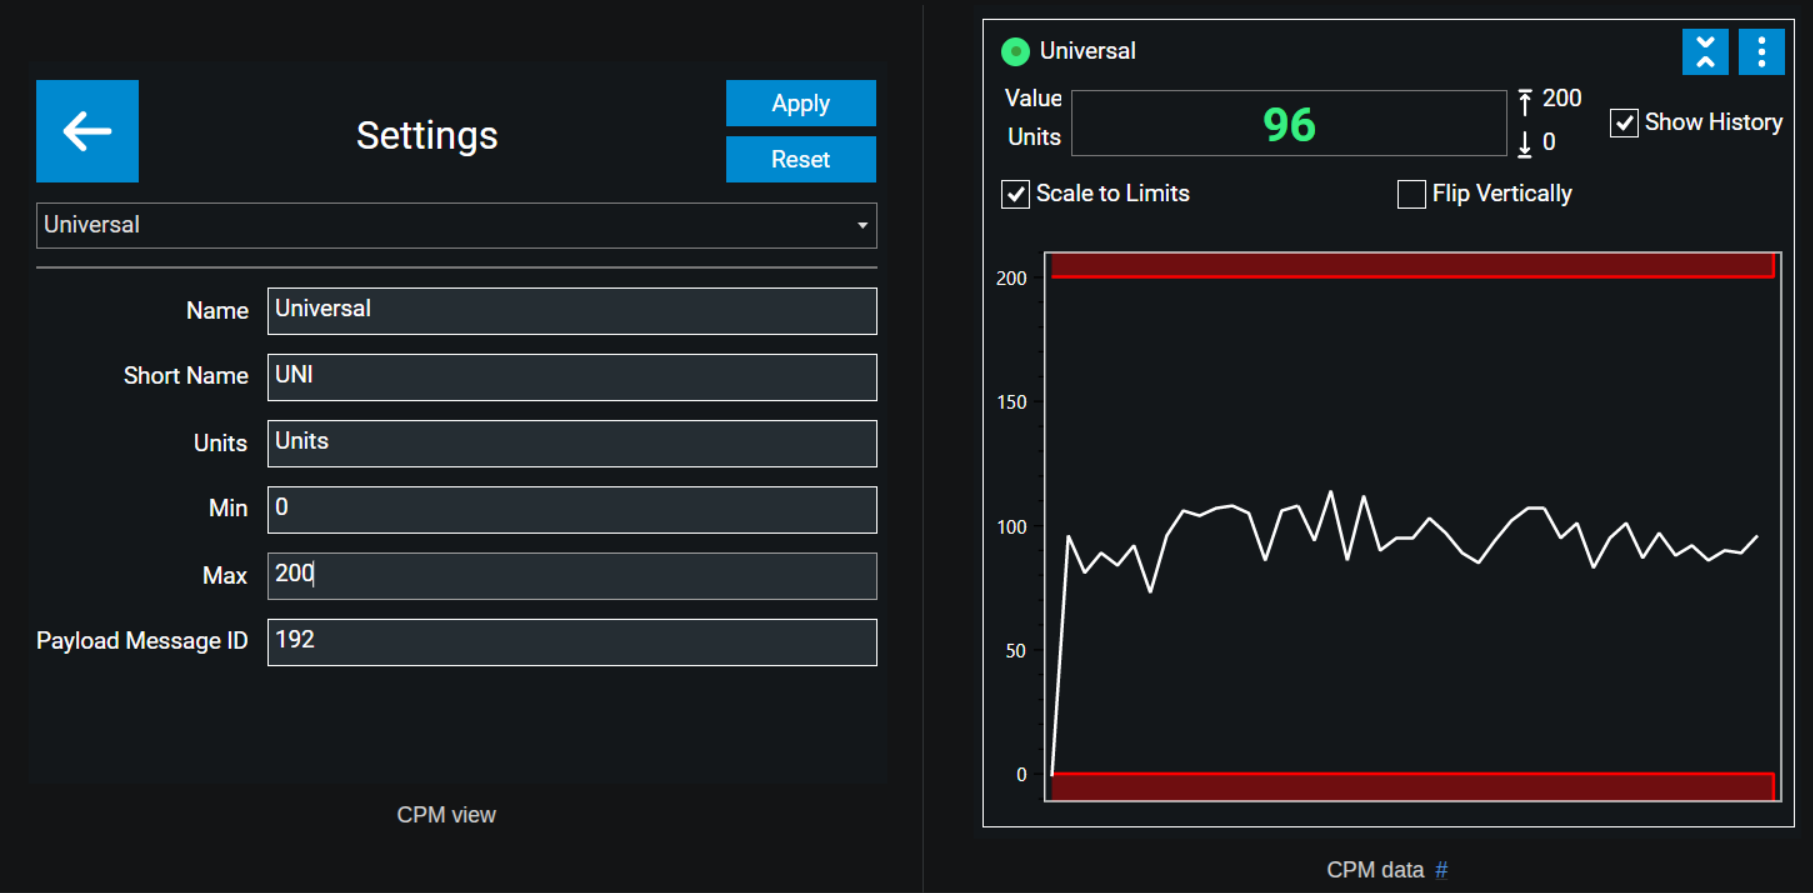
Una vez establecida la configuración anterior, la tasa de conteo o la tasa de dosis pueden verse en el Custom Payload Monitor (CPM) y en el mando a distancia del dron DJI al utilizar la aplicación UgCS Companion.
UgCS Companion
A continuación se muestra una captura de pantalla de la aplicación UgCS Companion con un sensor Medusa MS-100 configurado según el protocolo descrito anteriormente. En la esquina inferior izquierda se muestran las lecturas del altímetro de radar, y en la esquina inferior derecha, la tasa de conteo del sensor Medusa.